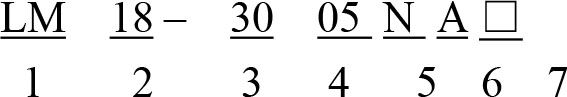Sensores indutivos Stord: princípio de funcionamento e seleção
Os sensores indutivos Stord destinam-se à deteção sem contacto da aproximação de um elemento metálico. Este artigo organiza os materiais de catálogo arquivados: princípio de funcionamento, conceitos básicos e informações úteis para escolher uma variante.
Da deteção do objeto ao sinal de saída
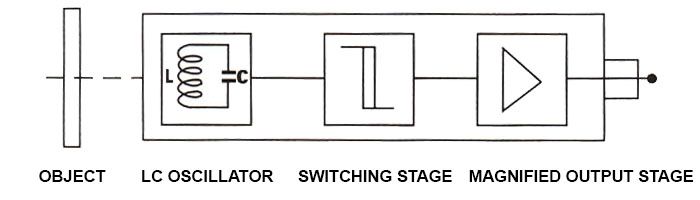
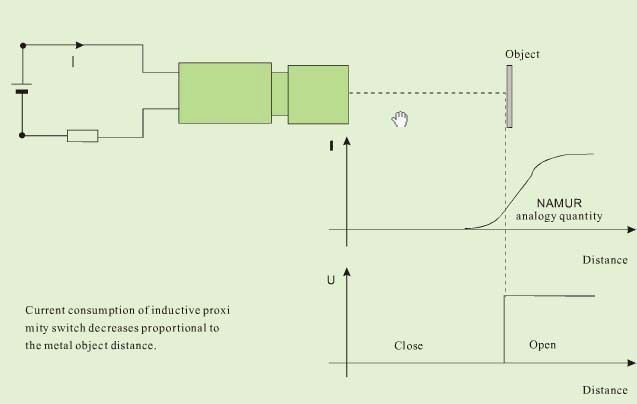
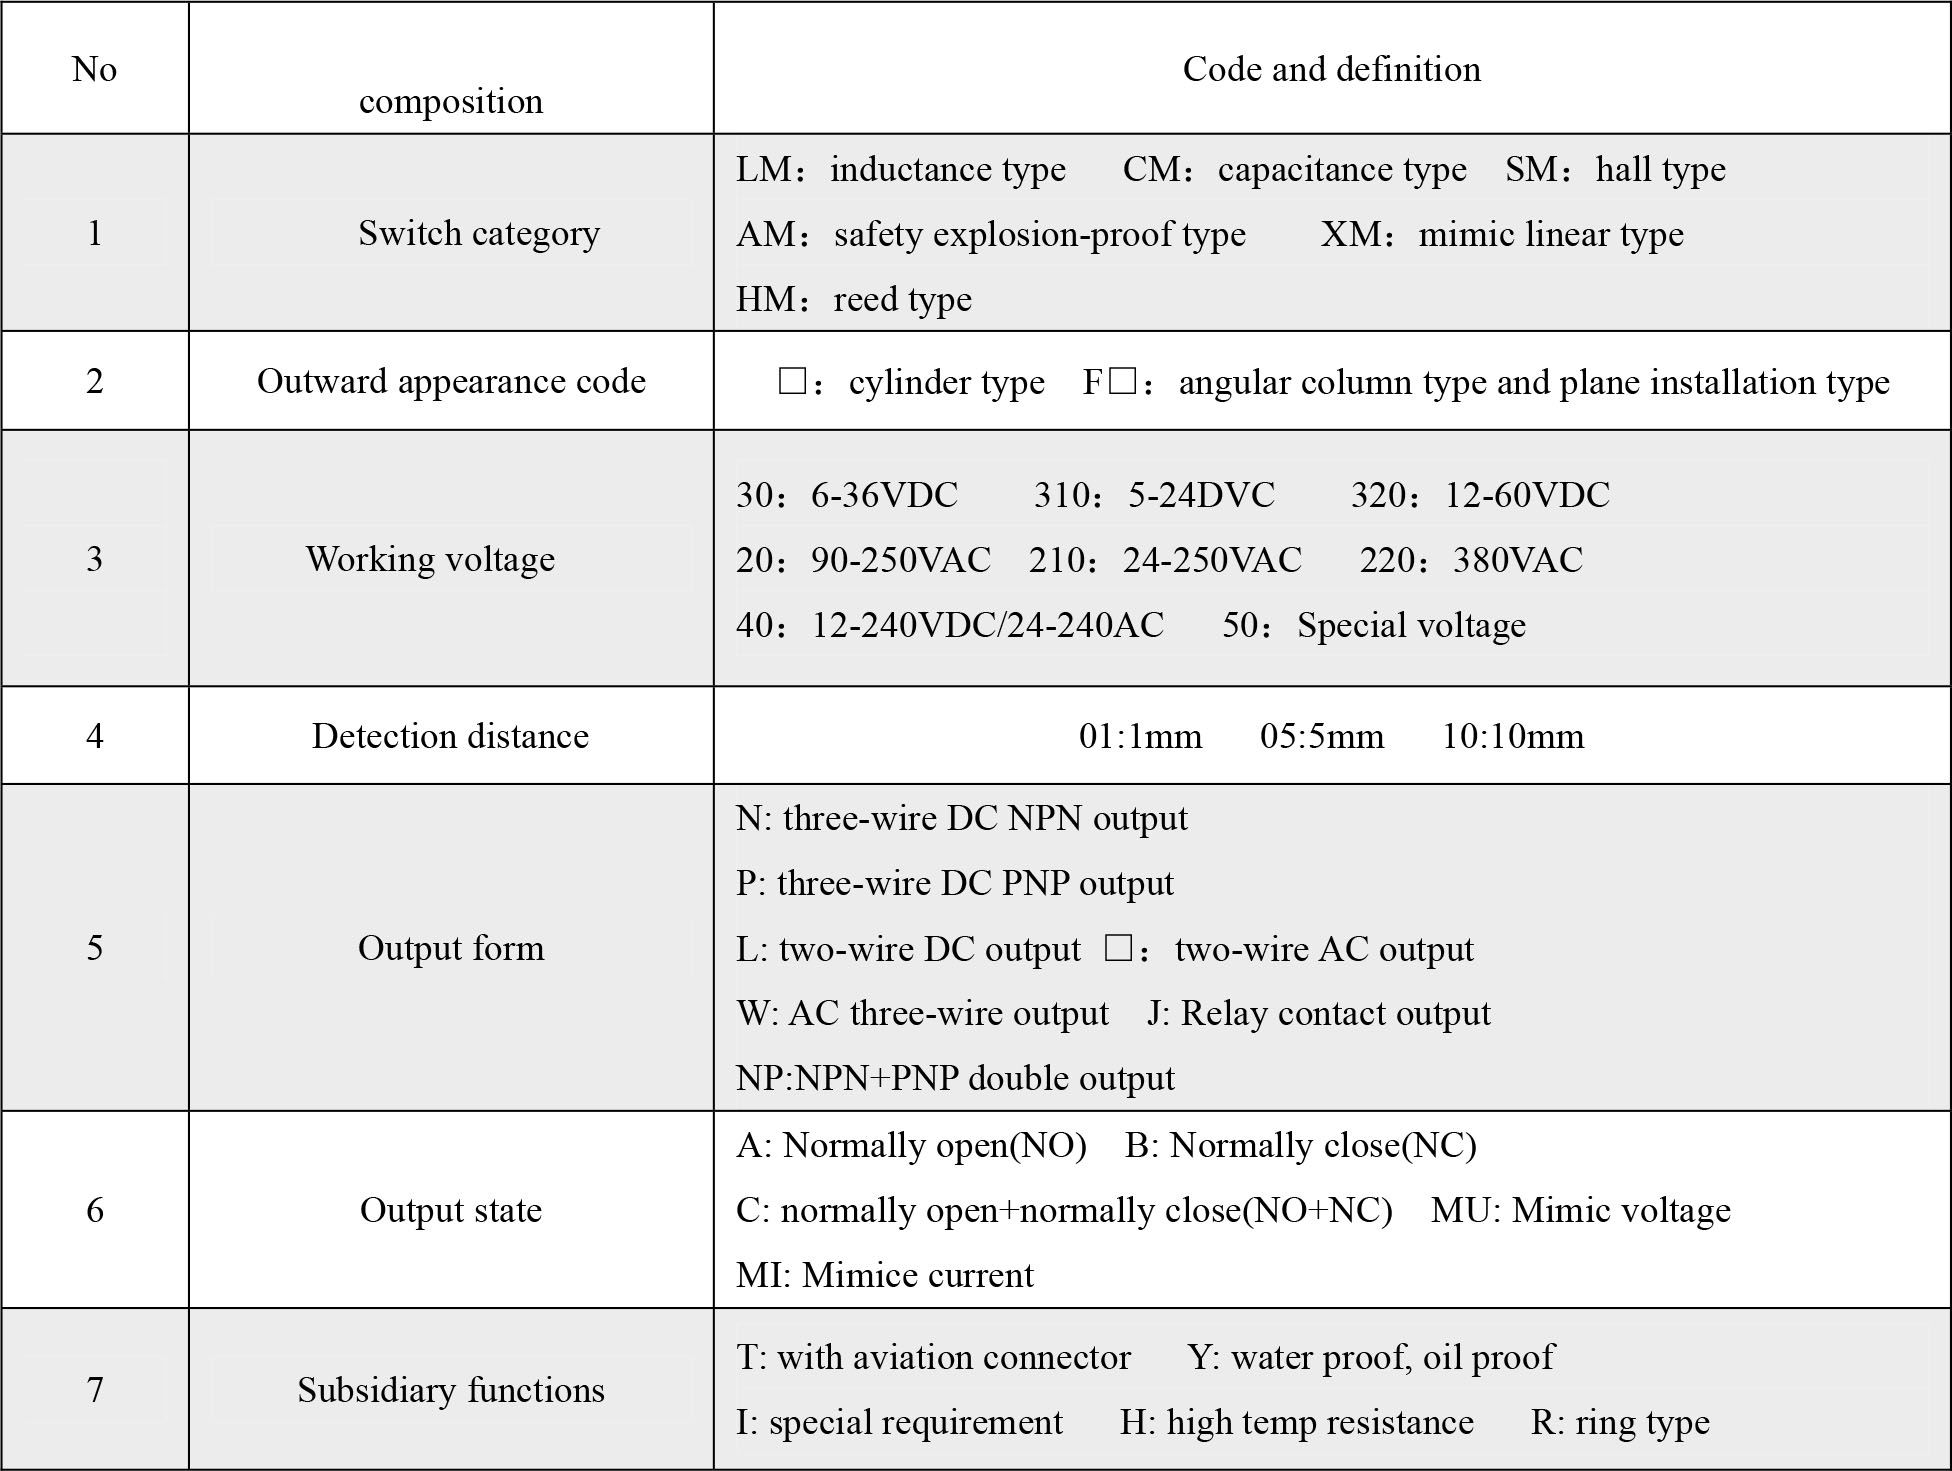
Quando um objeto metálico se aproxima da zona de deteção, o sensor altera o estado da saída. As descrições de catálogo incluem diferentes dimensões de caixas, gamas de alimentação e tipos de saída, pelo que o nome da família, por si só, não é suficiente para determinar como deve ser feita a ligação.
Conceitos na documentação
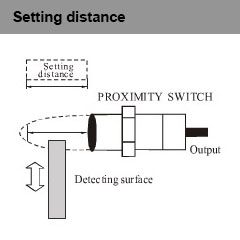
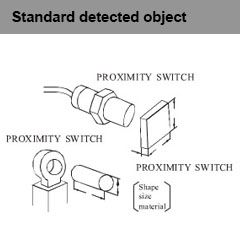
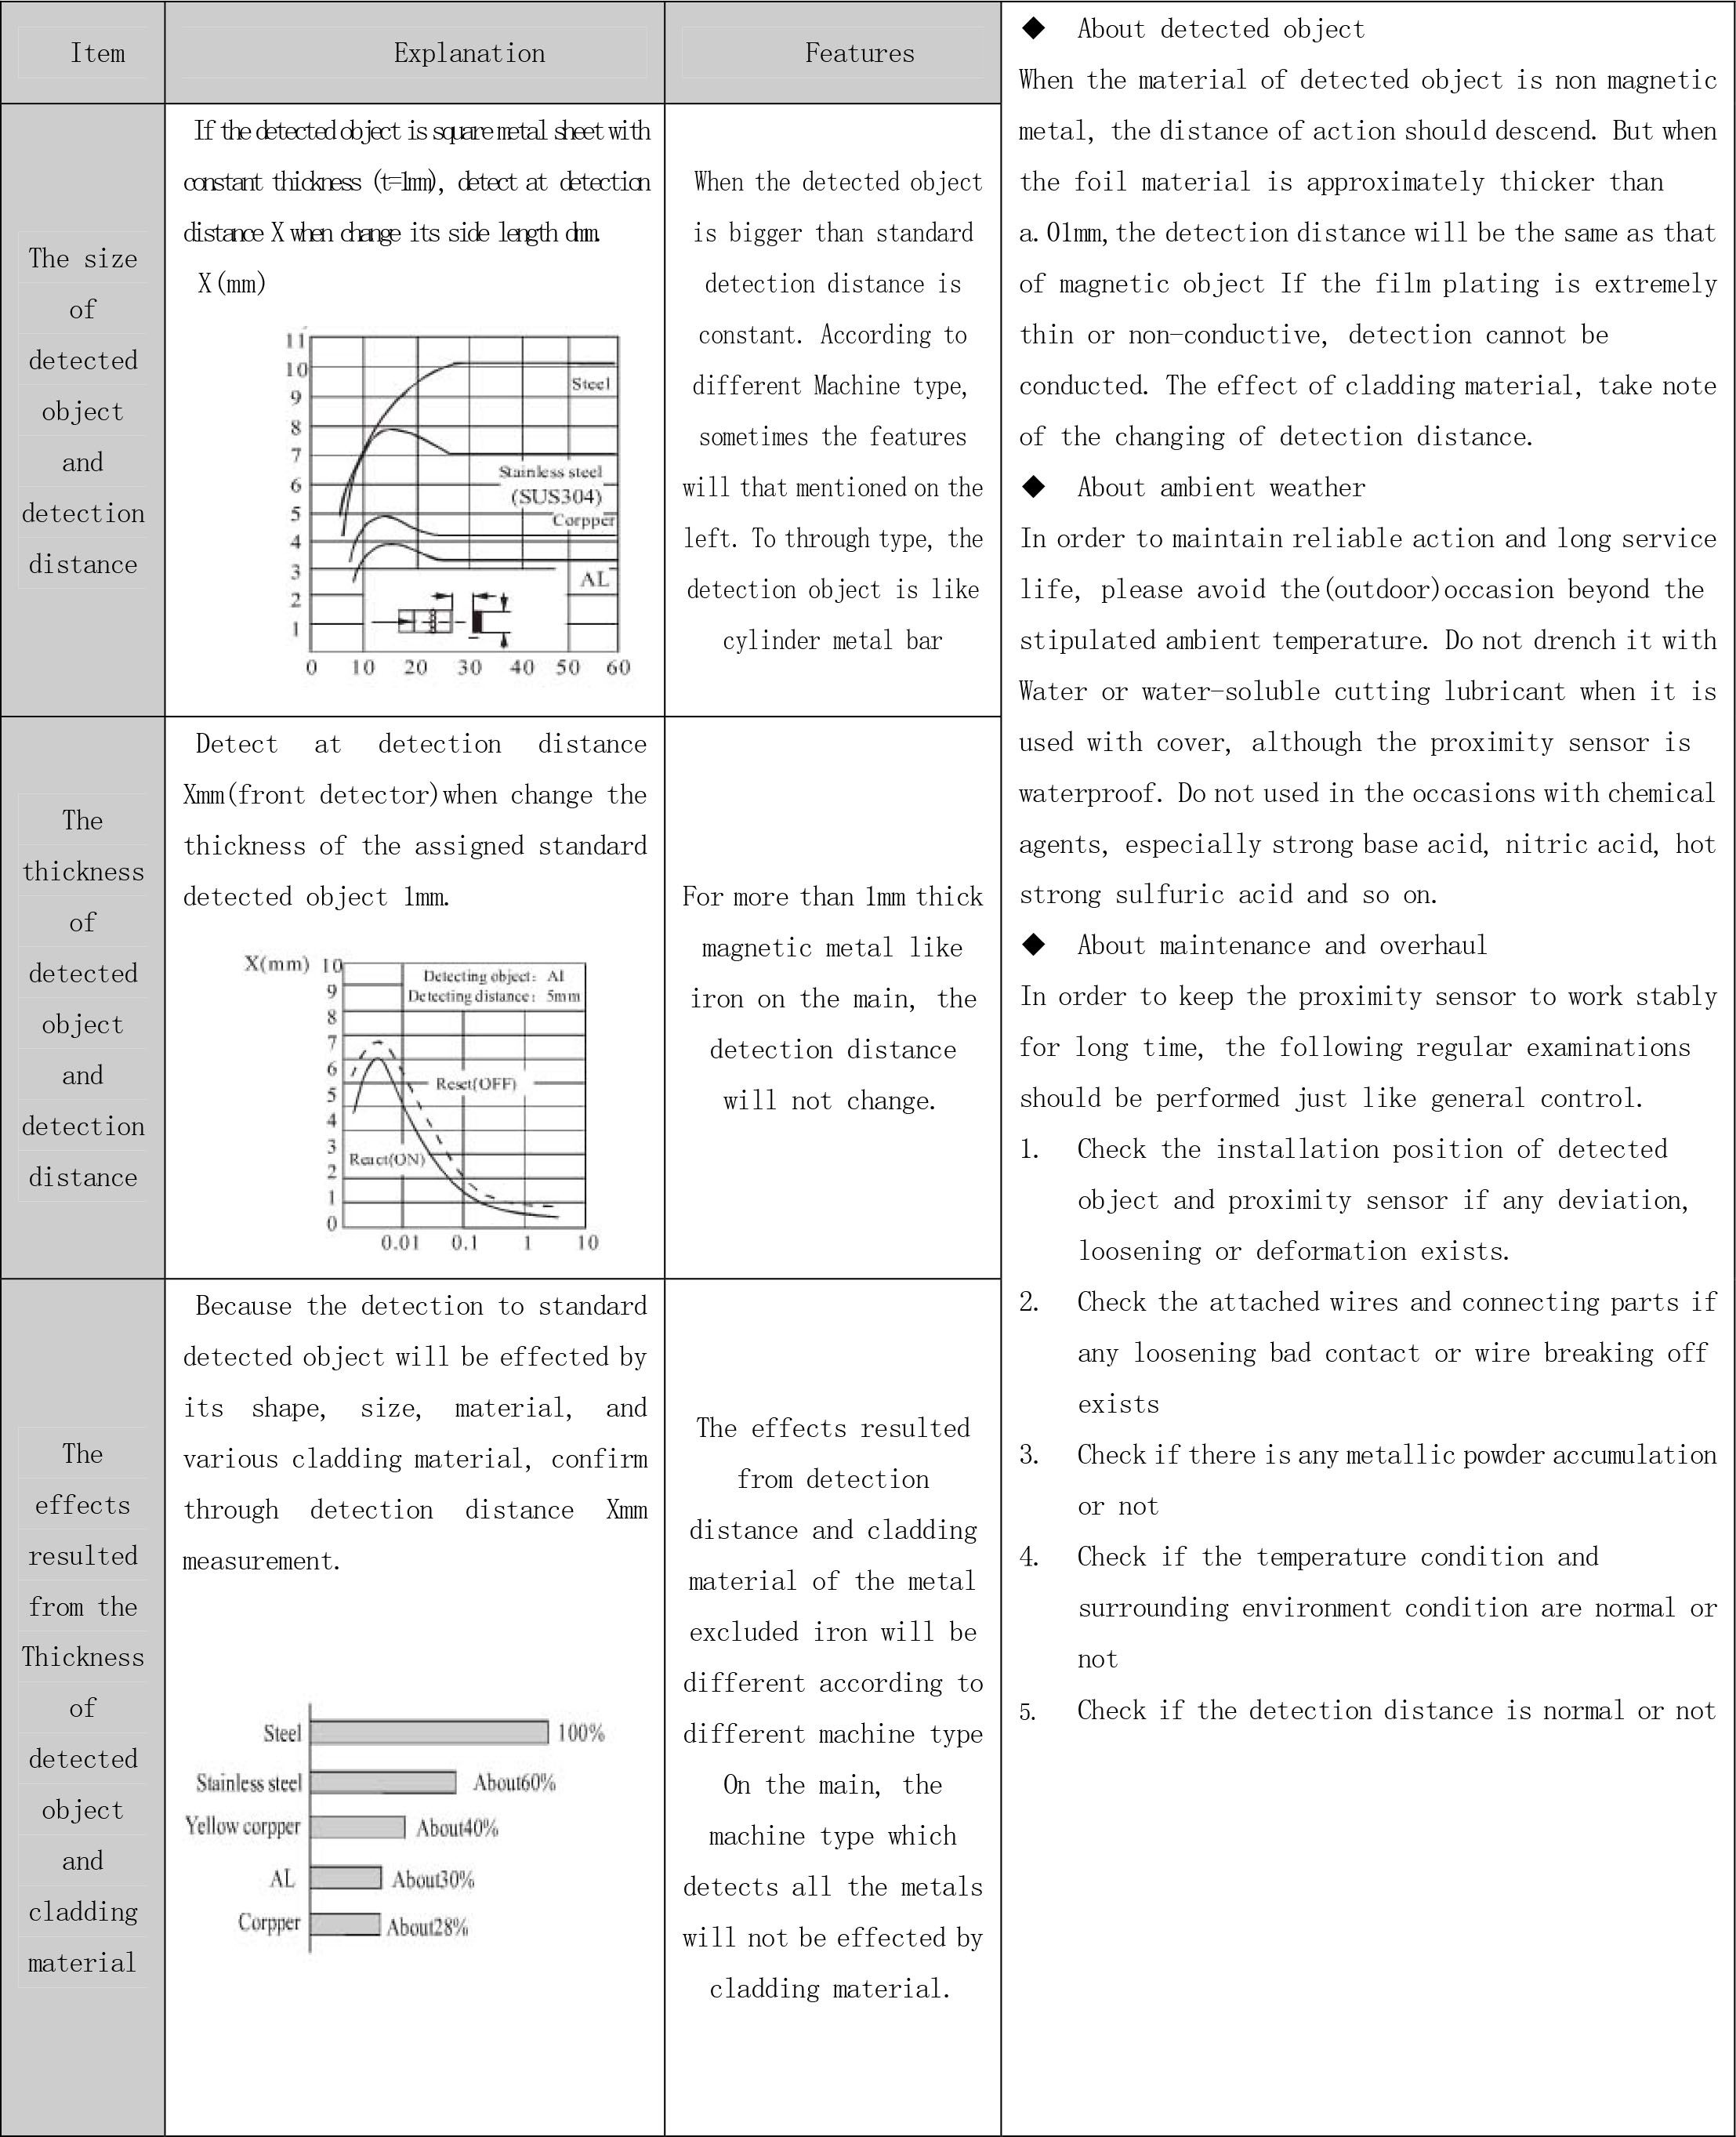
Distância de funcionamento: distância à qual o sensor reage a um objeto de ensaio especificado.
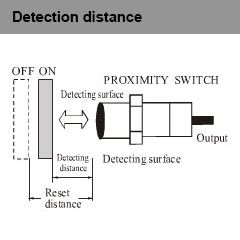
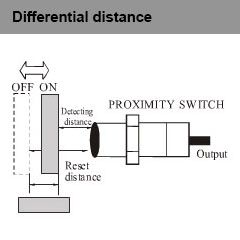
Histerese: diferença entre a distância de atuação e a distância de reposição ao estado anterior.
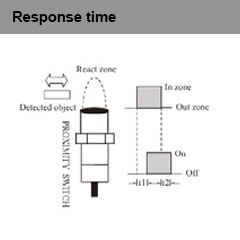
Tempo de resposta: tempo entre a alteração da posição do objeto e a alteração do sinal na saída.
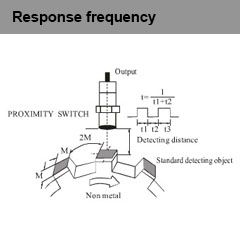
Frequência de comutação: número de deteções repetidas, definido pelas condições de medição indicadas na documentação.
O que comparar antes de escolher?
A seleção abrange a alimentação, o tipo de saída, as dimensões, a distância necessária e as condições de funcionamento. As características declaradas para uma versão devem ser verificadas para a referência específica; não se deve presumir que todos os modelos incluem todas as características mencionadas no catálogo geral.
Ilustrações e dados de catálogo
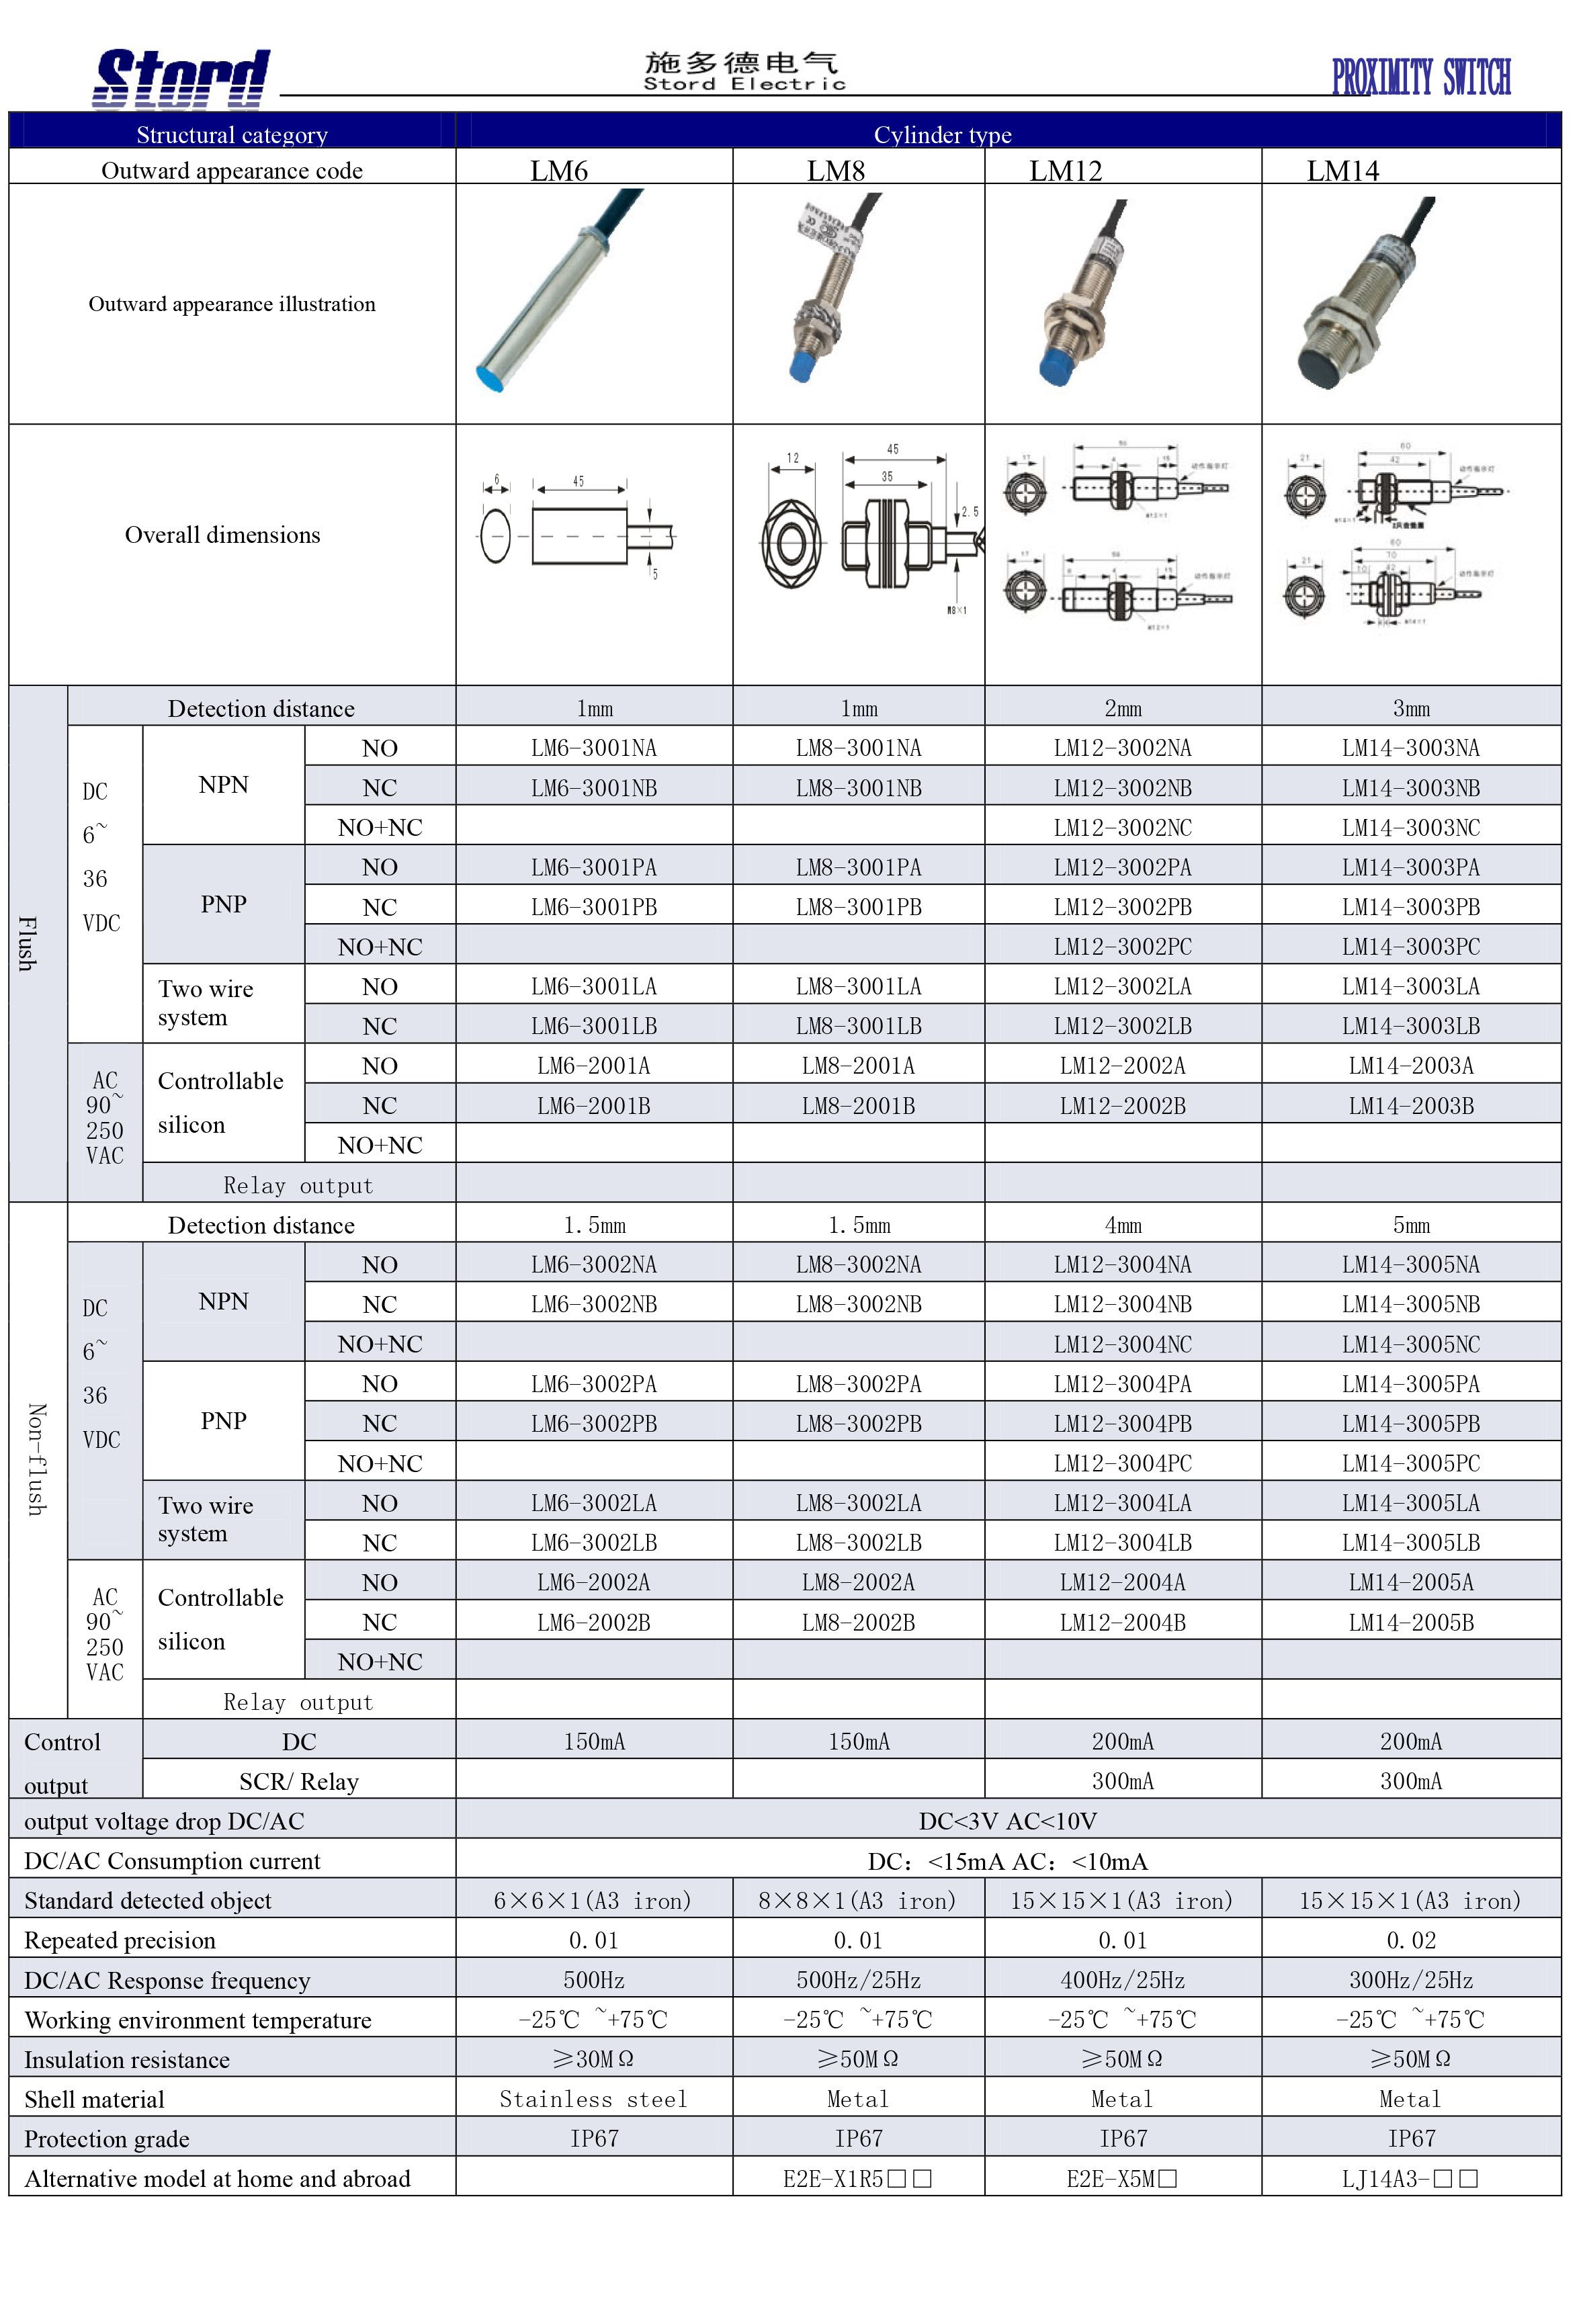
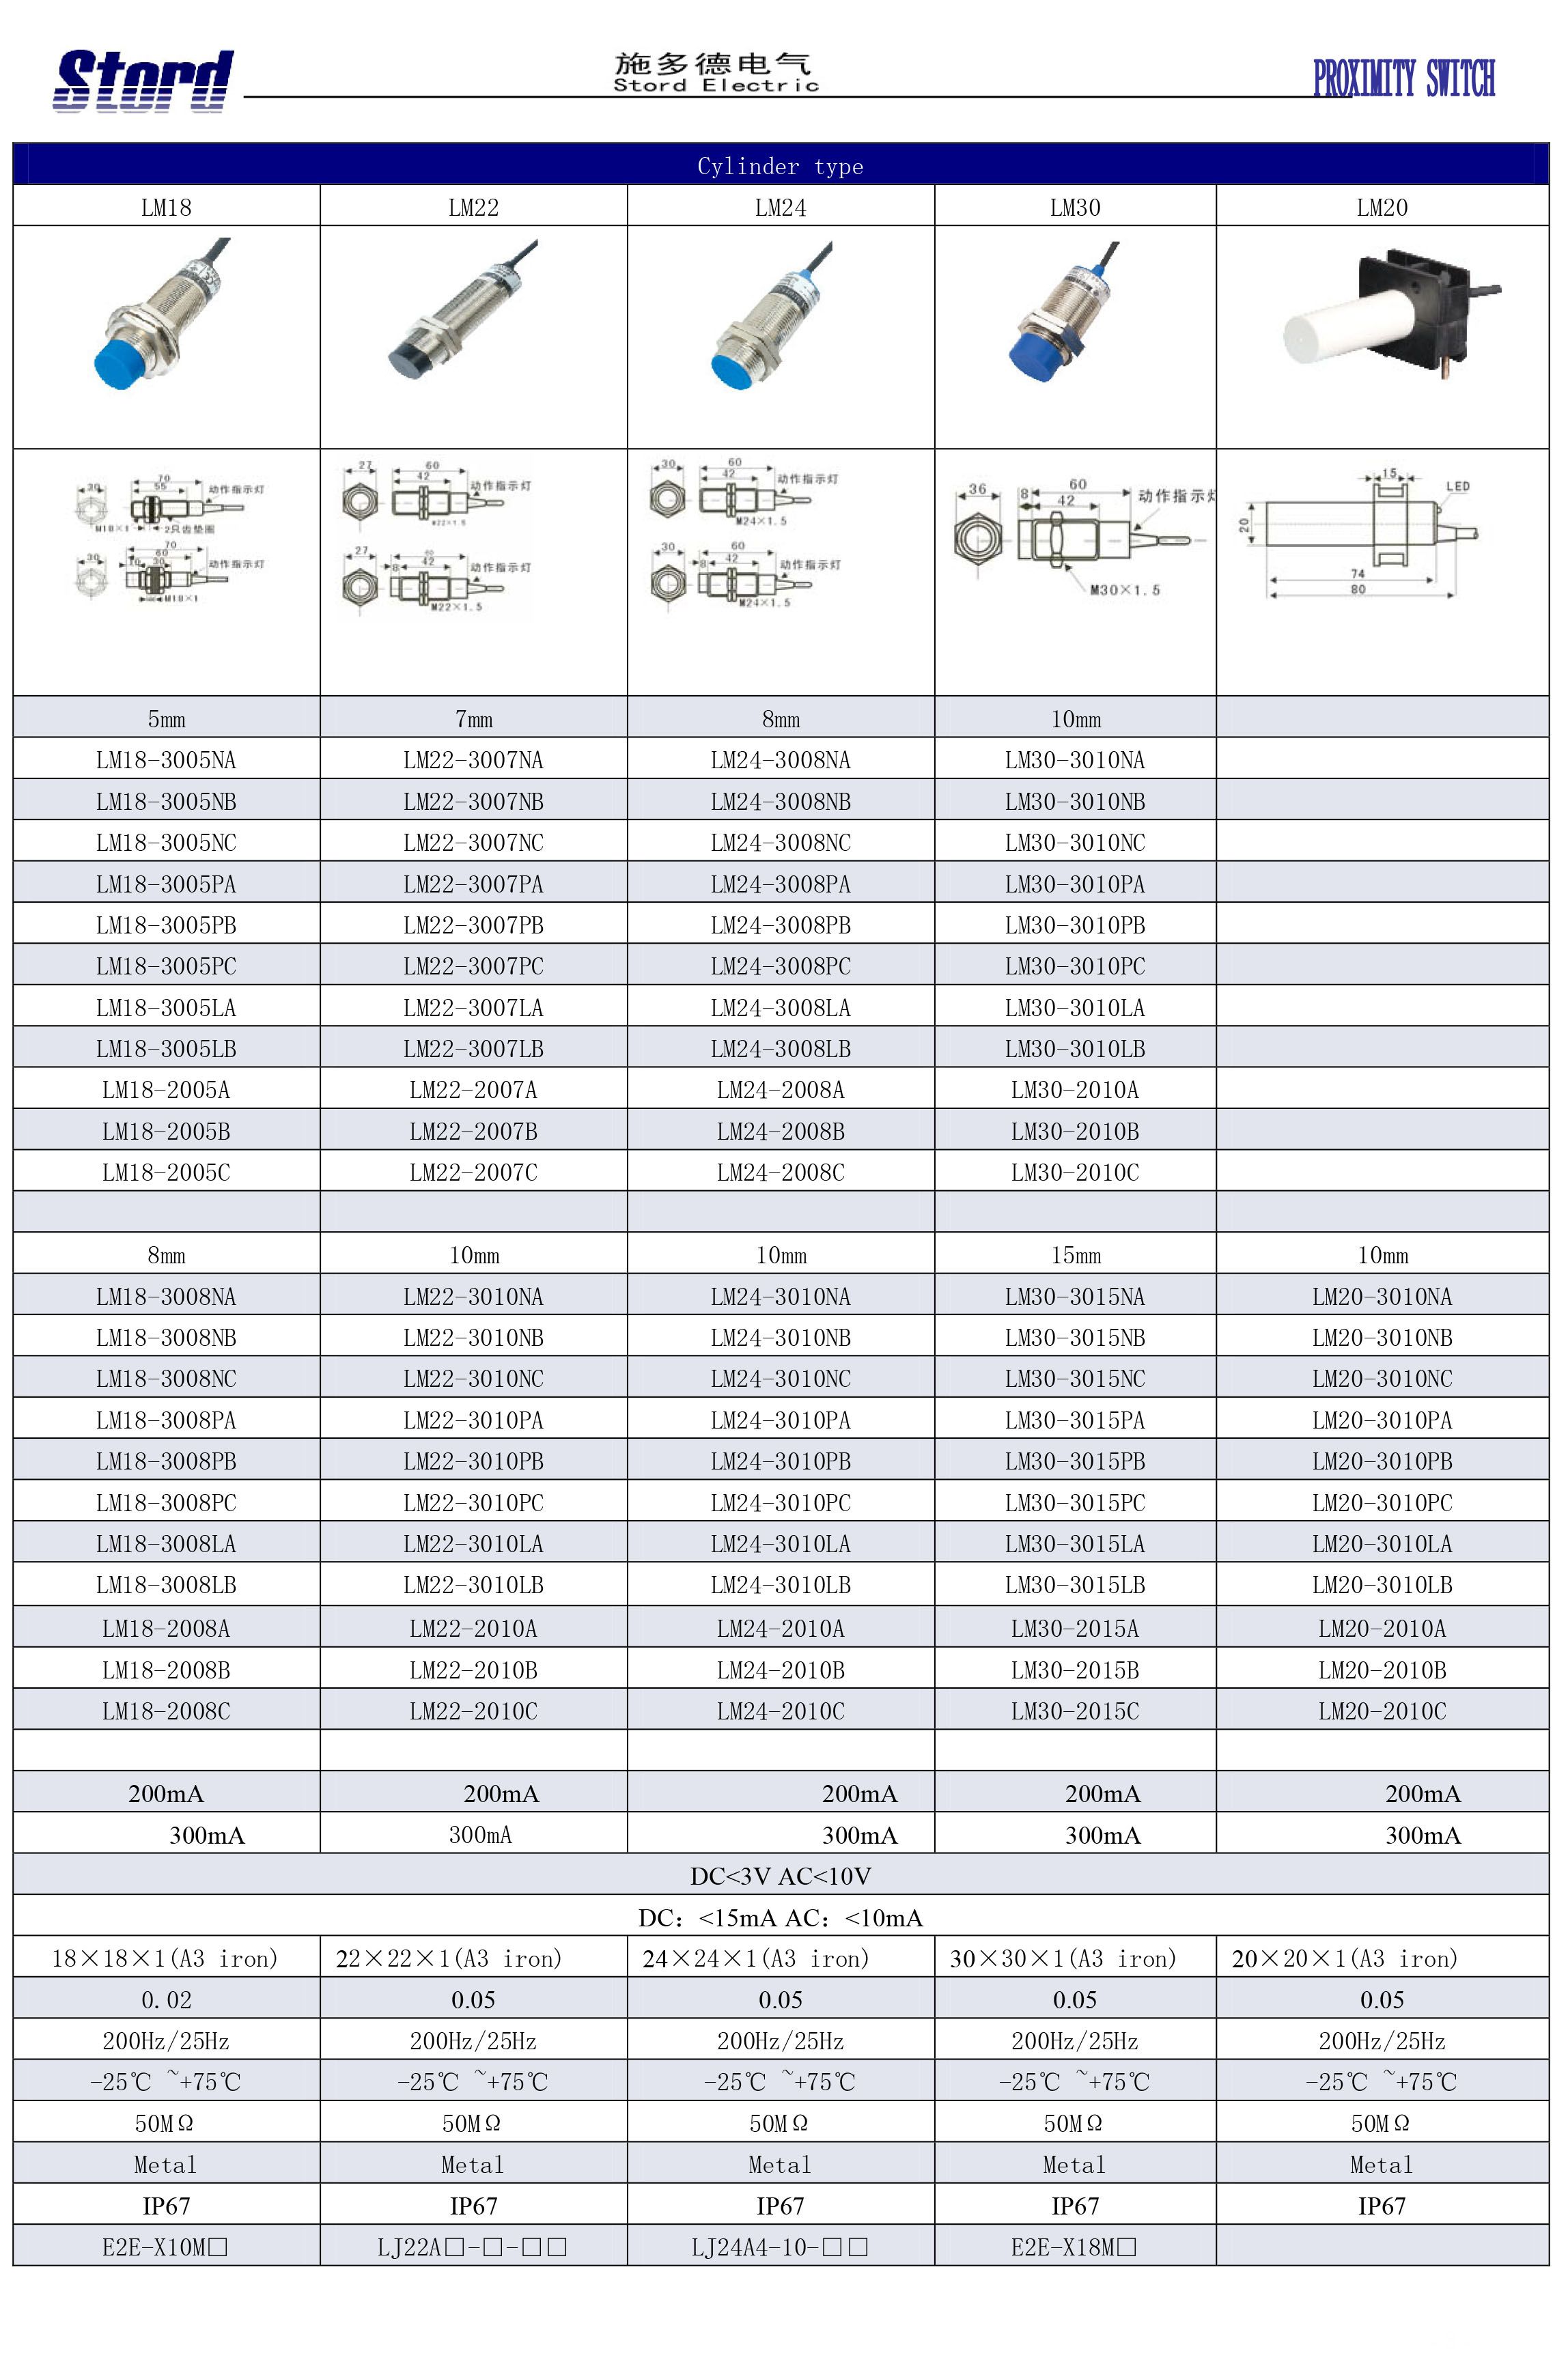
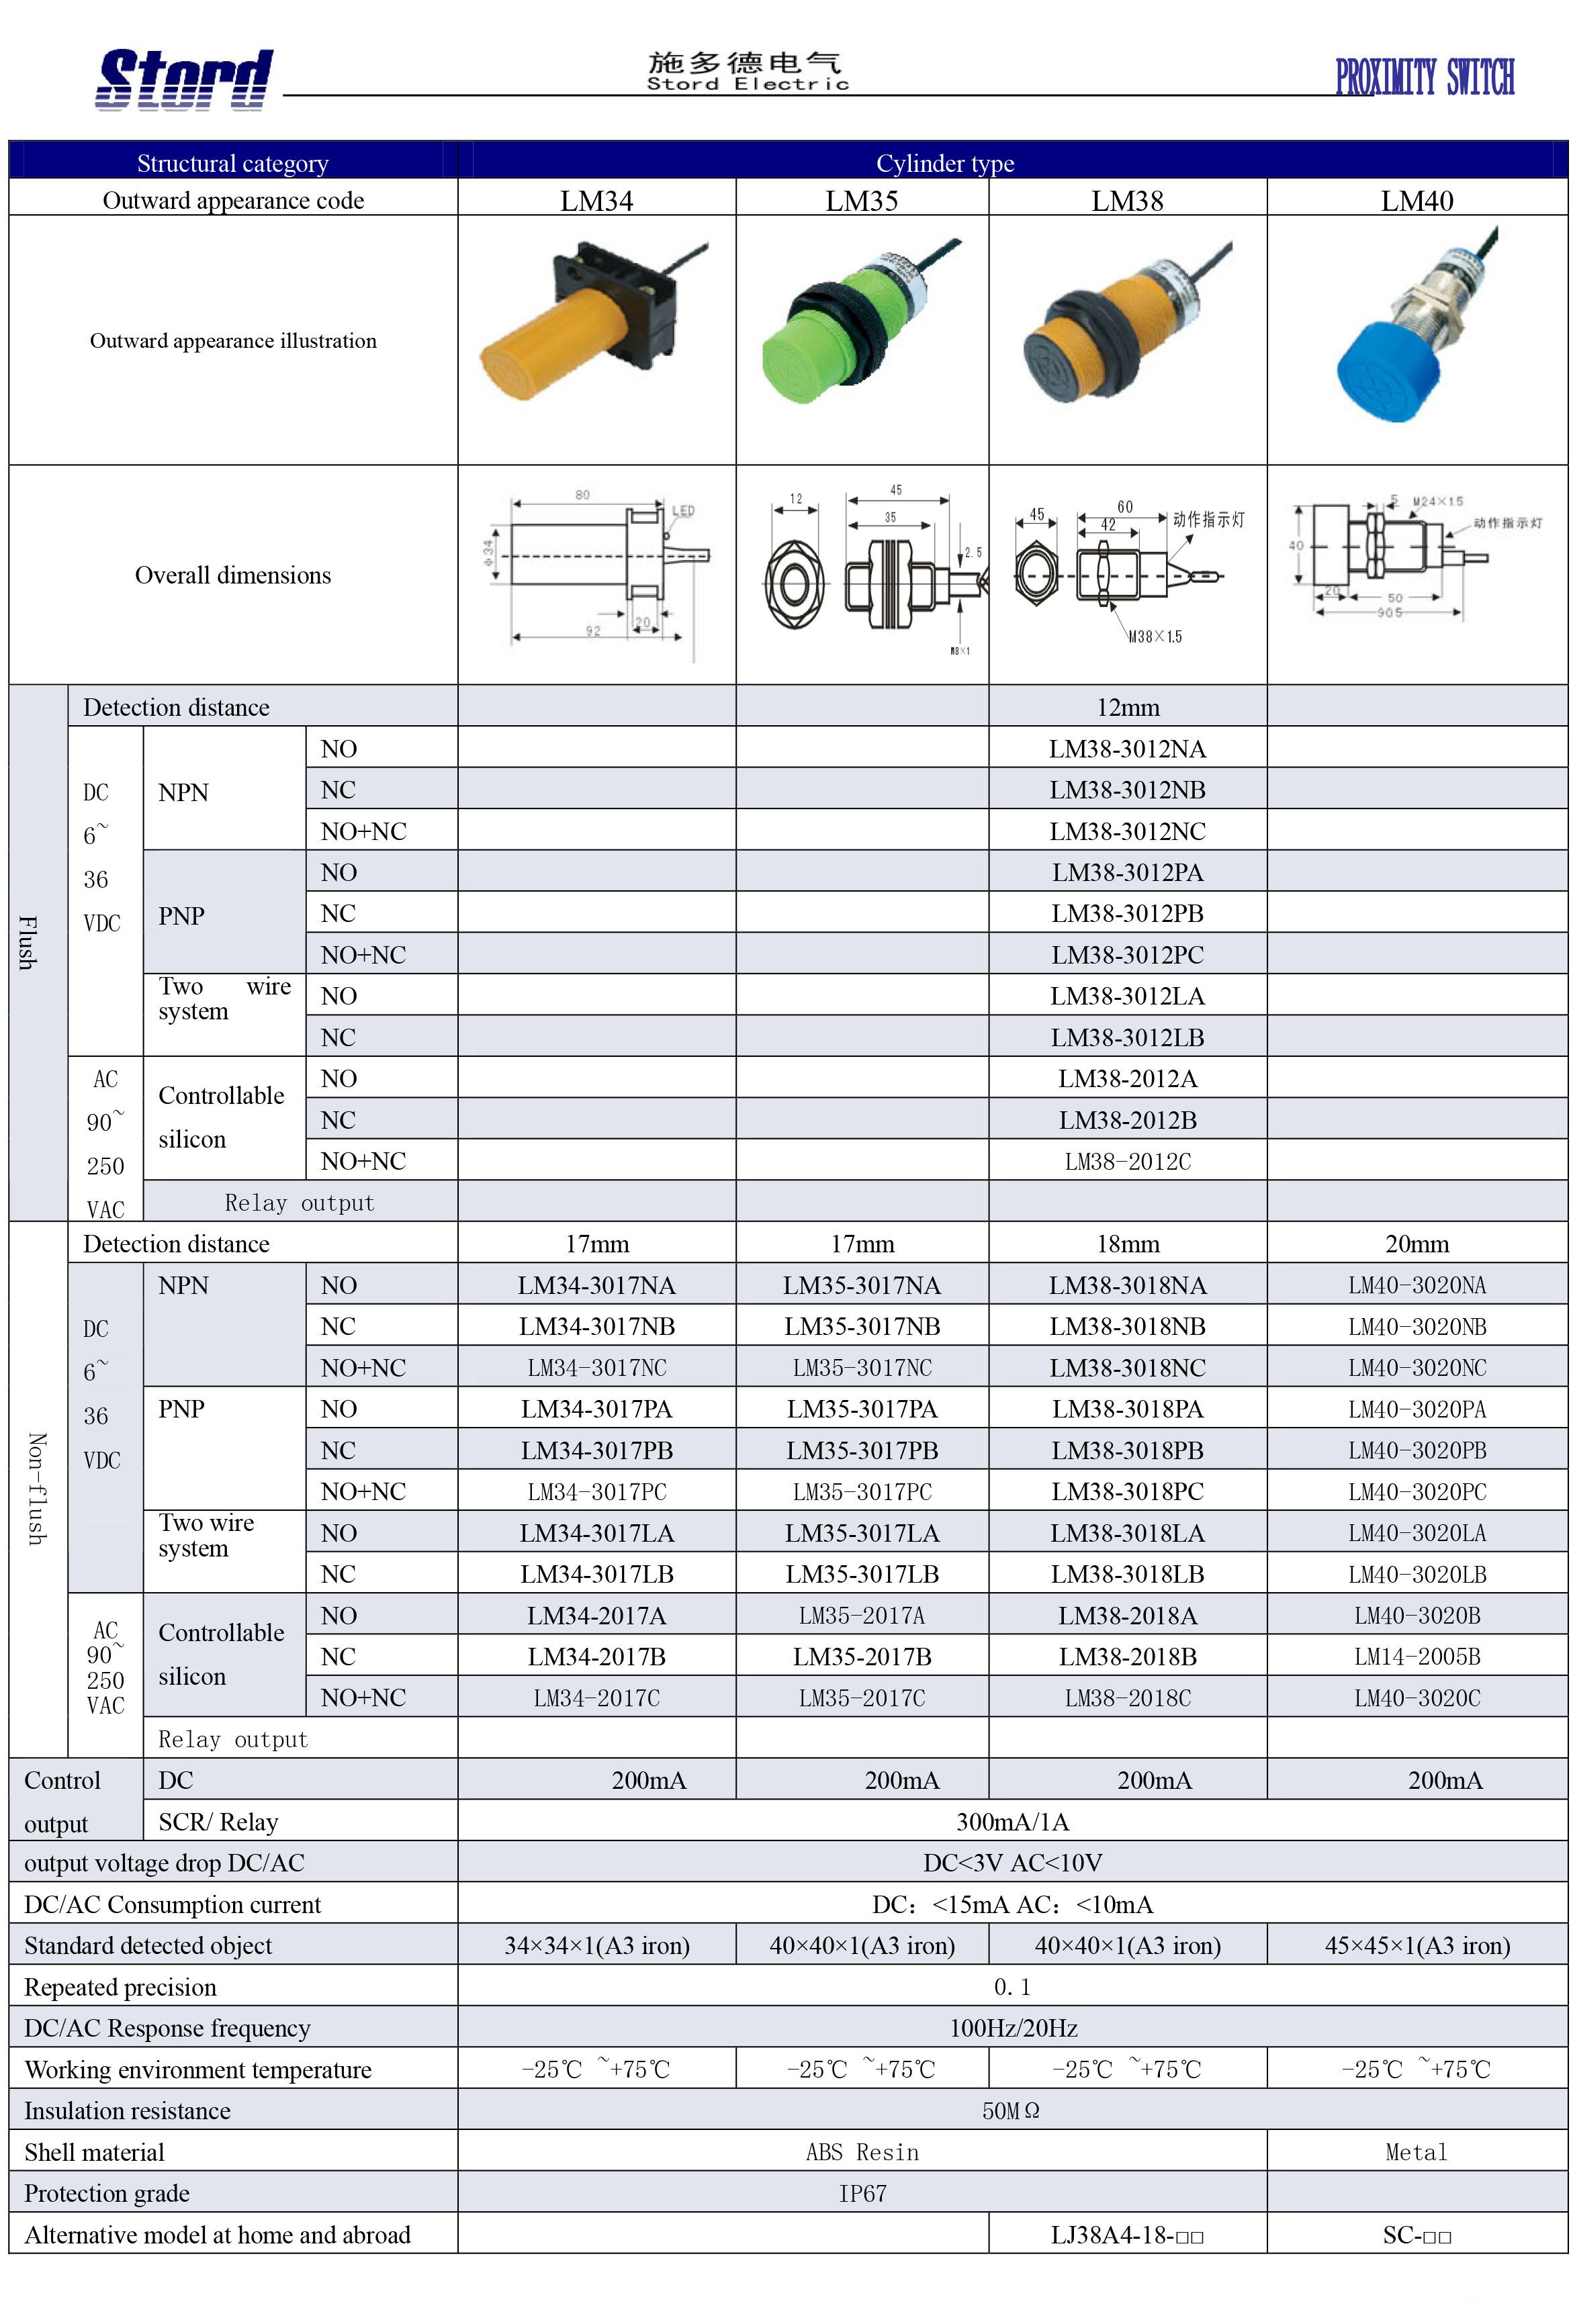
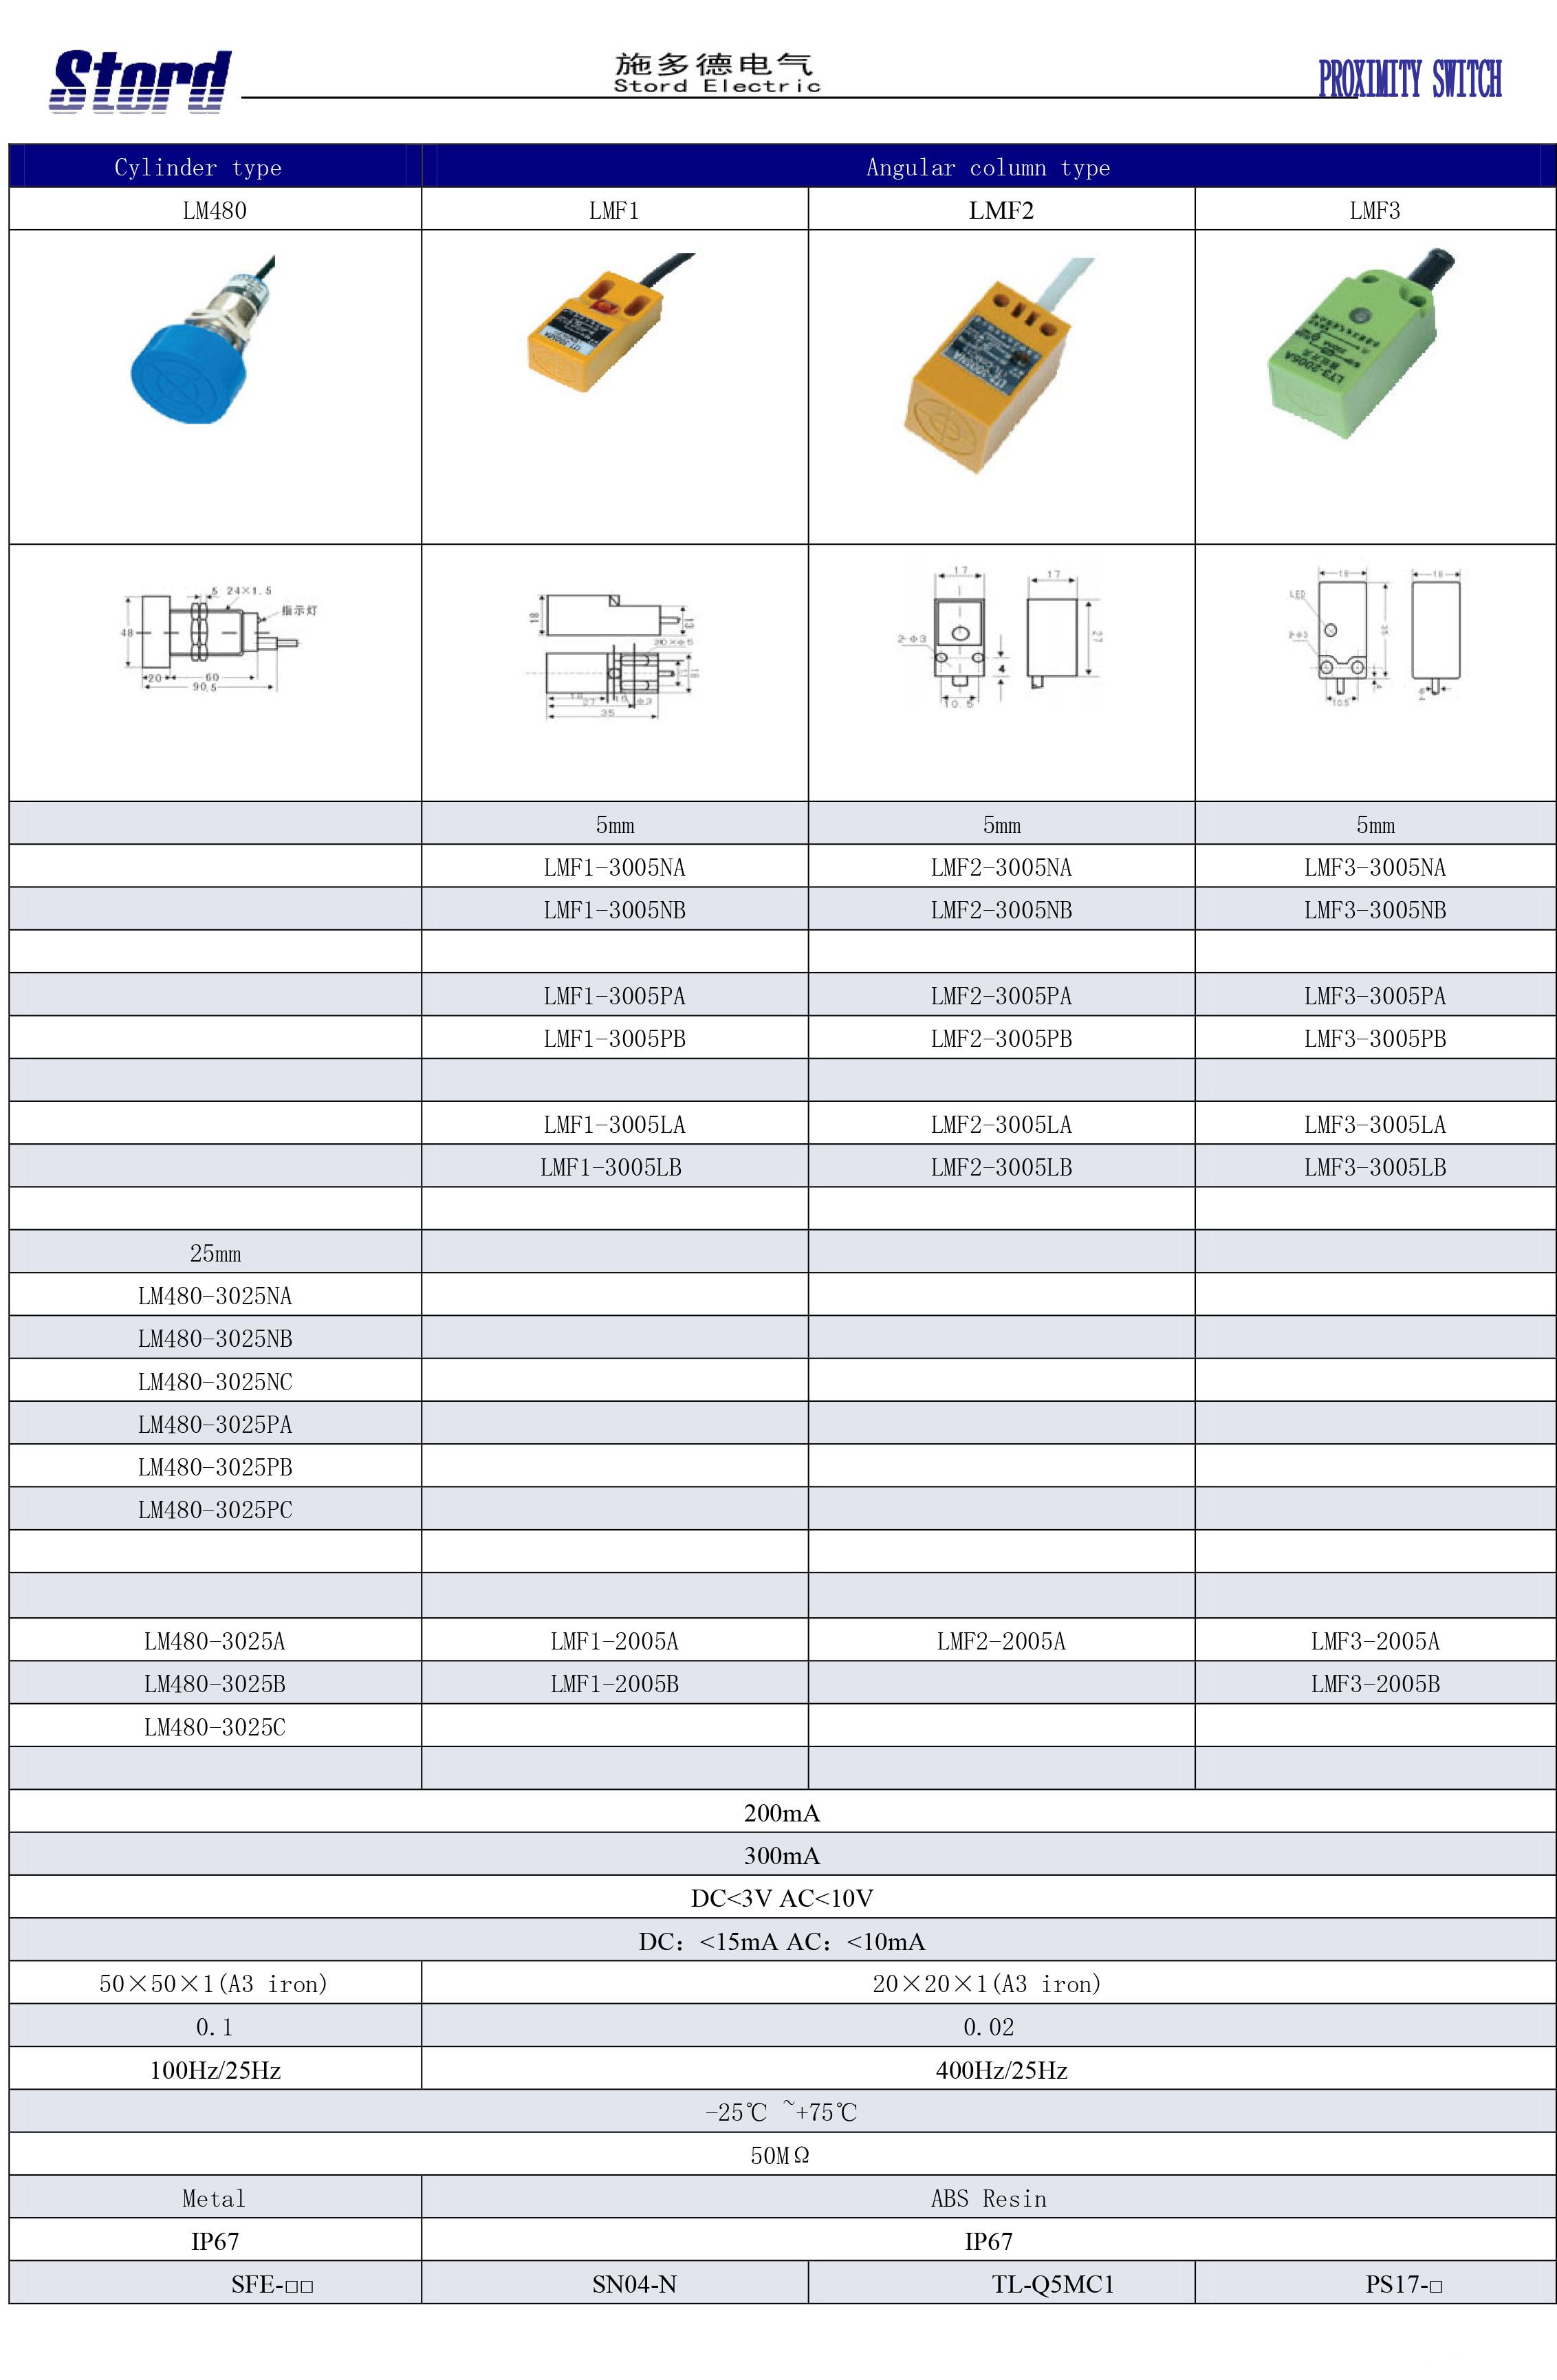
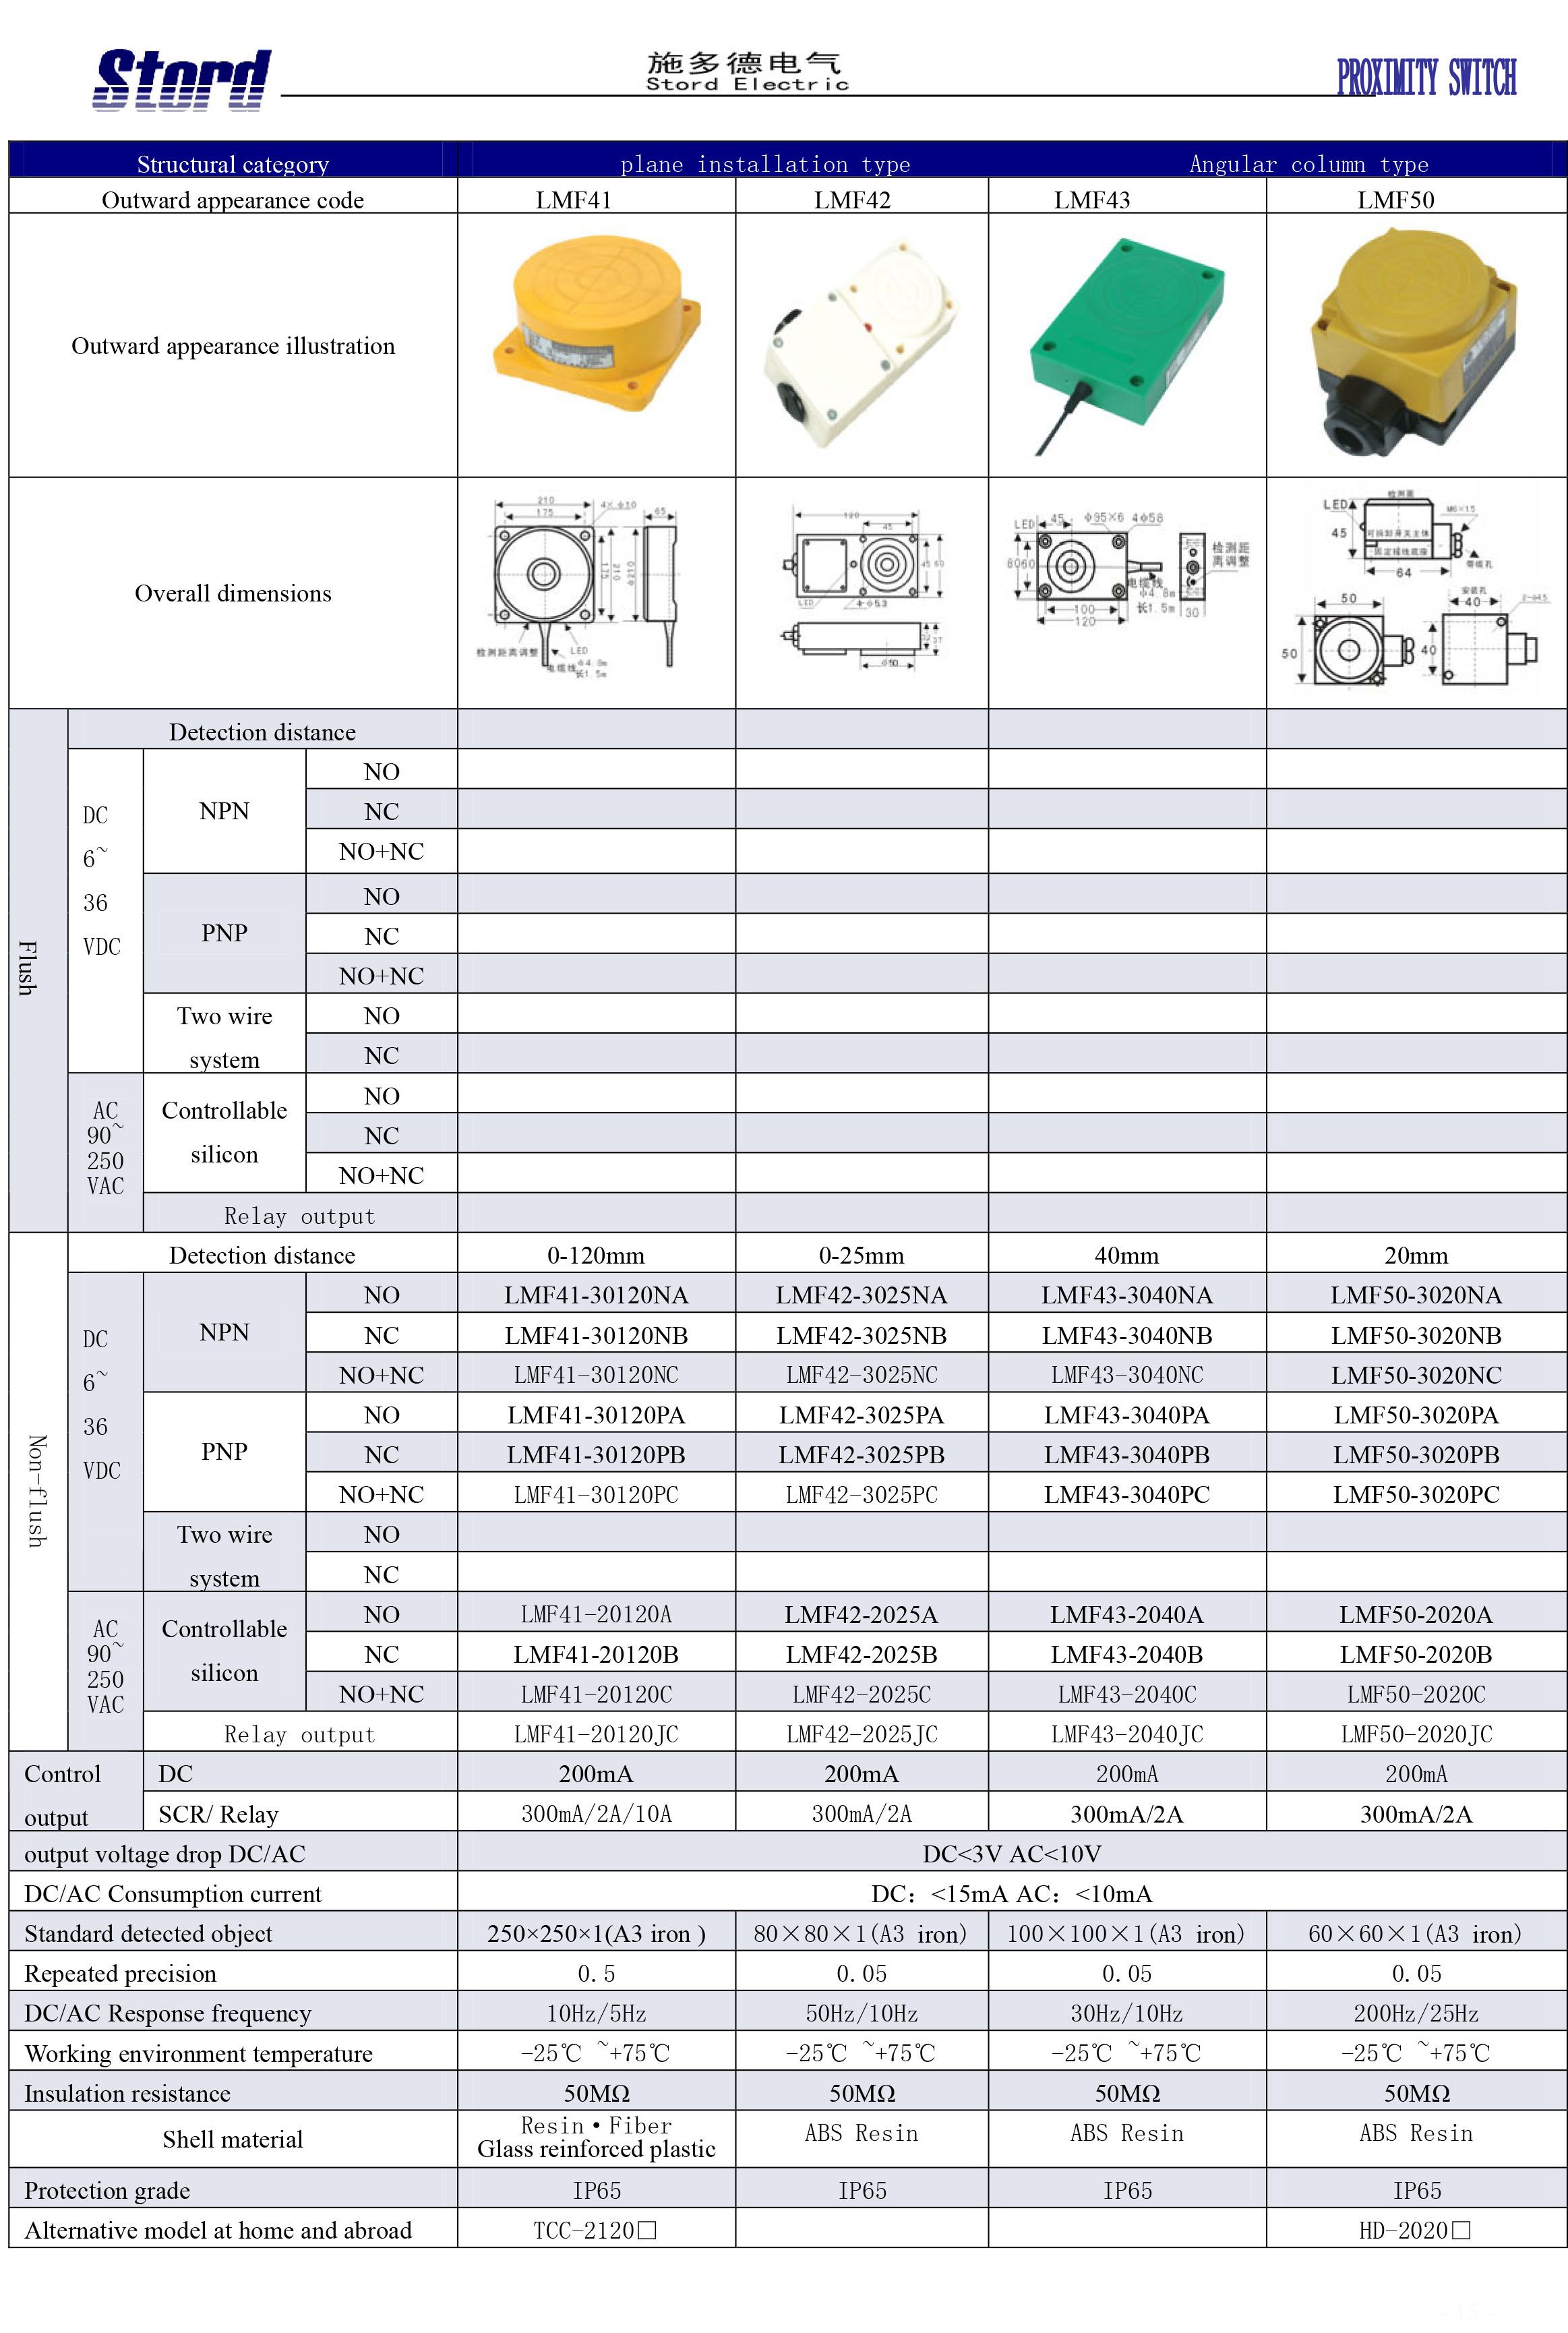
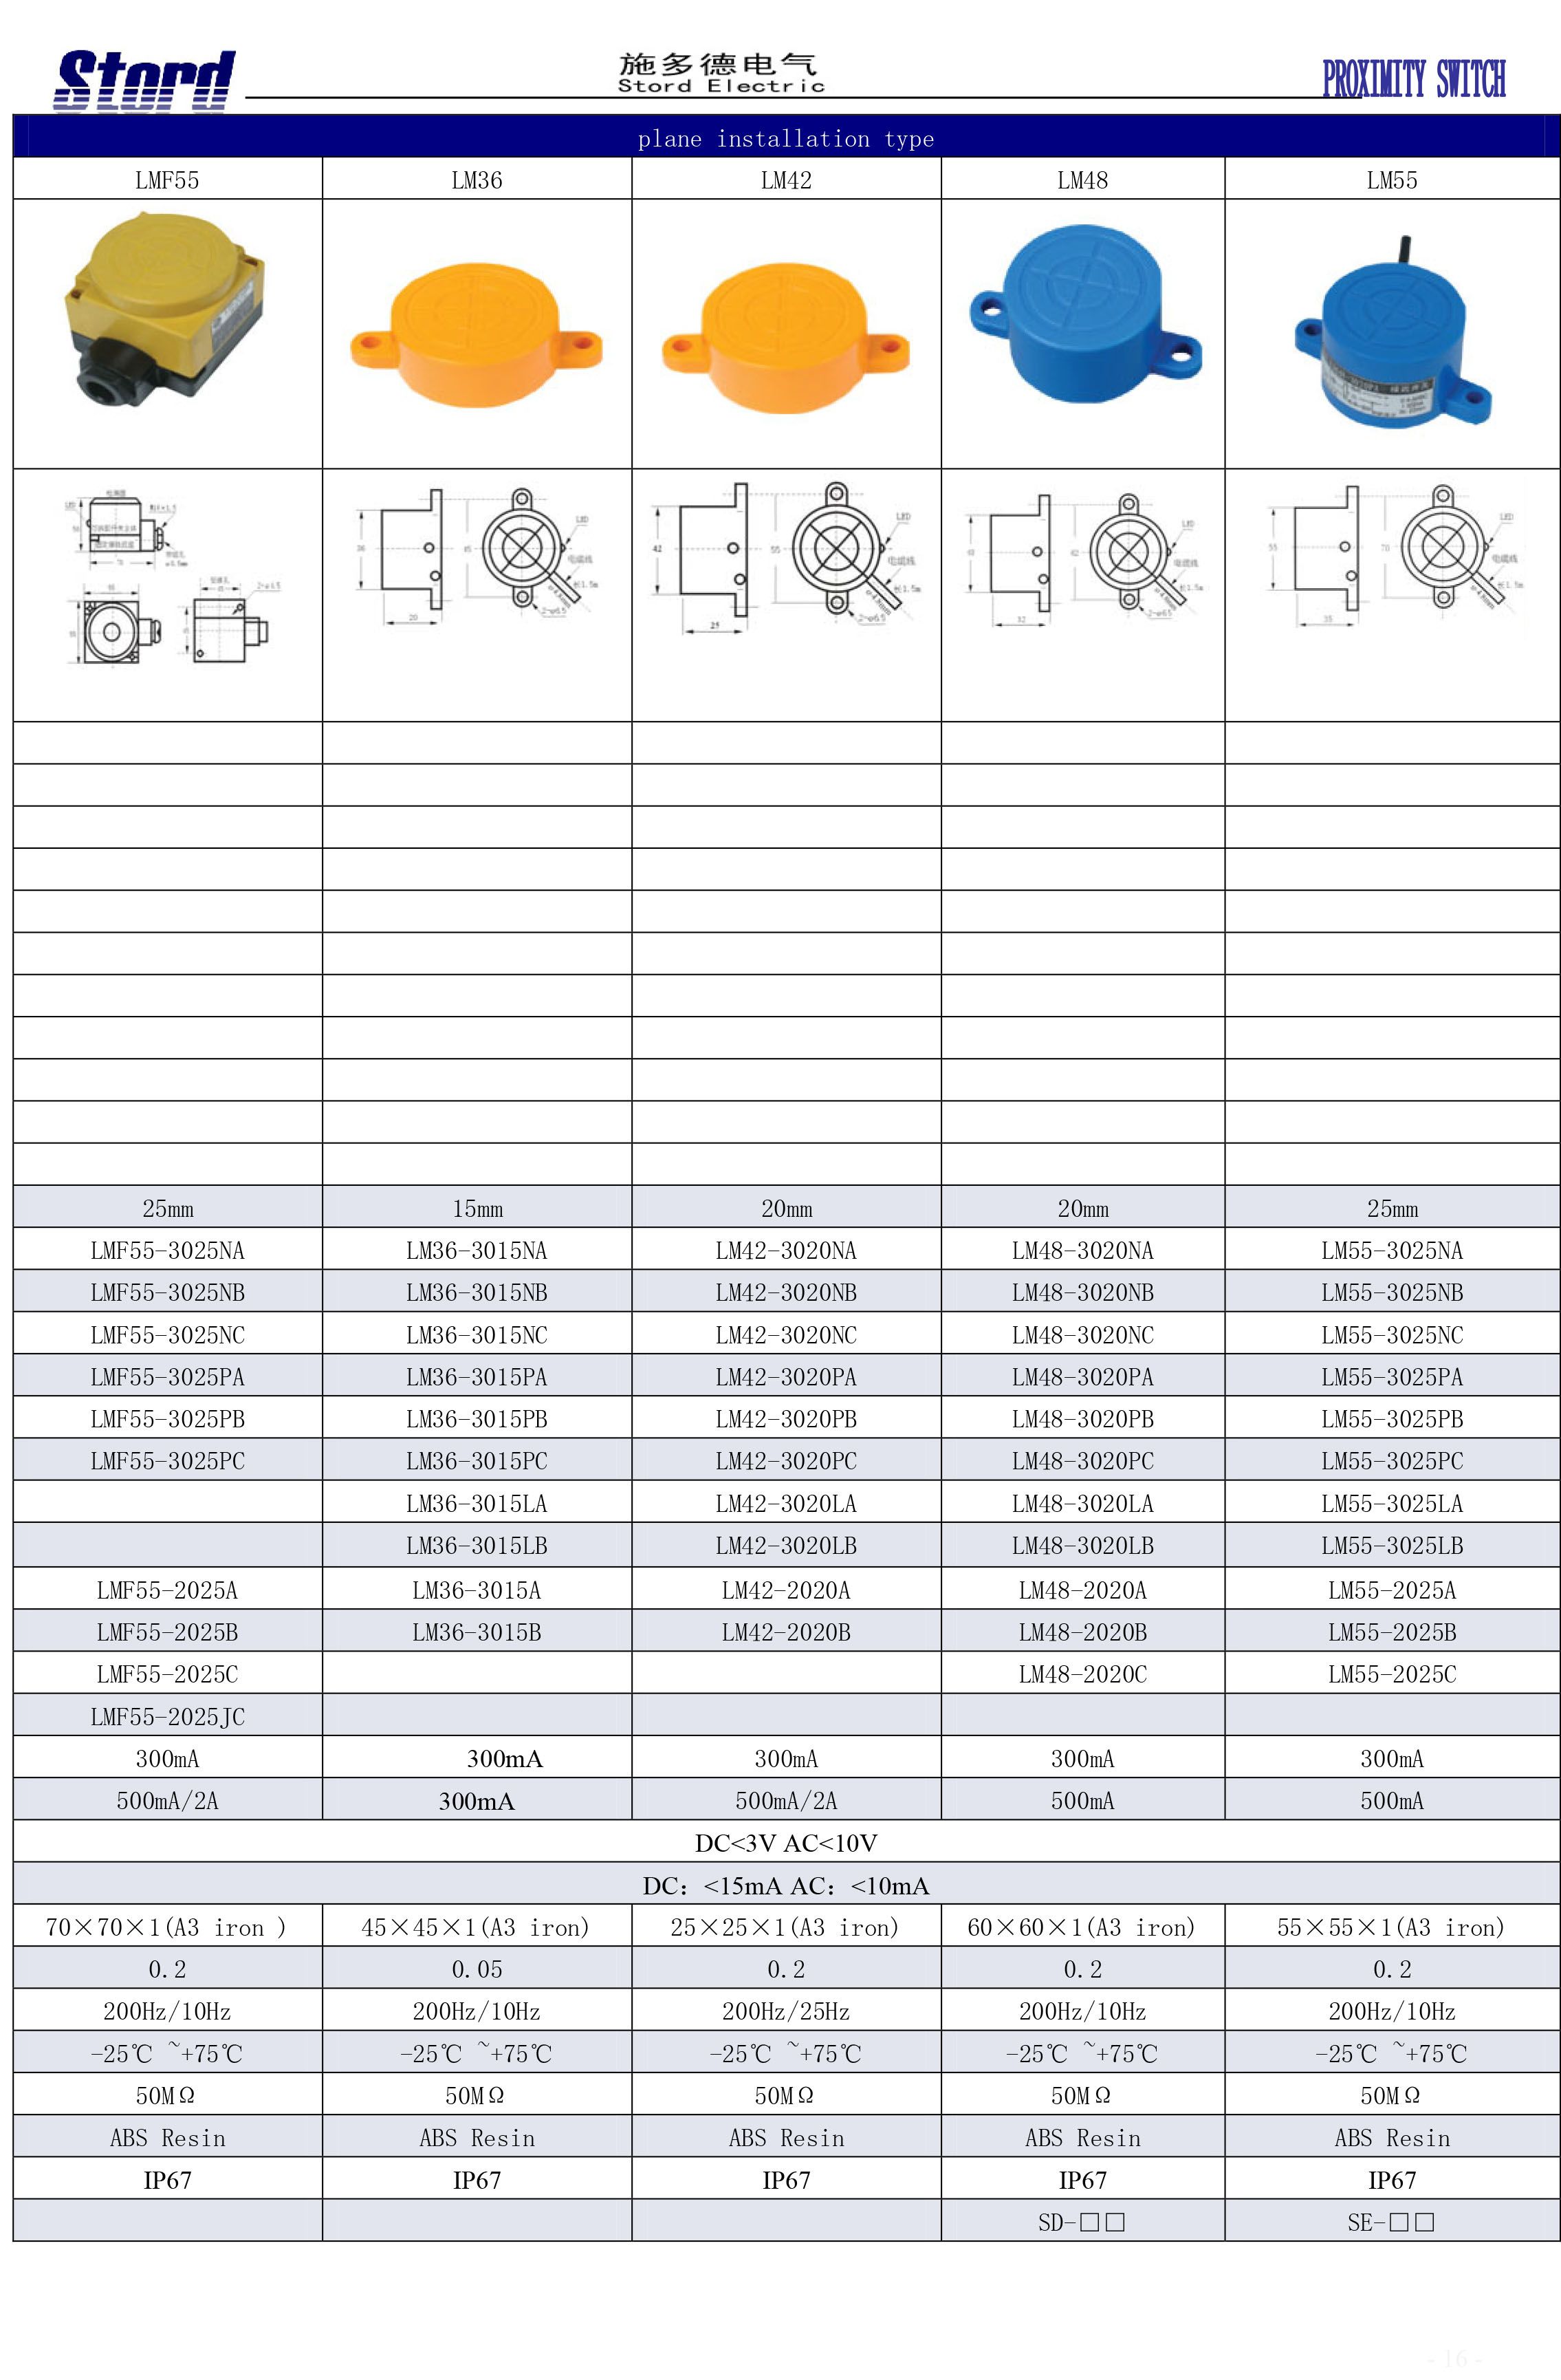
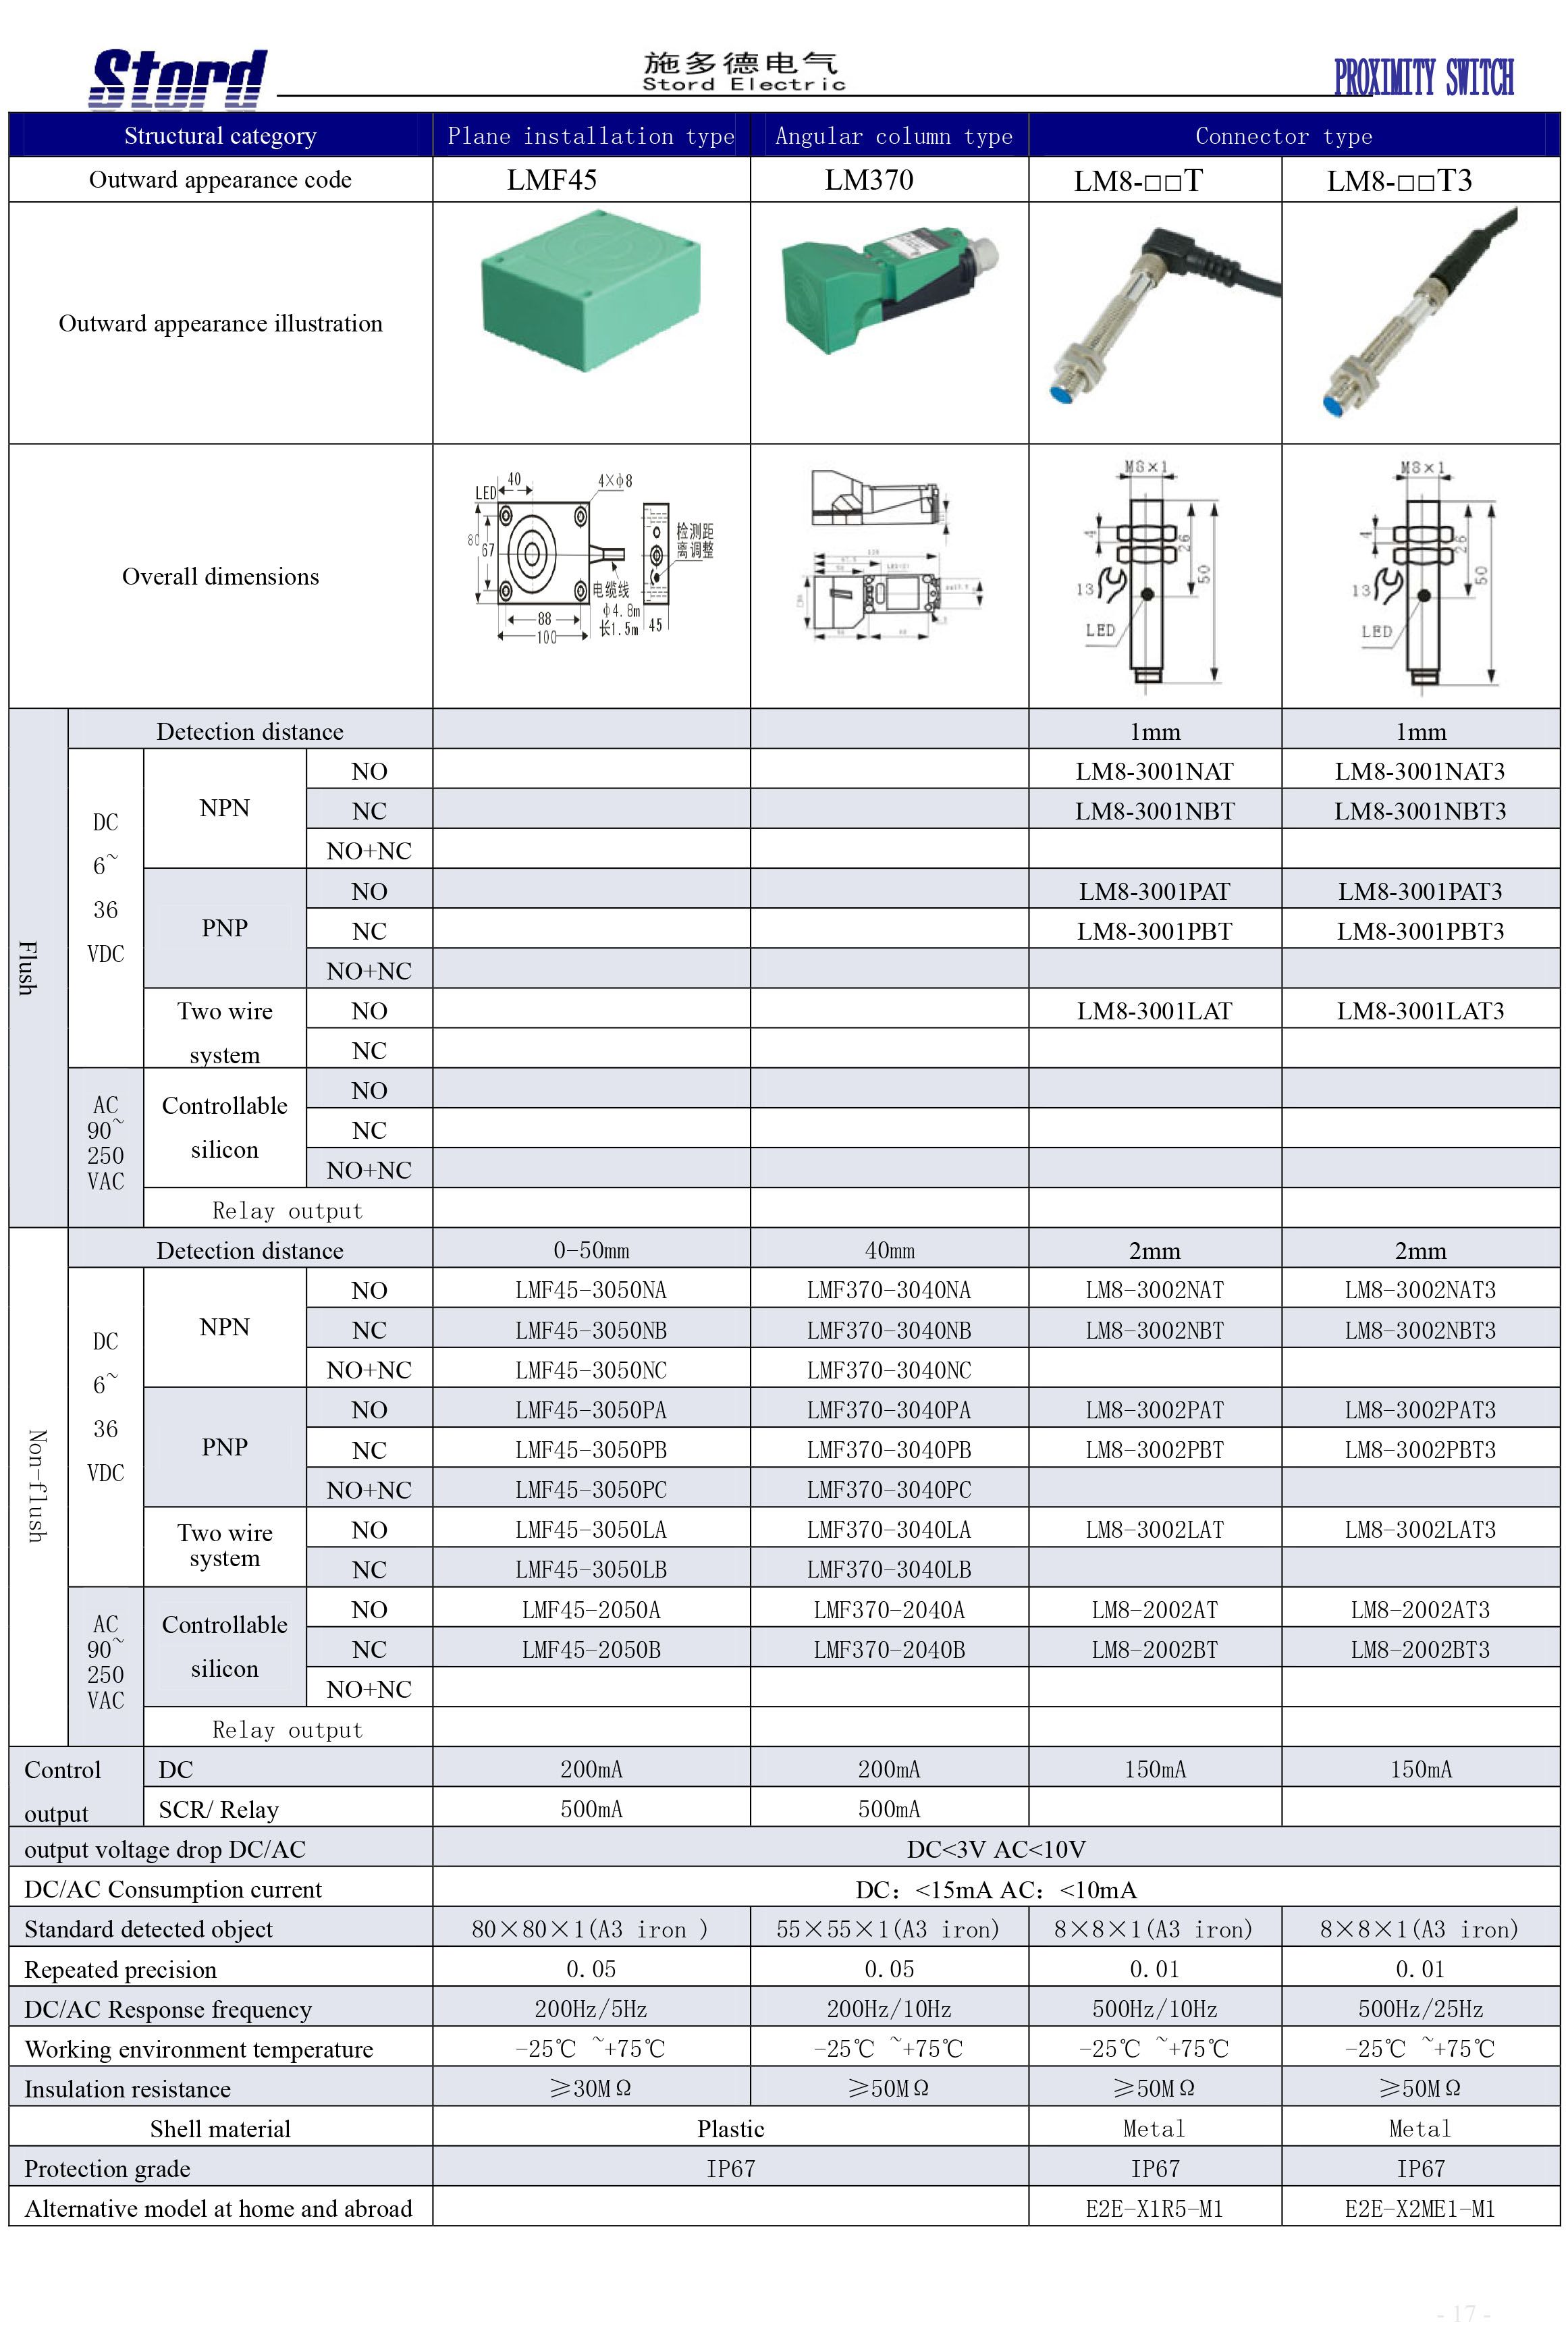
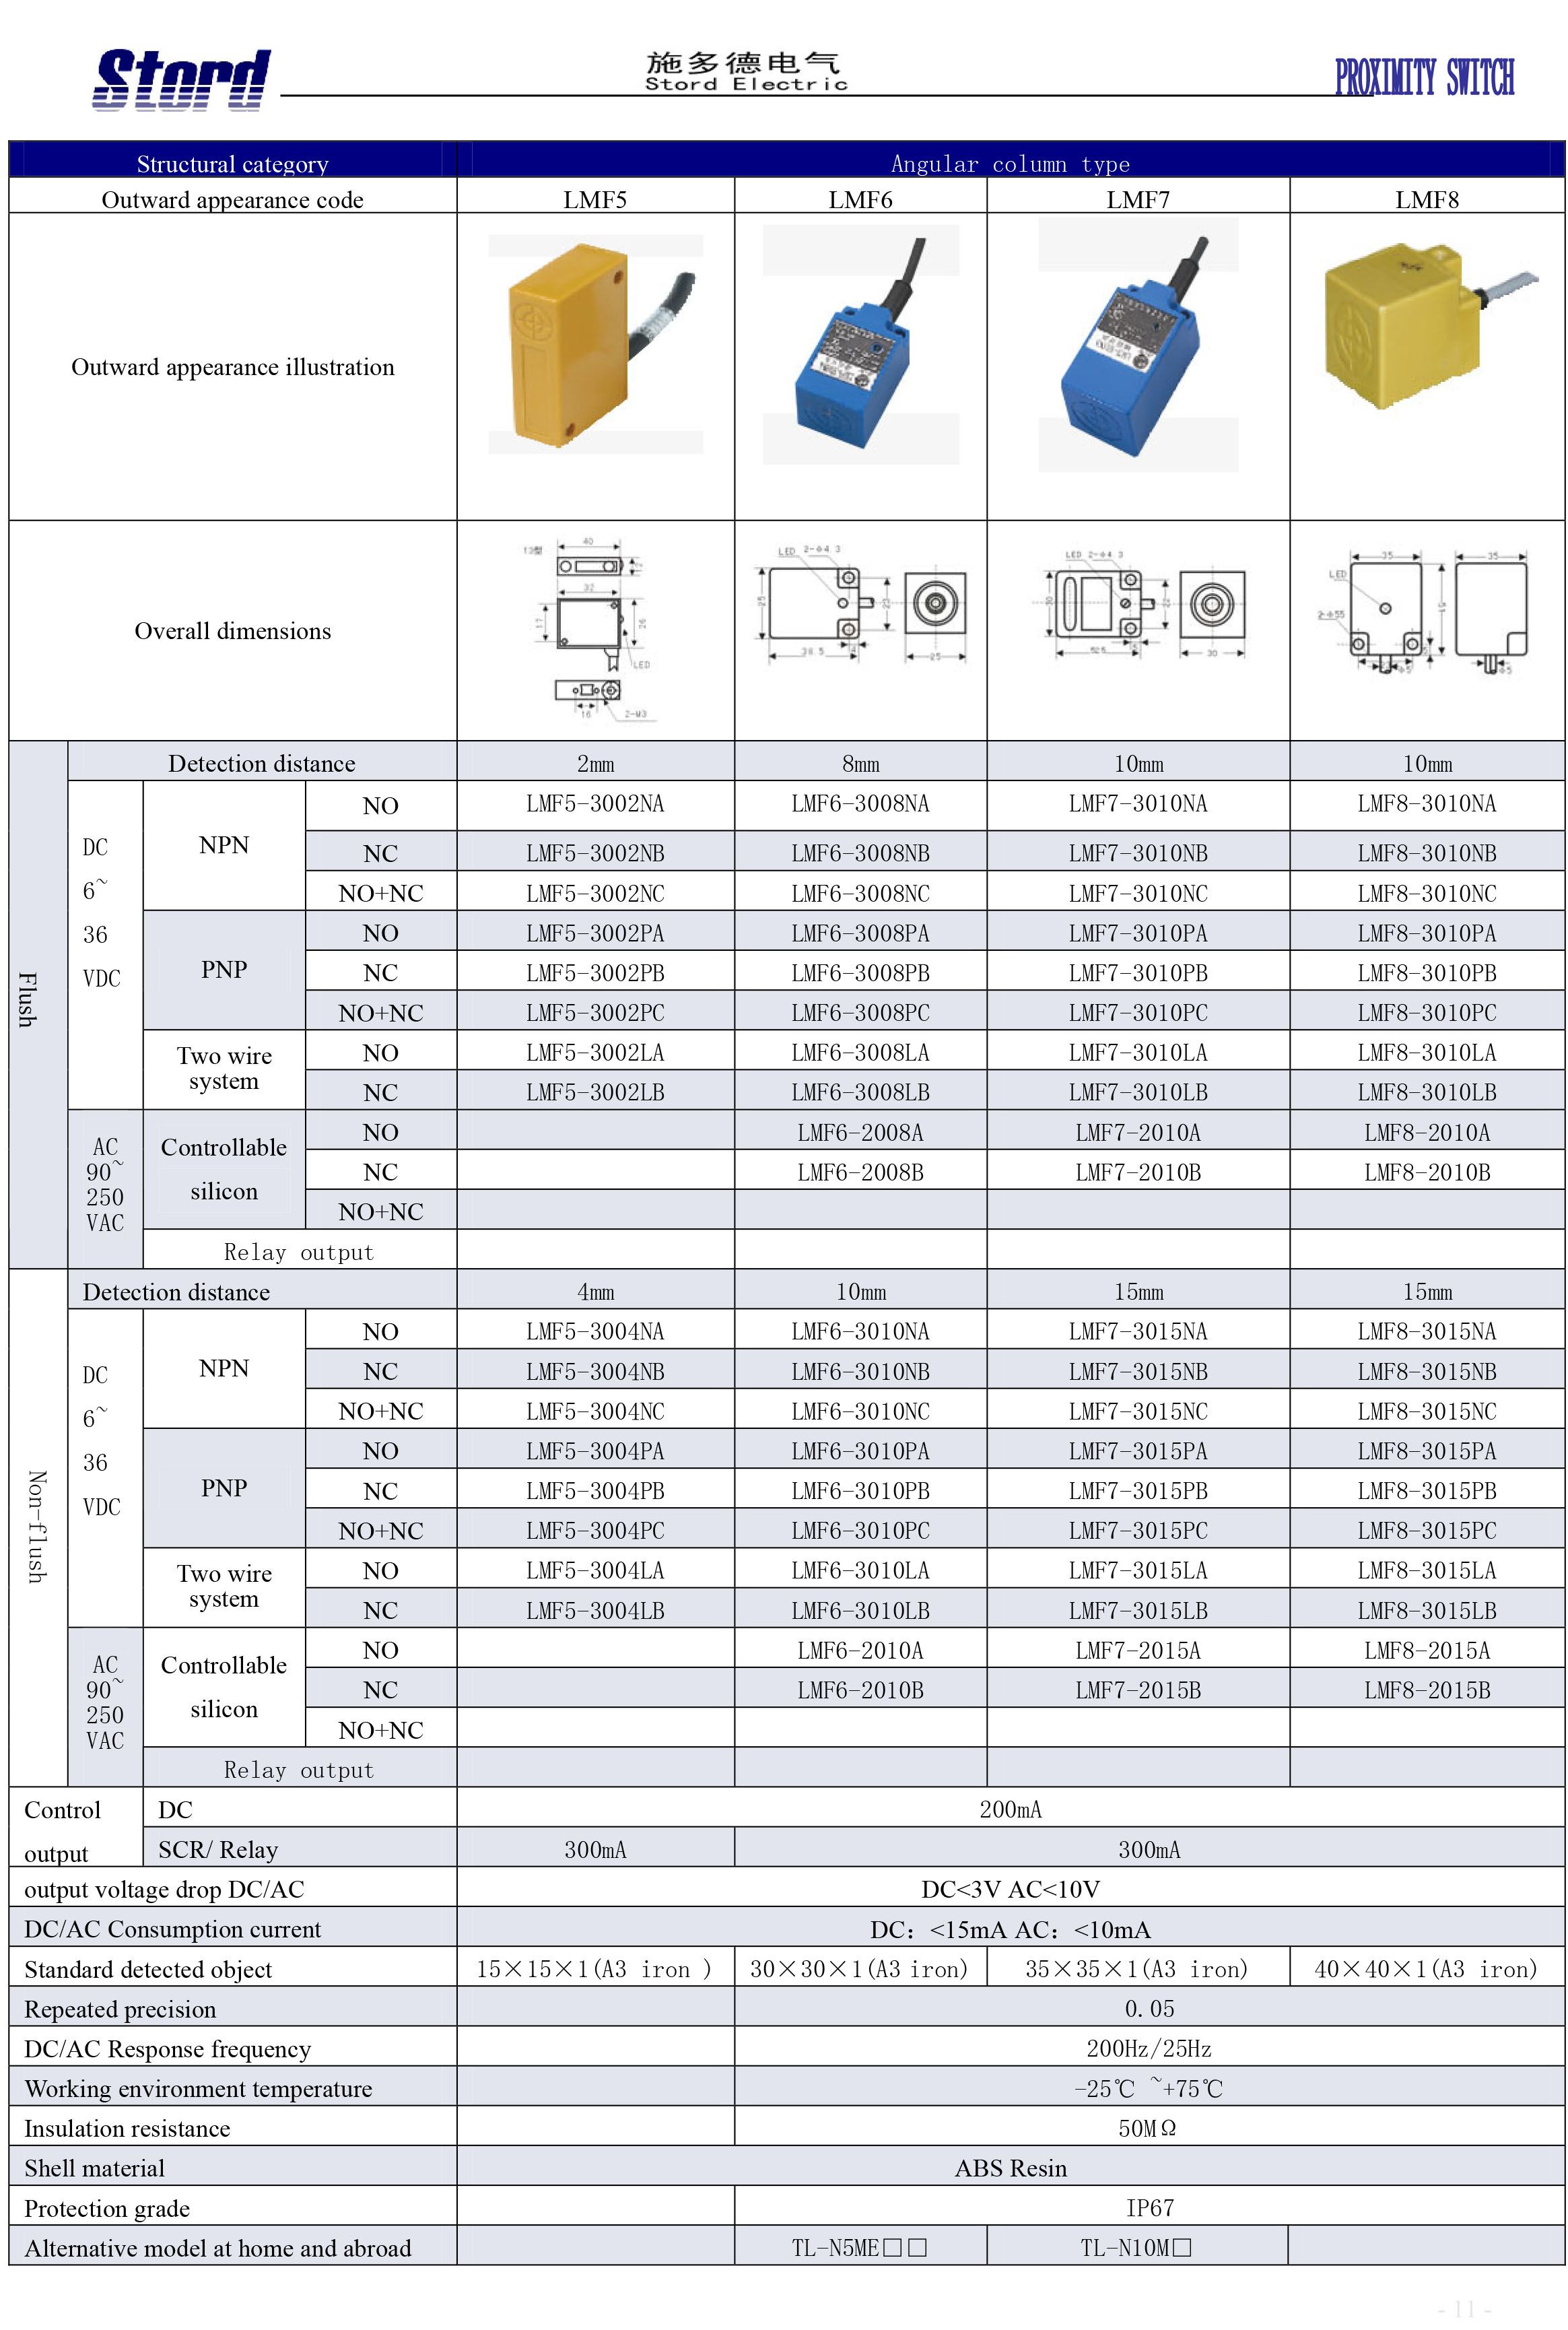
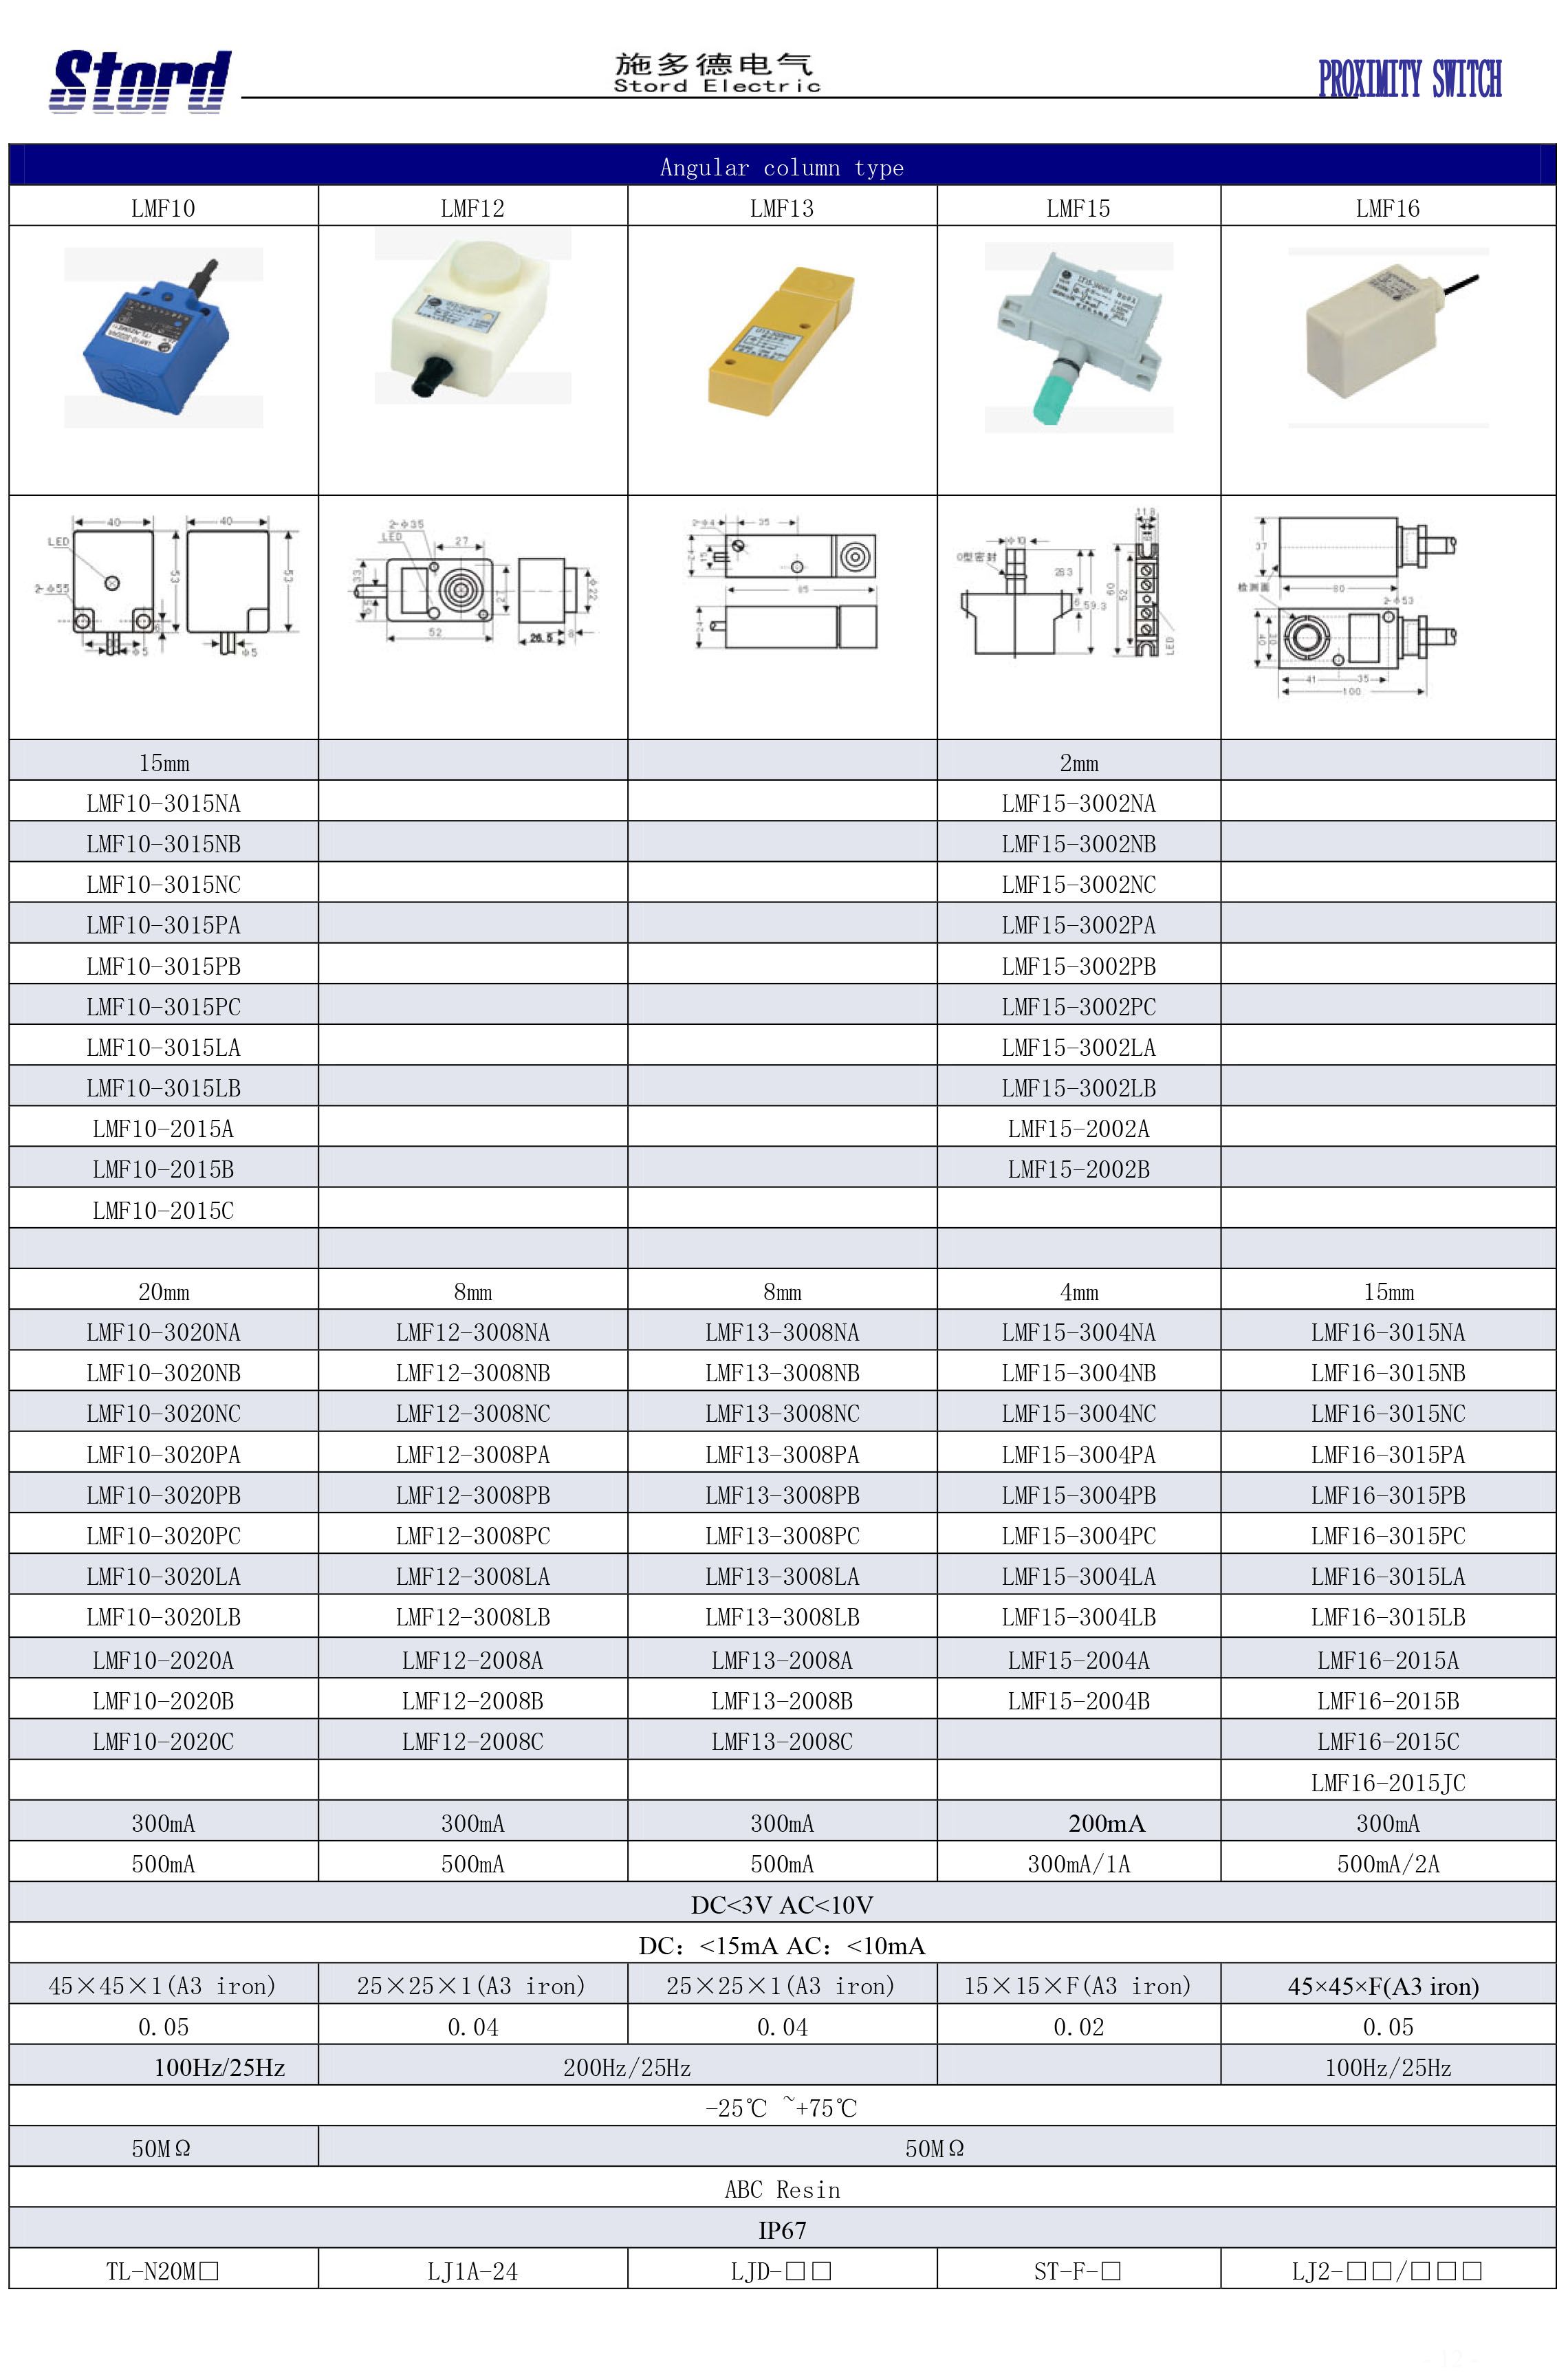
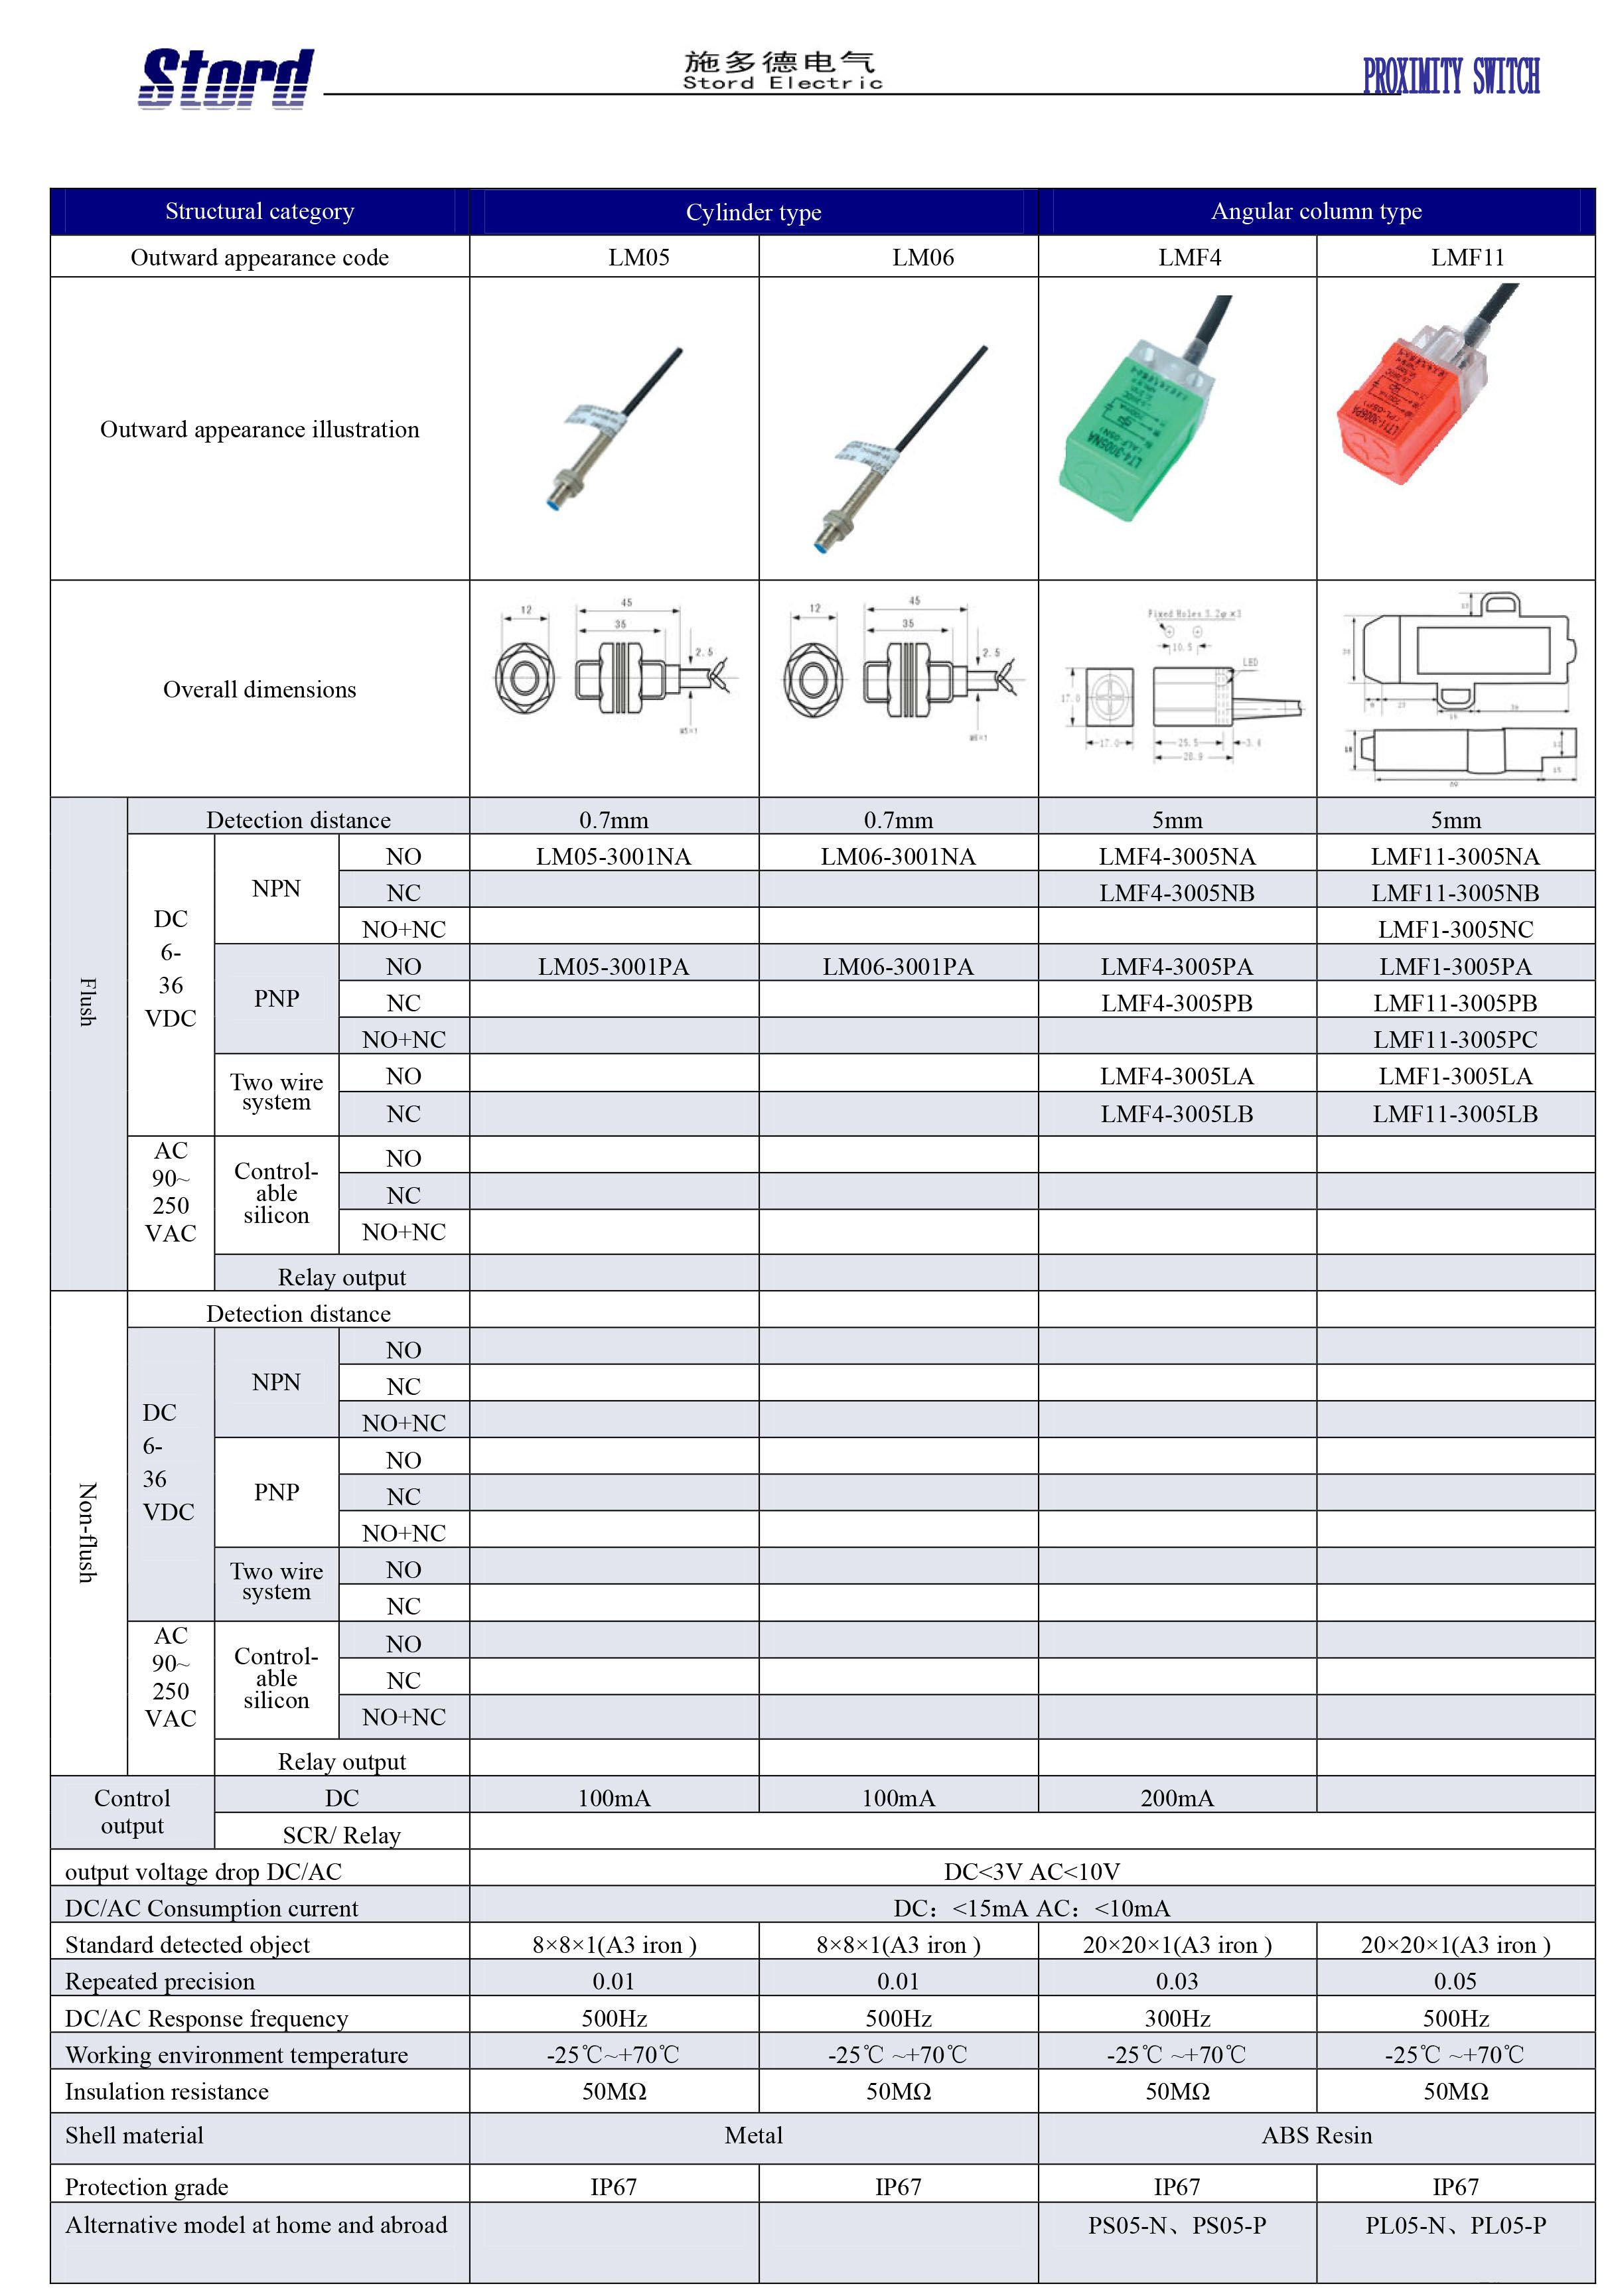
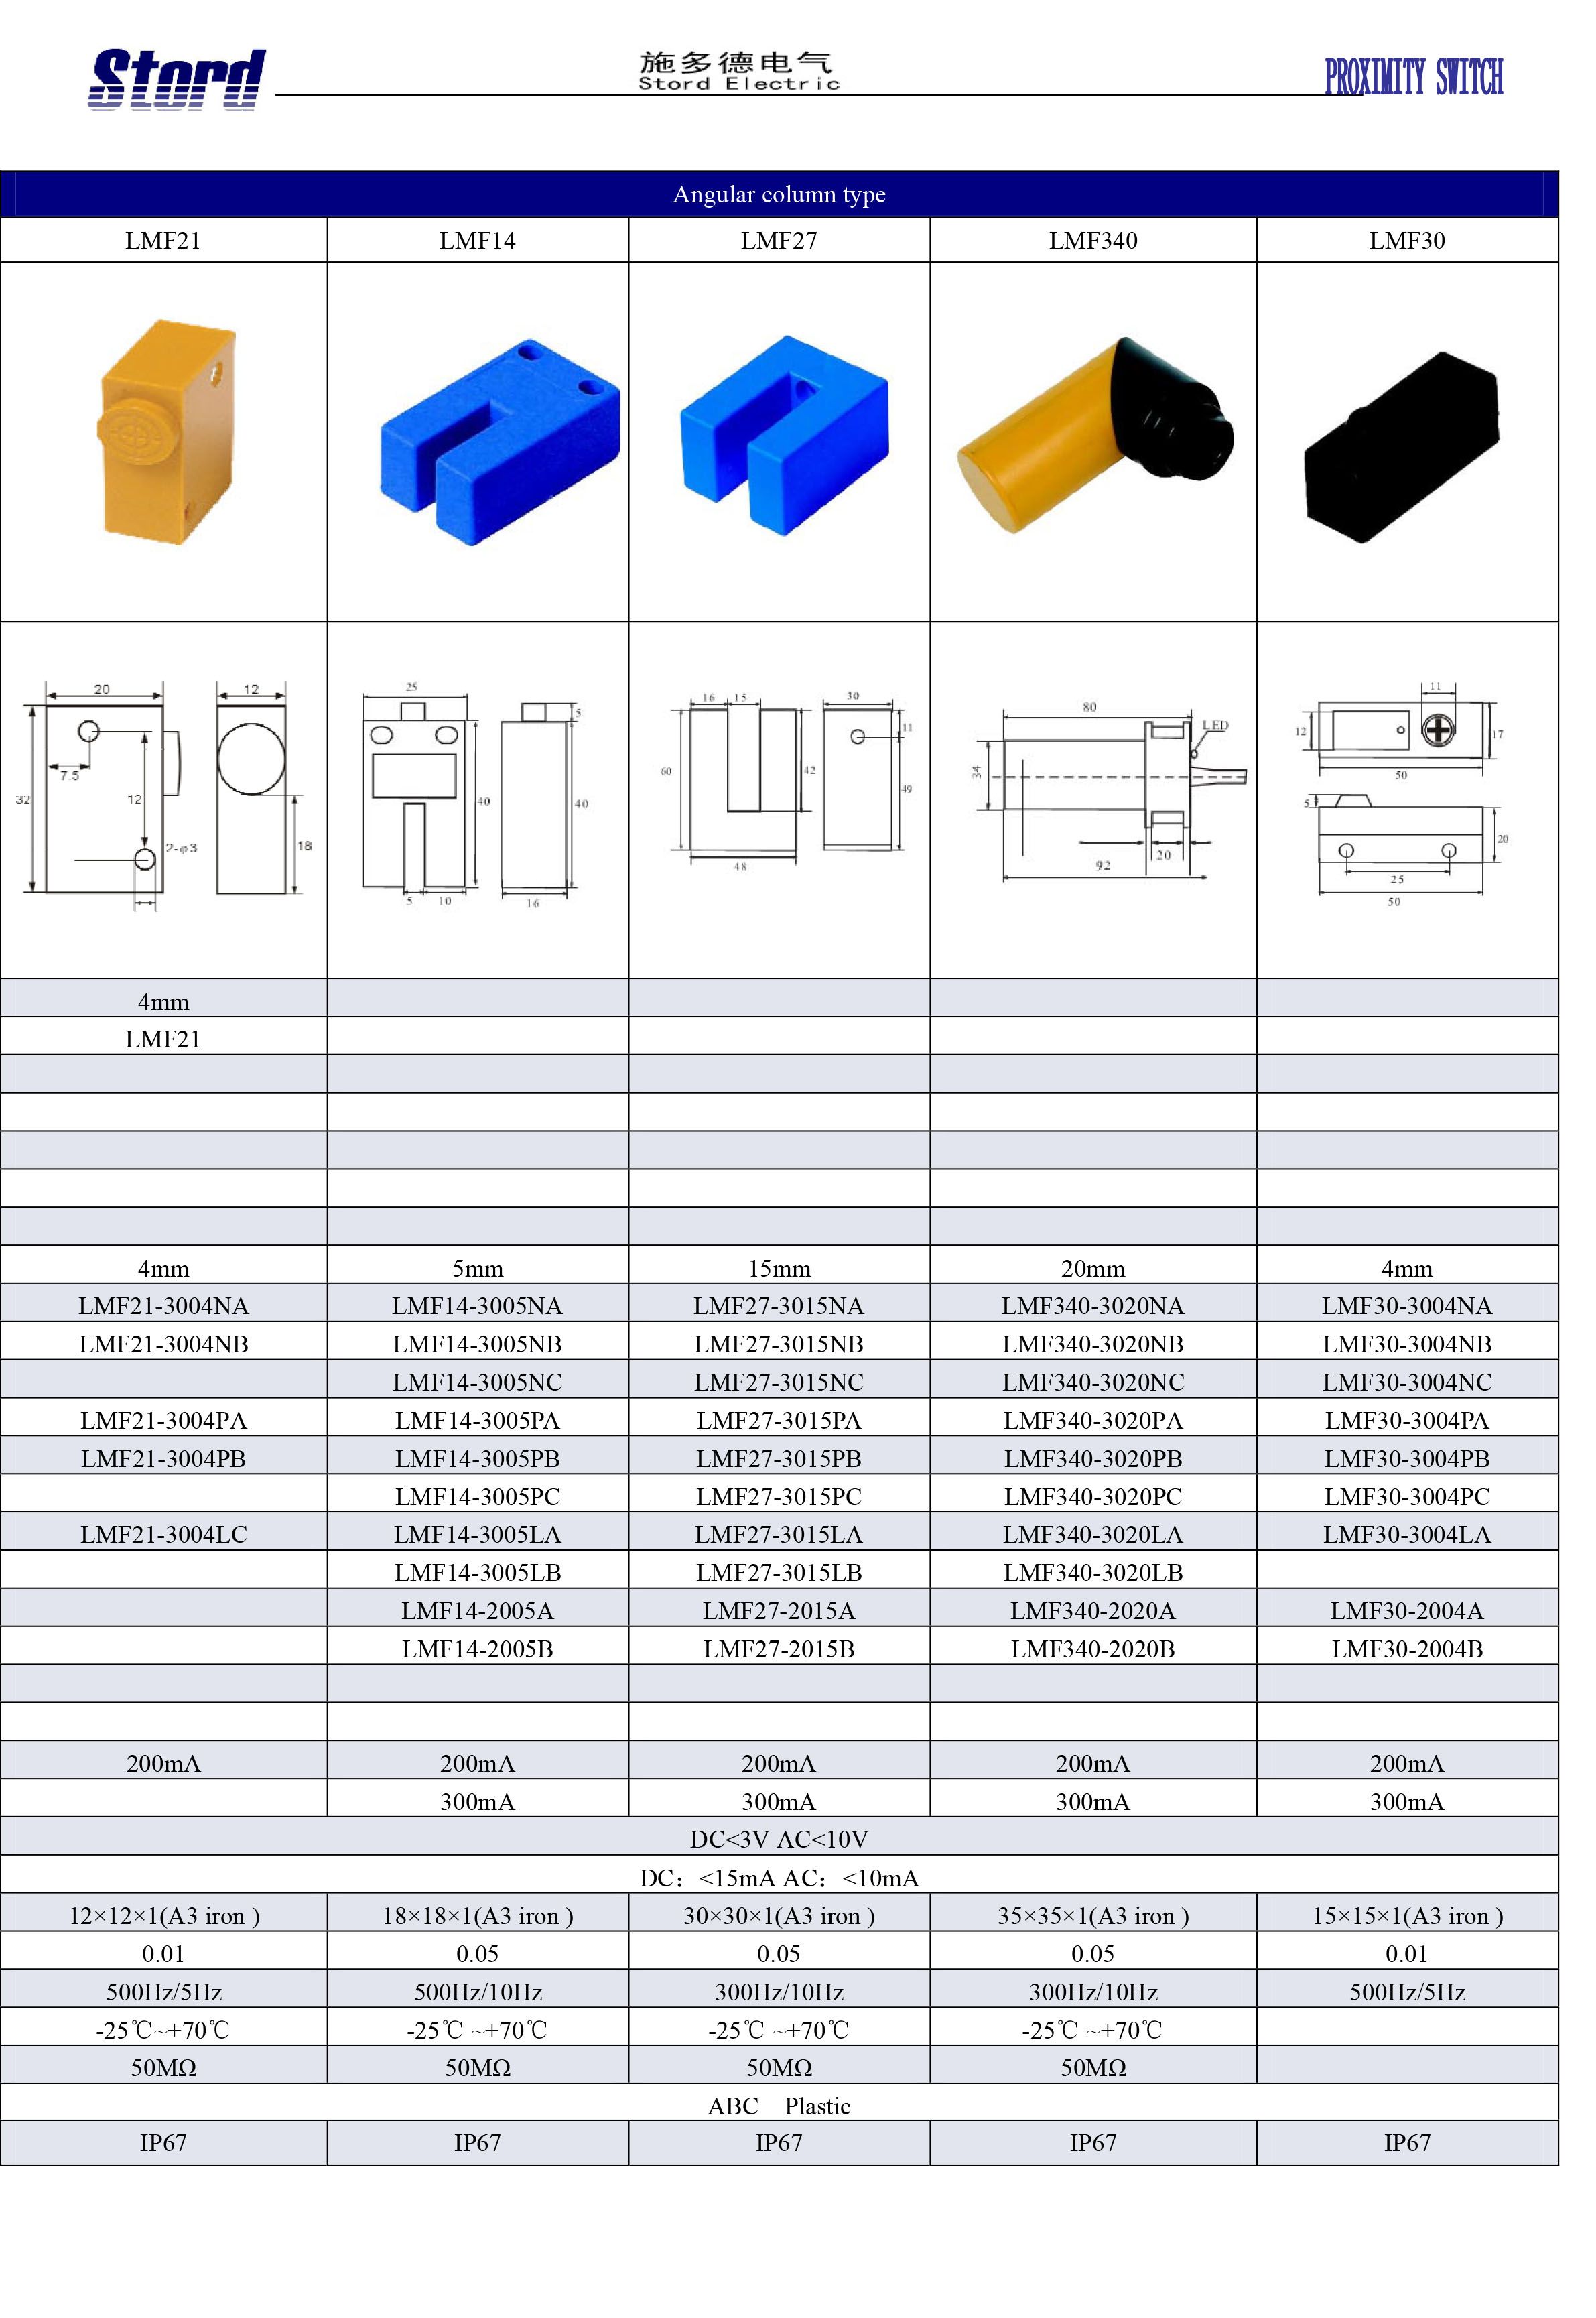
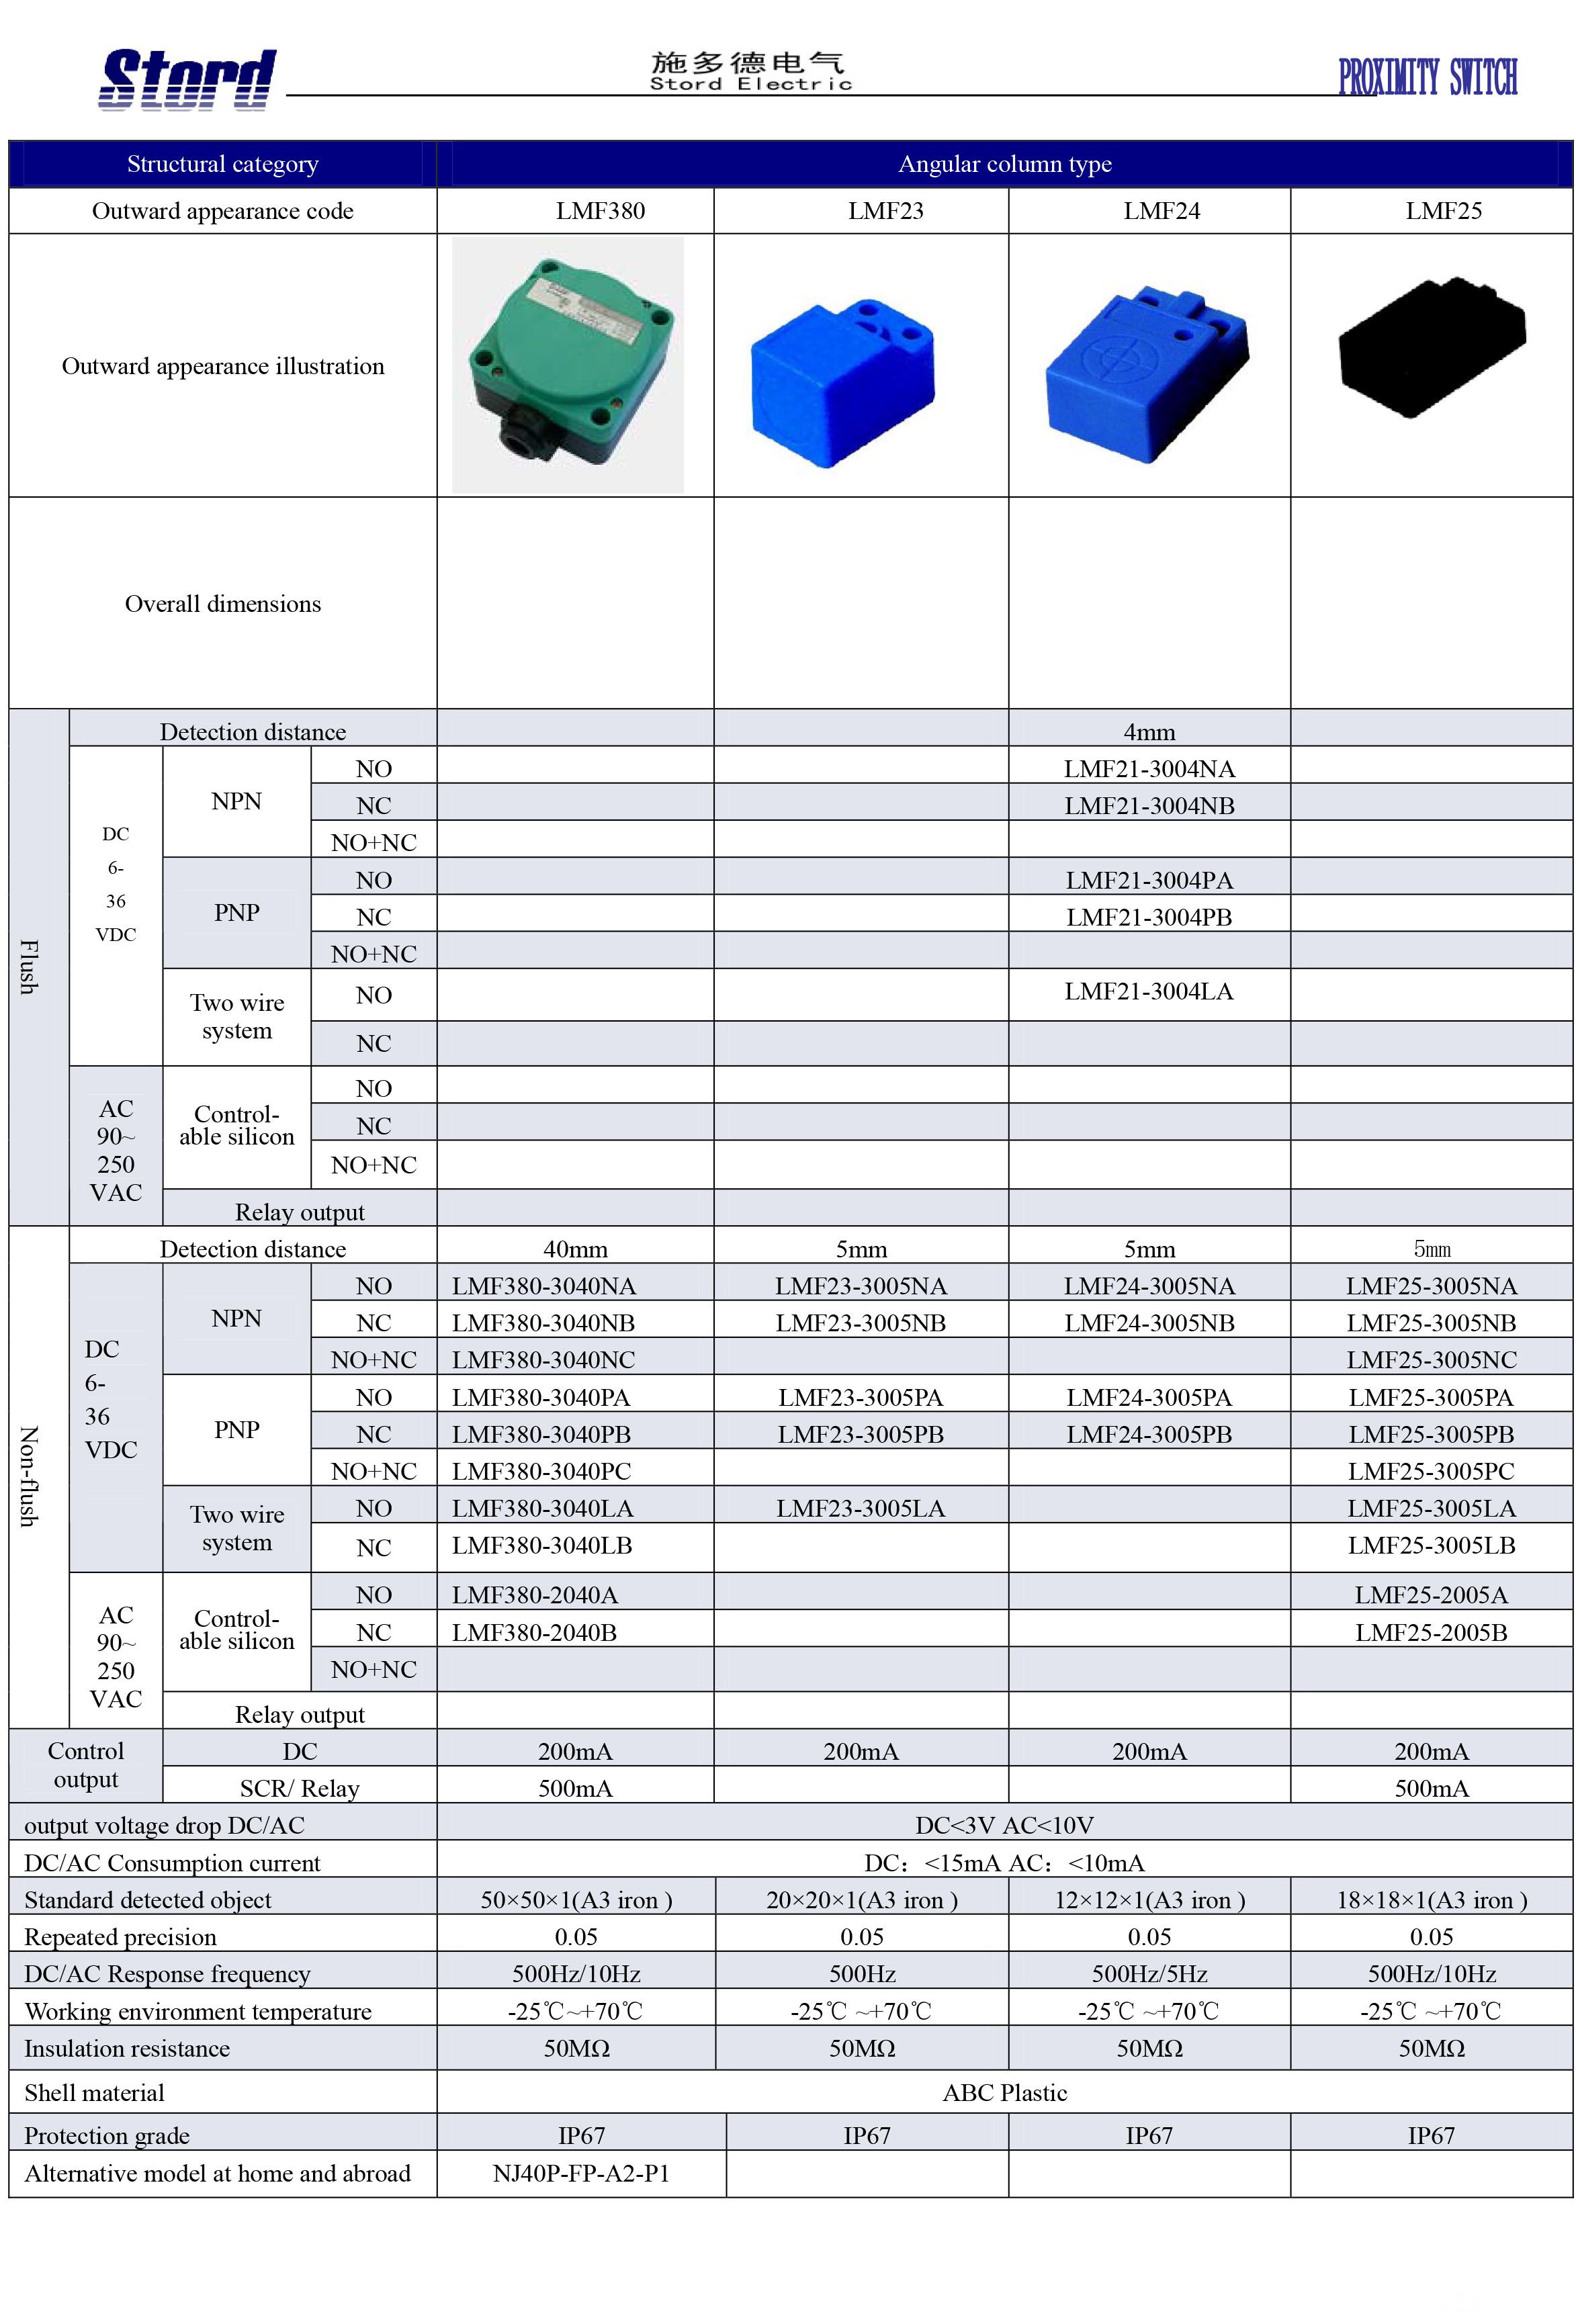
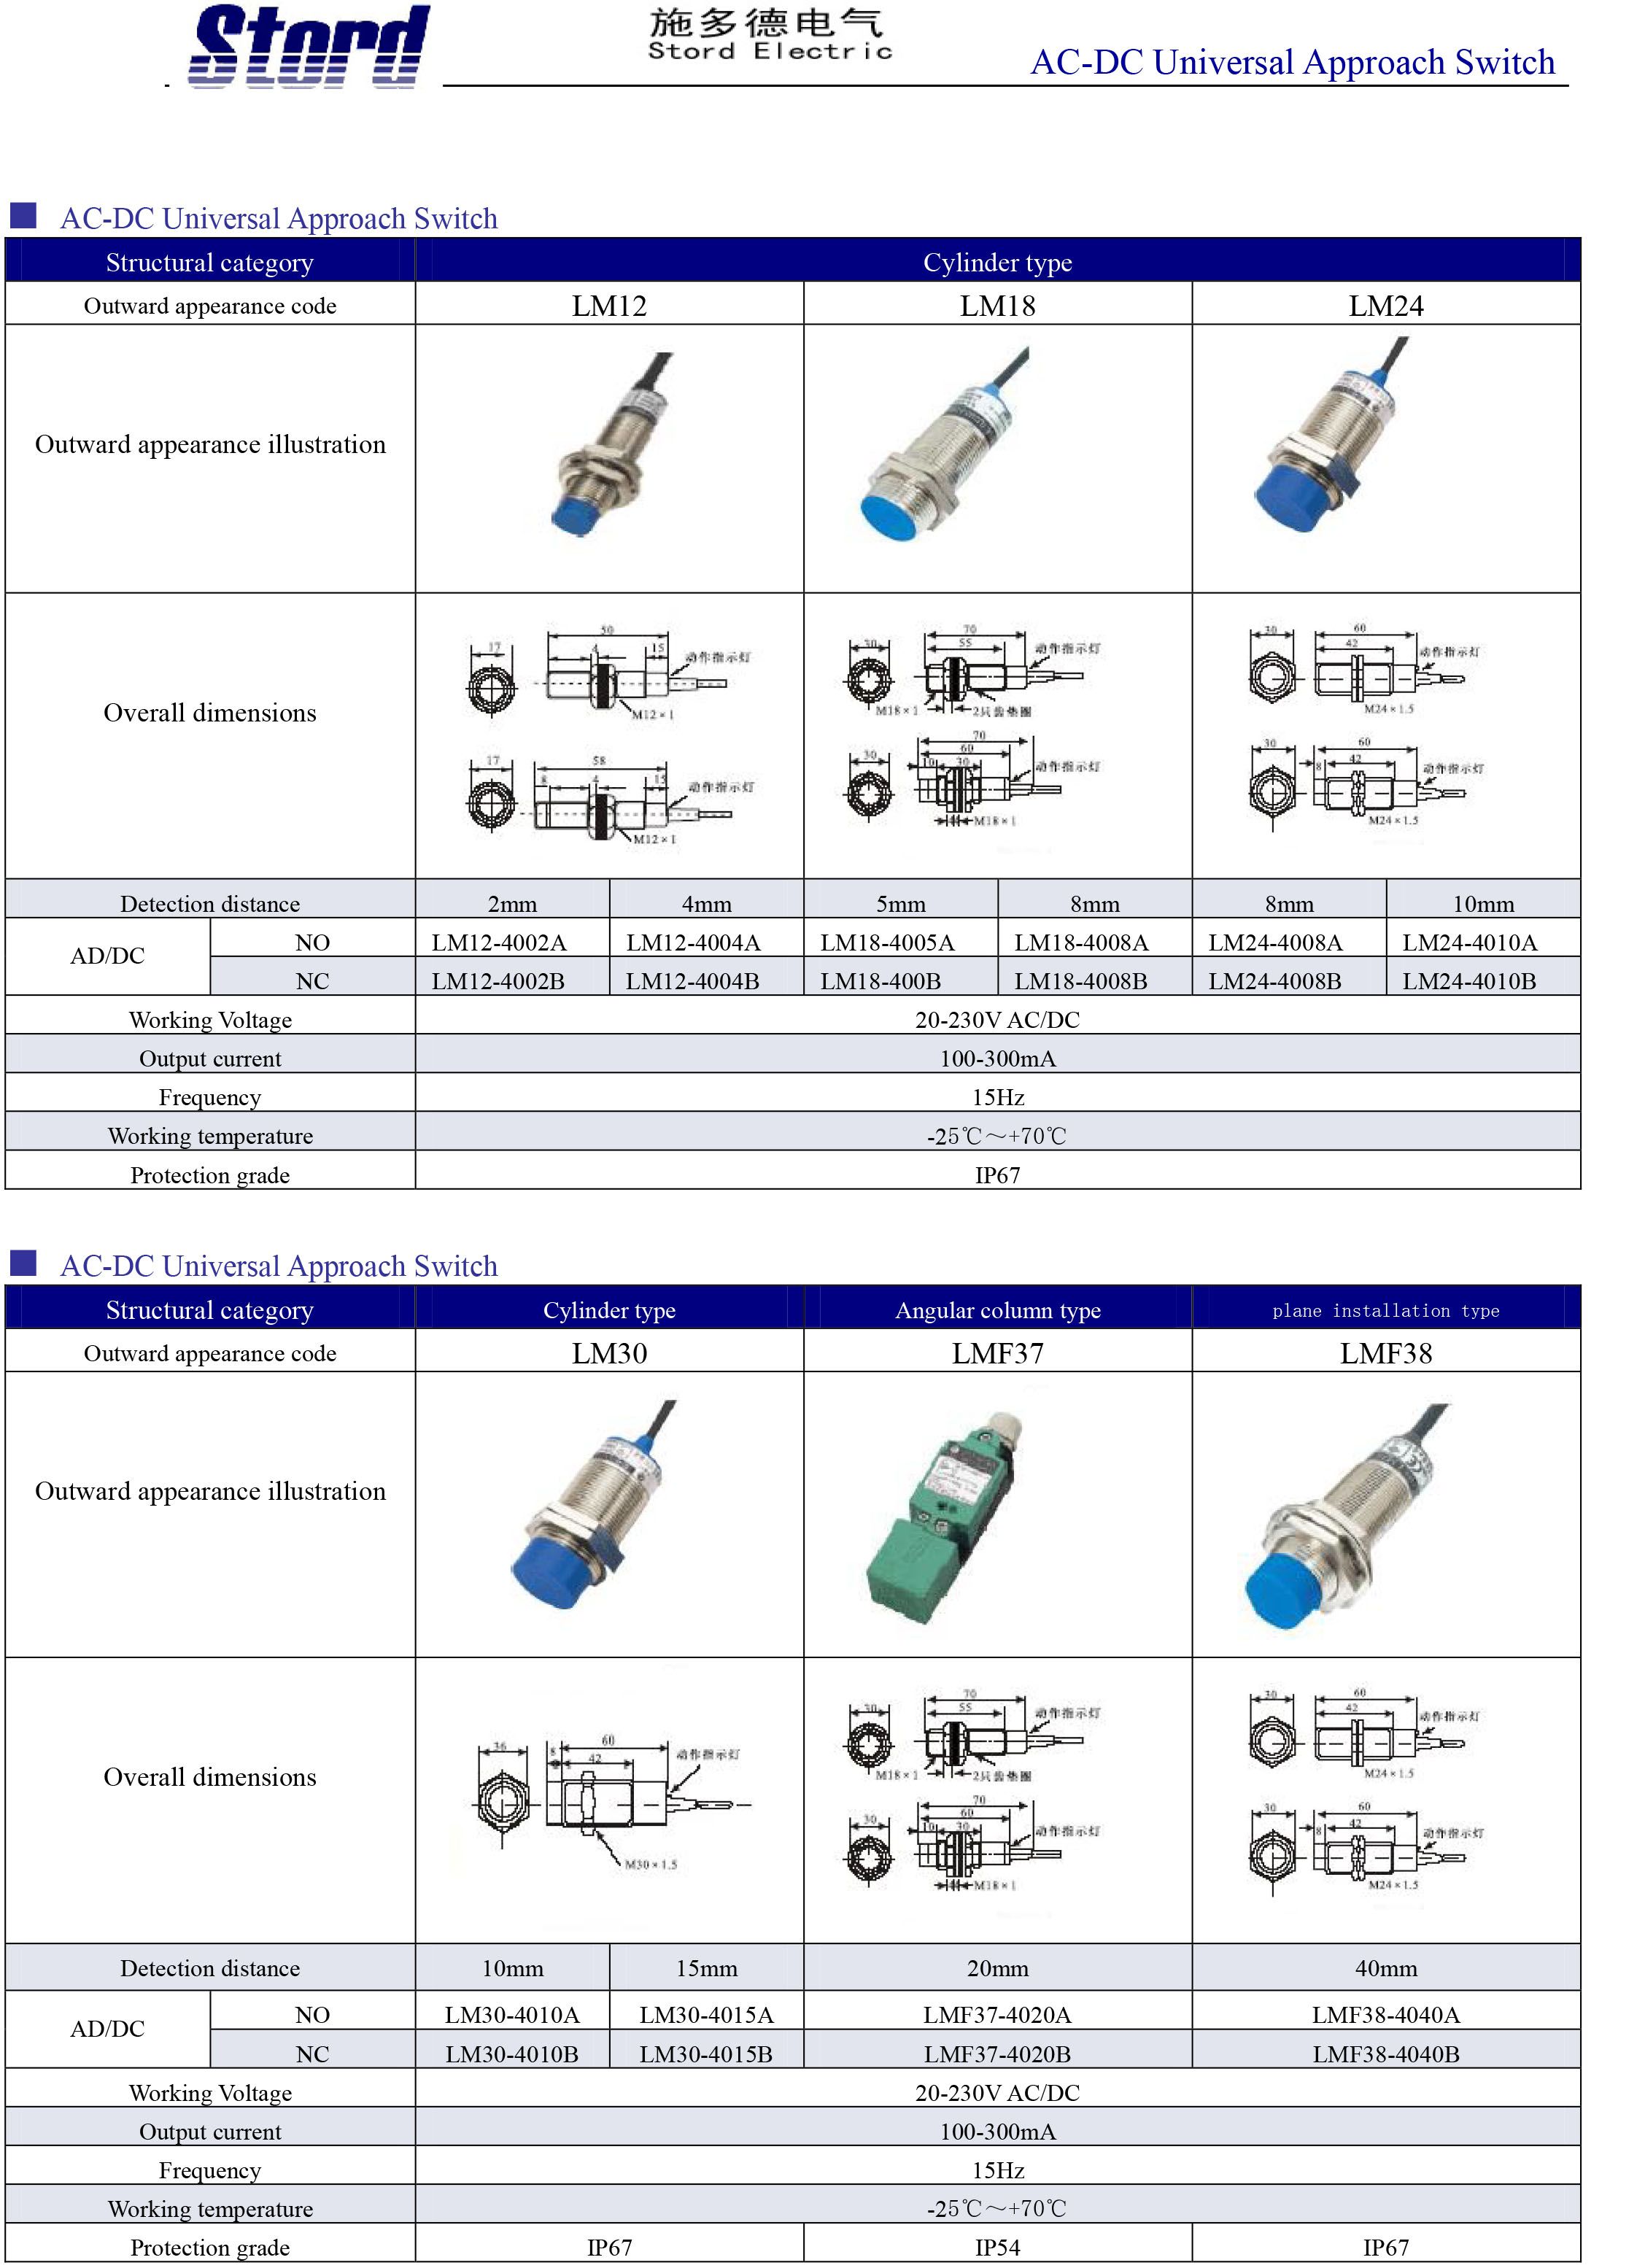
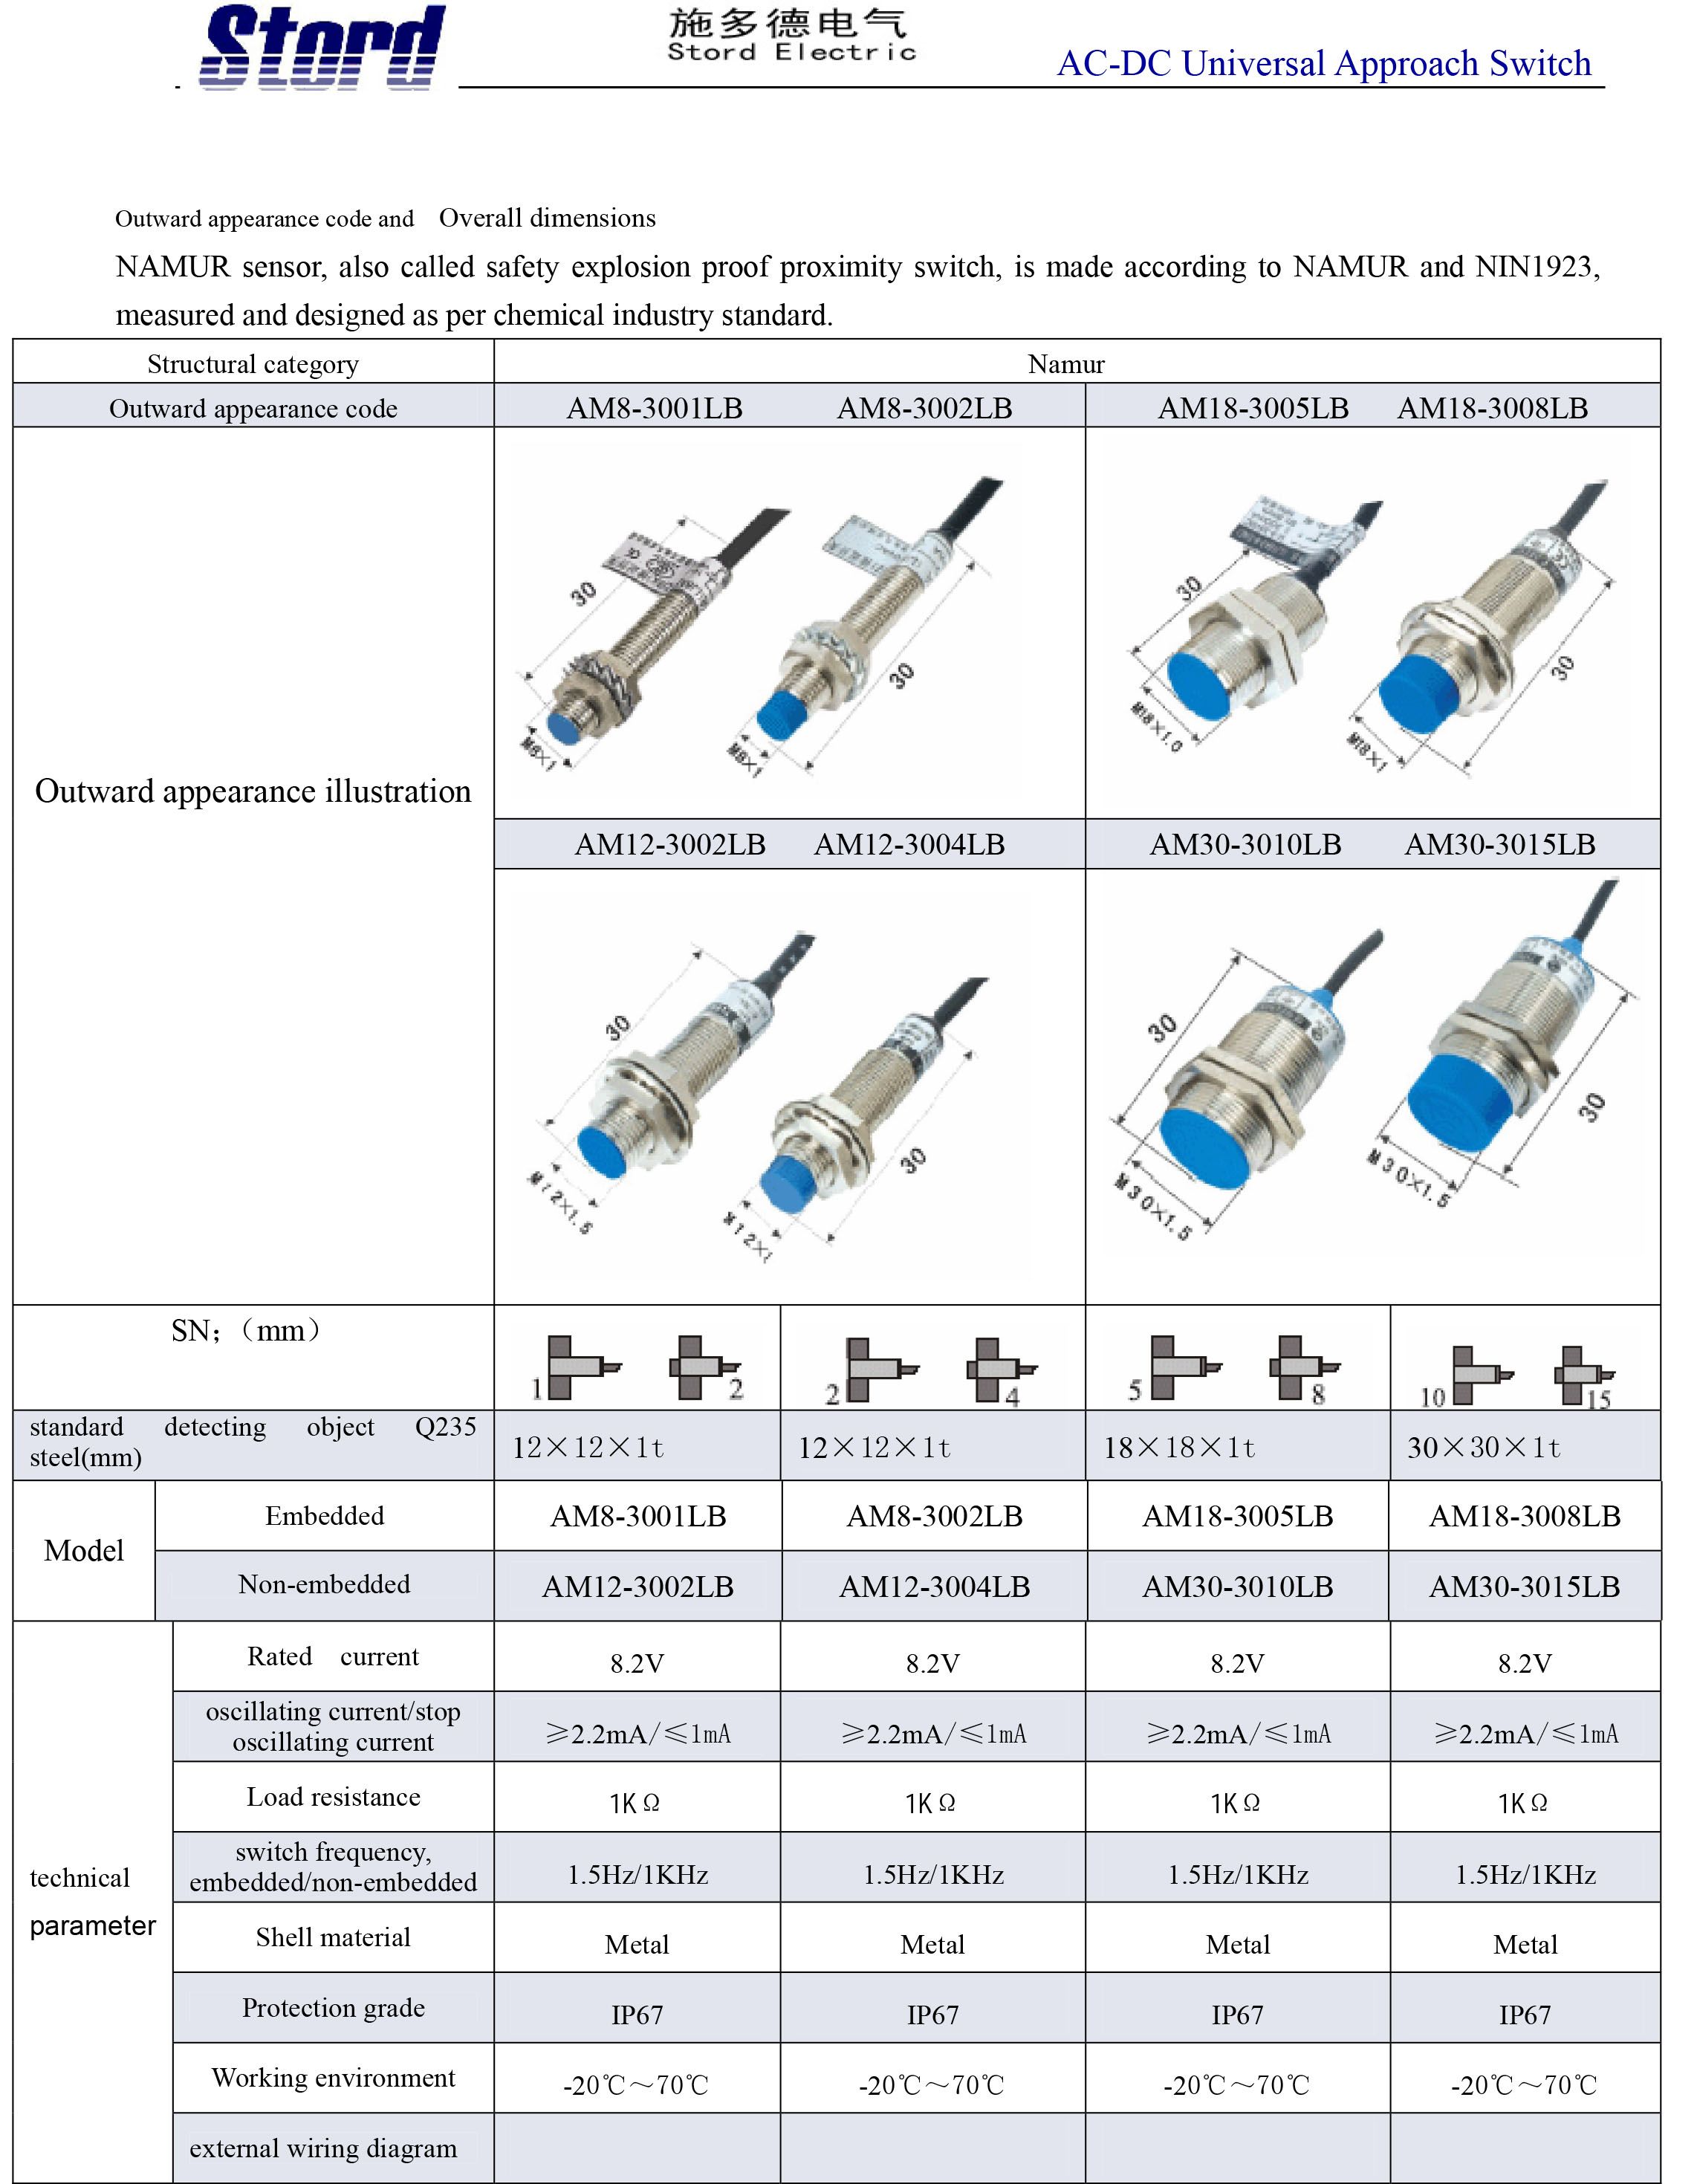
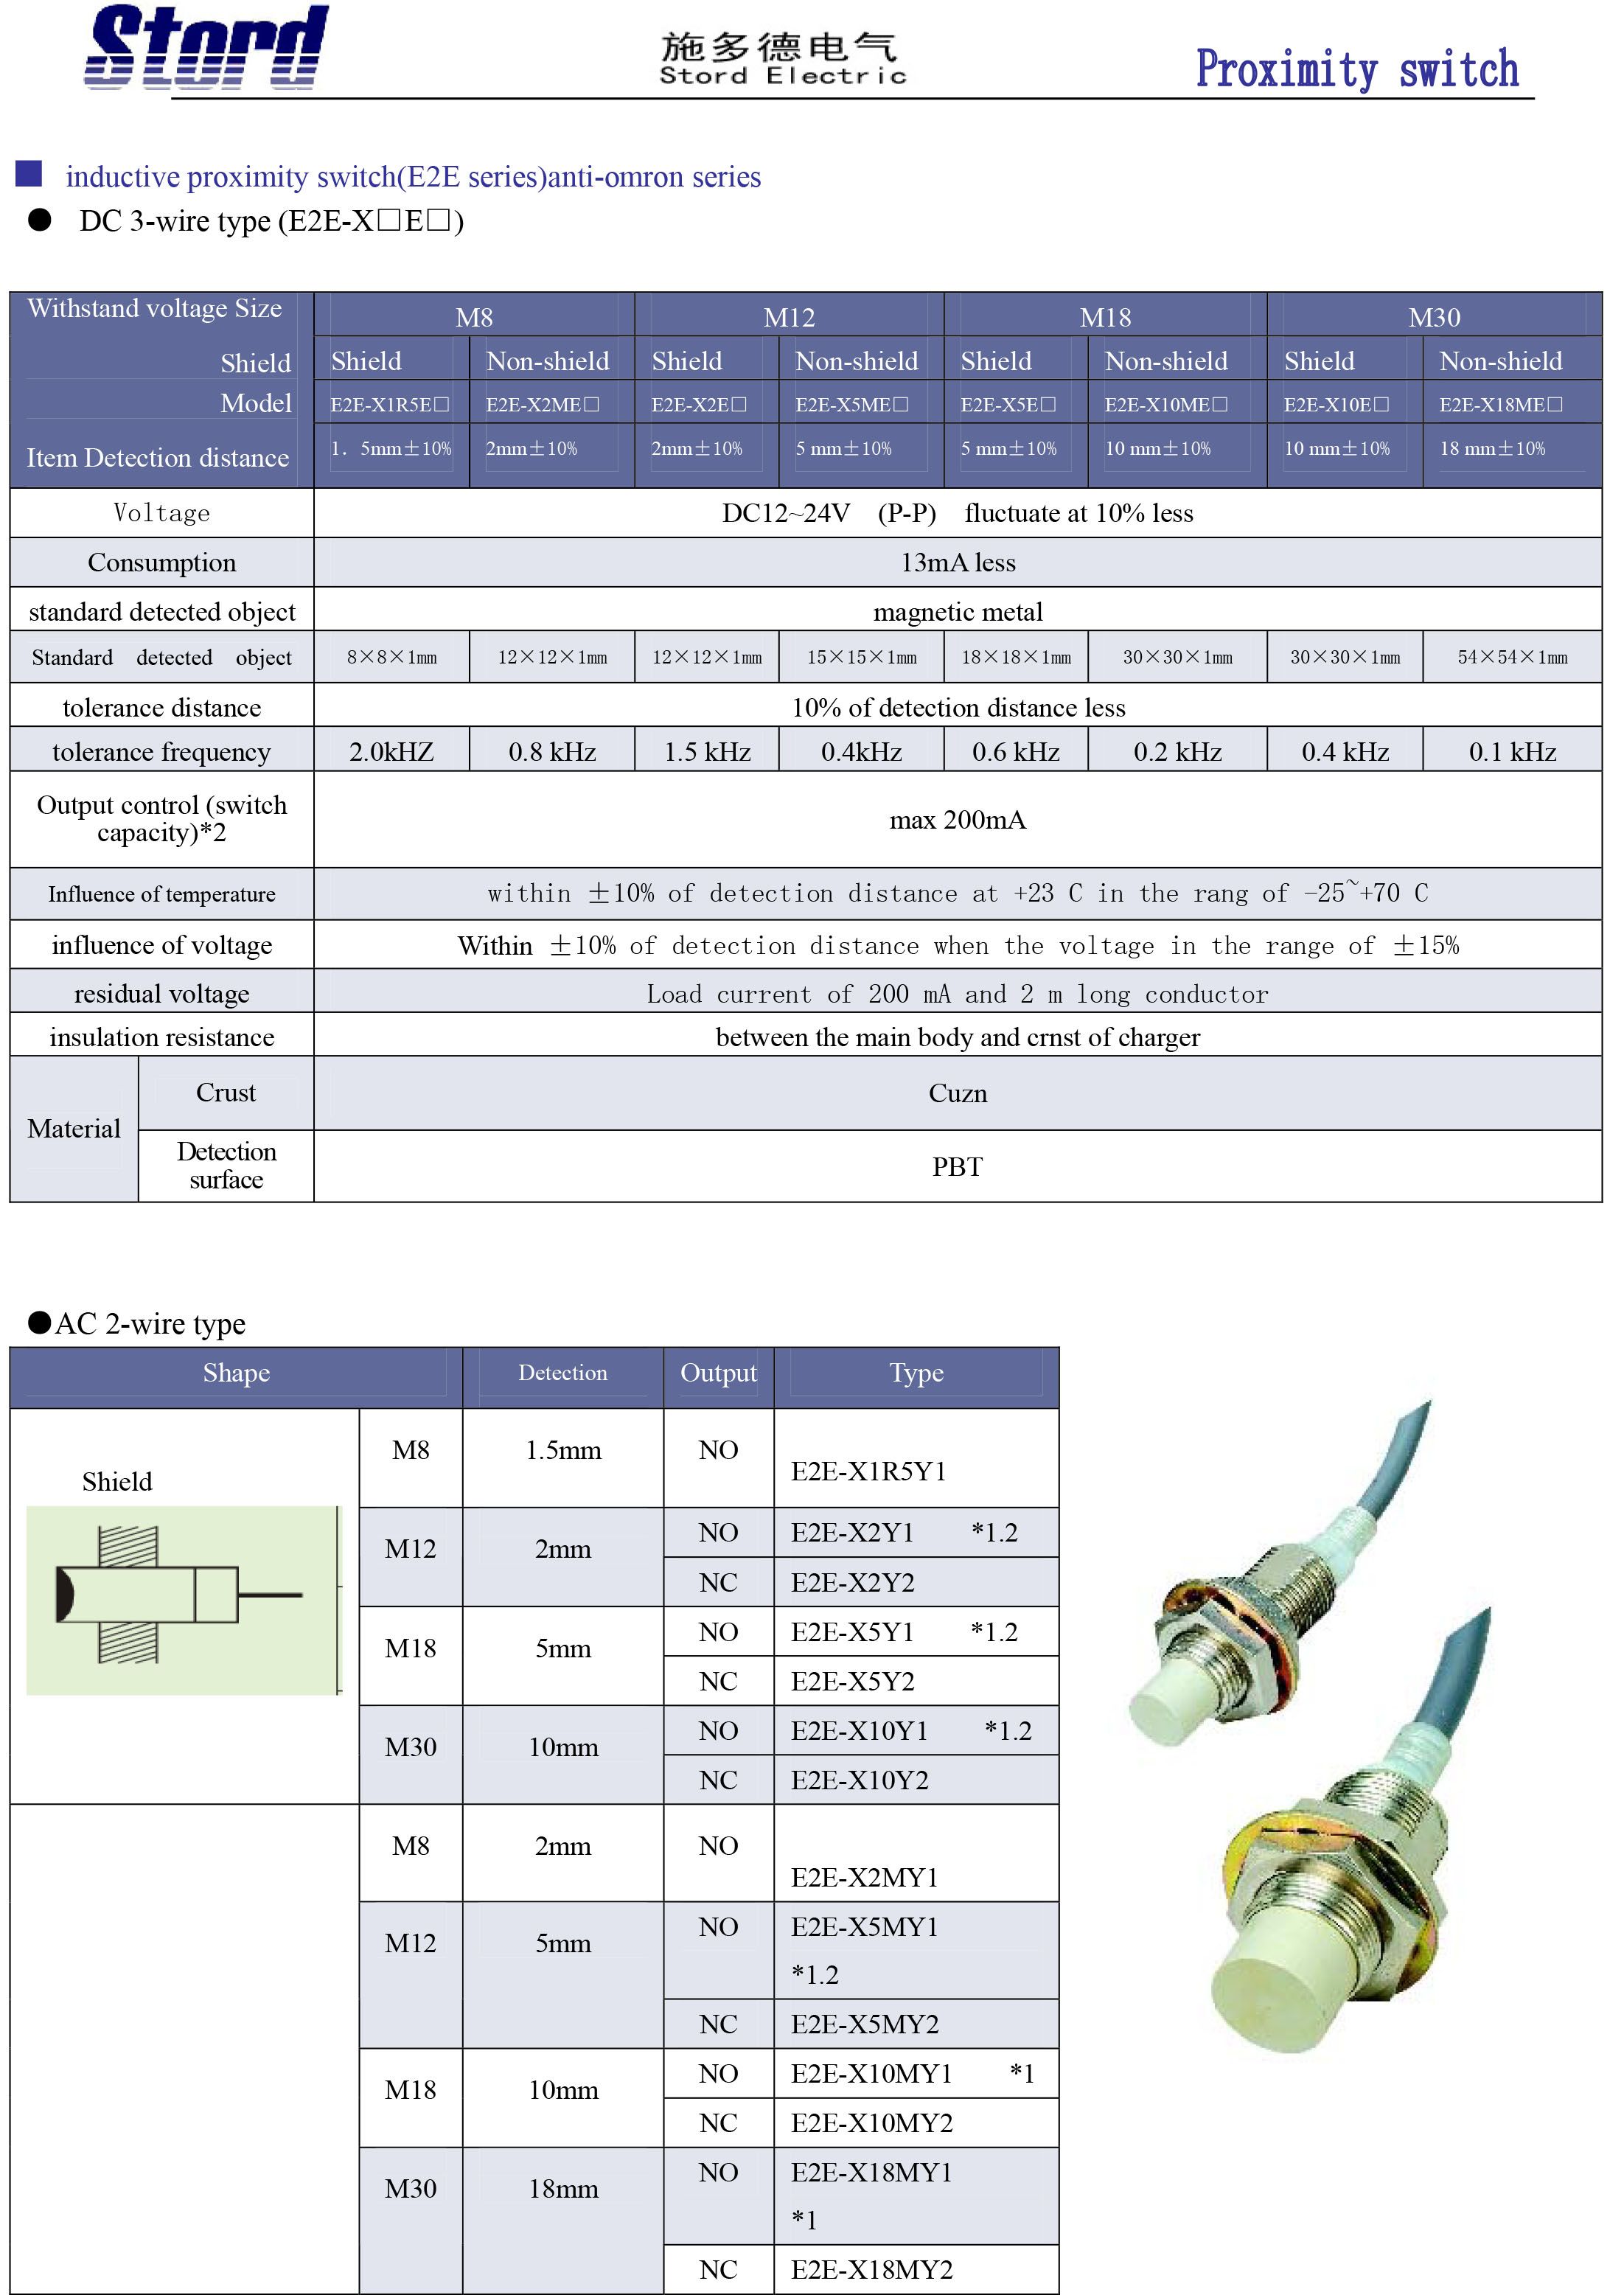
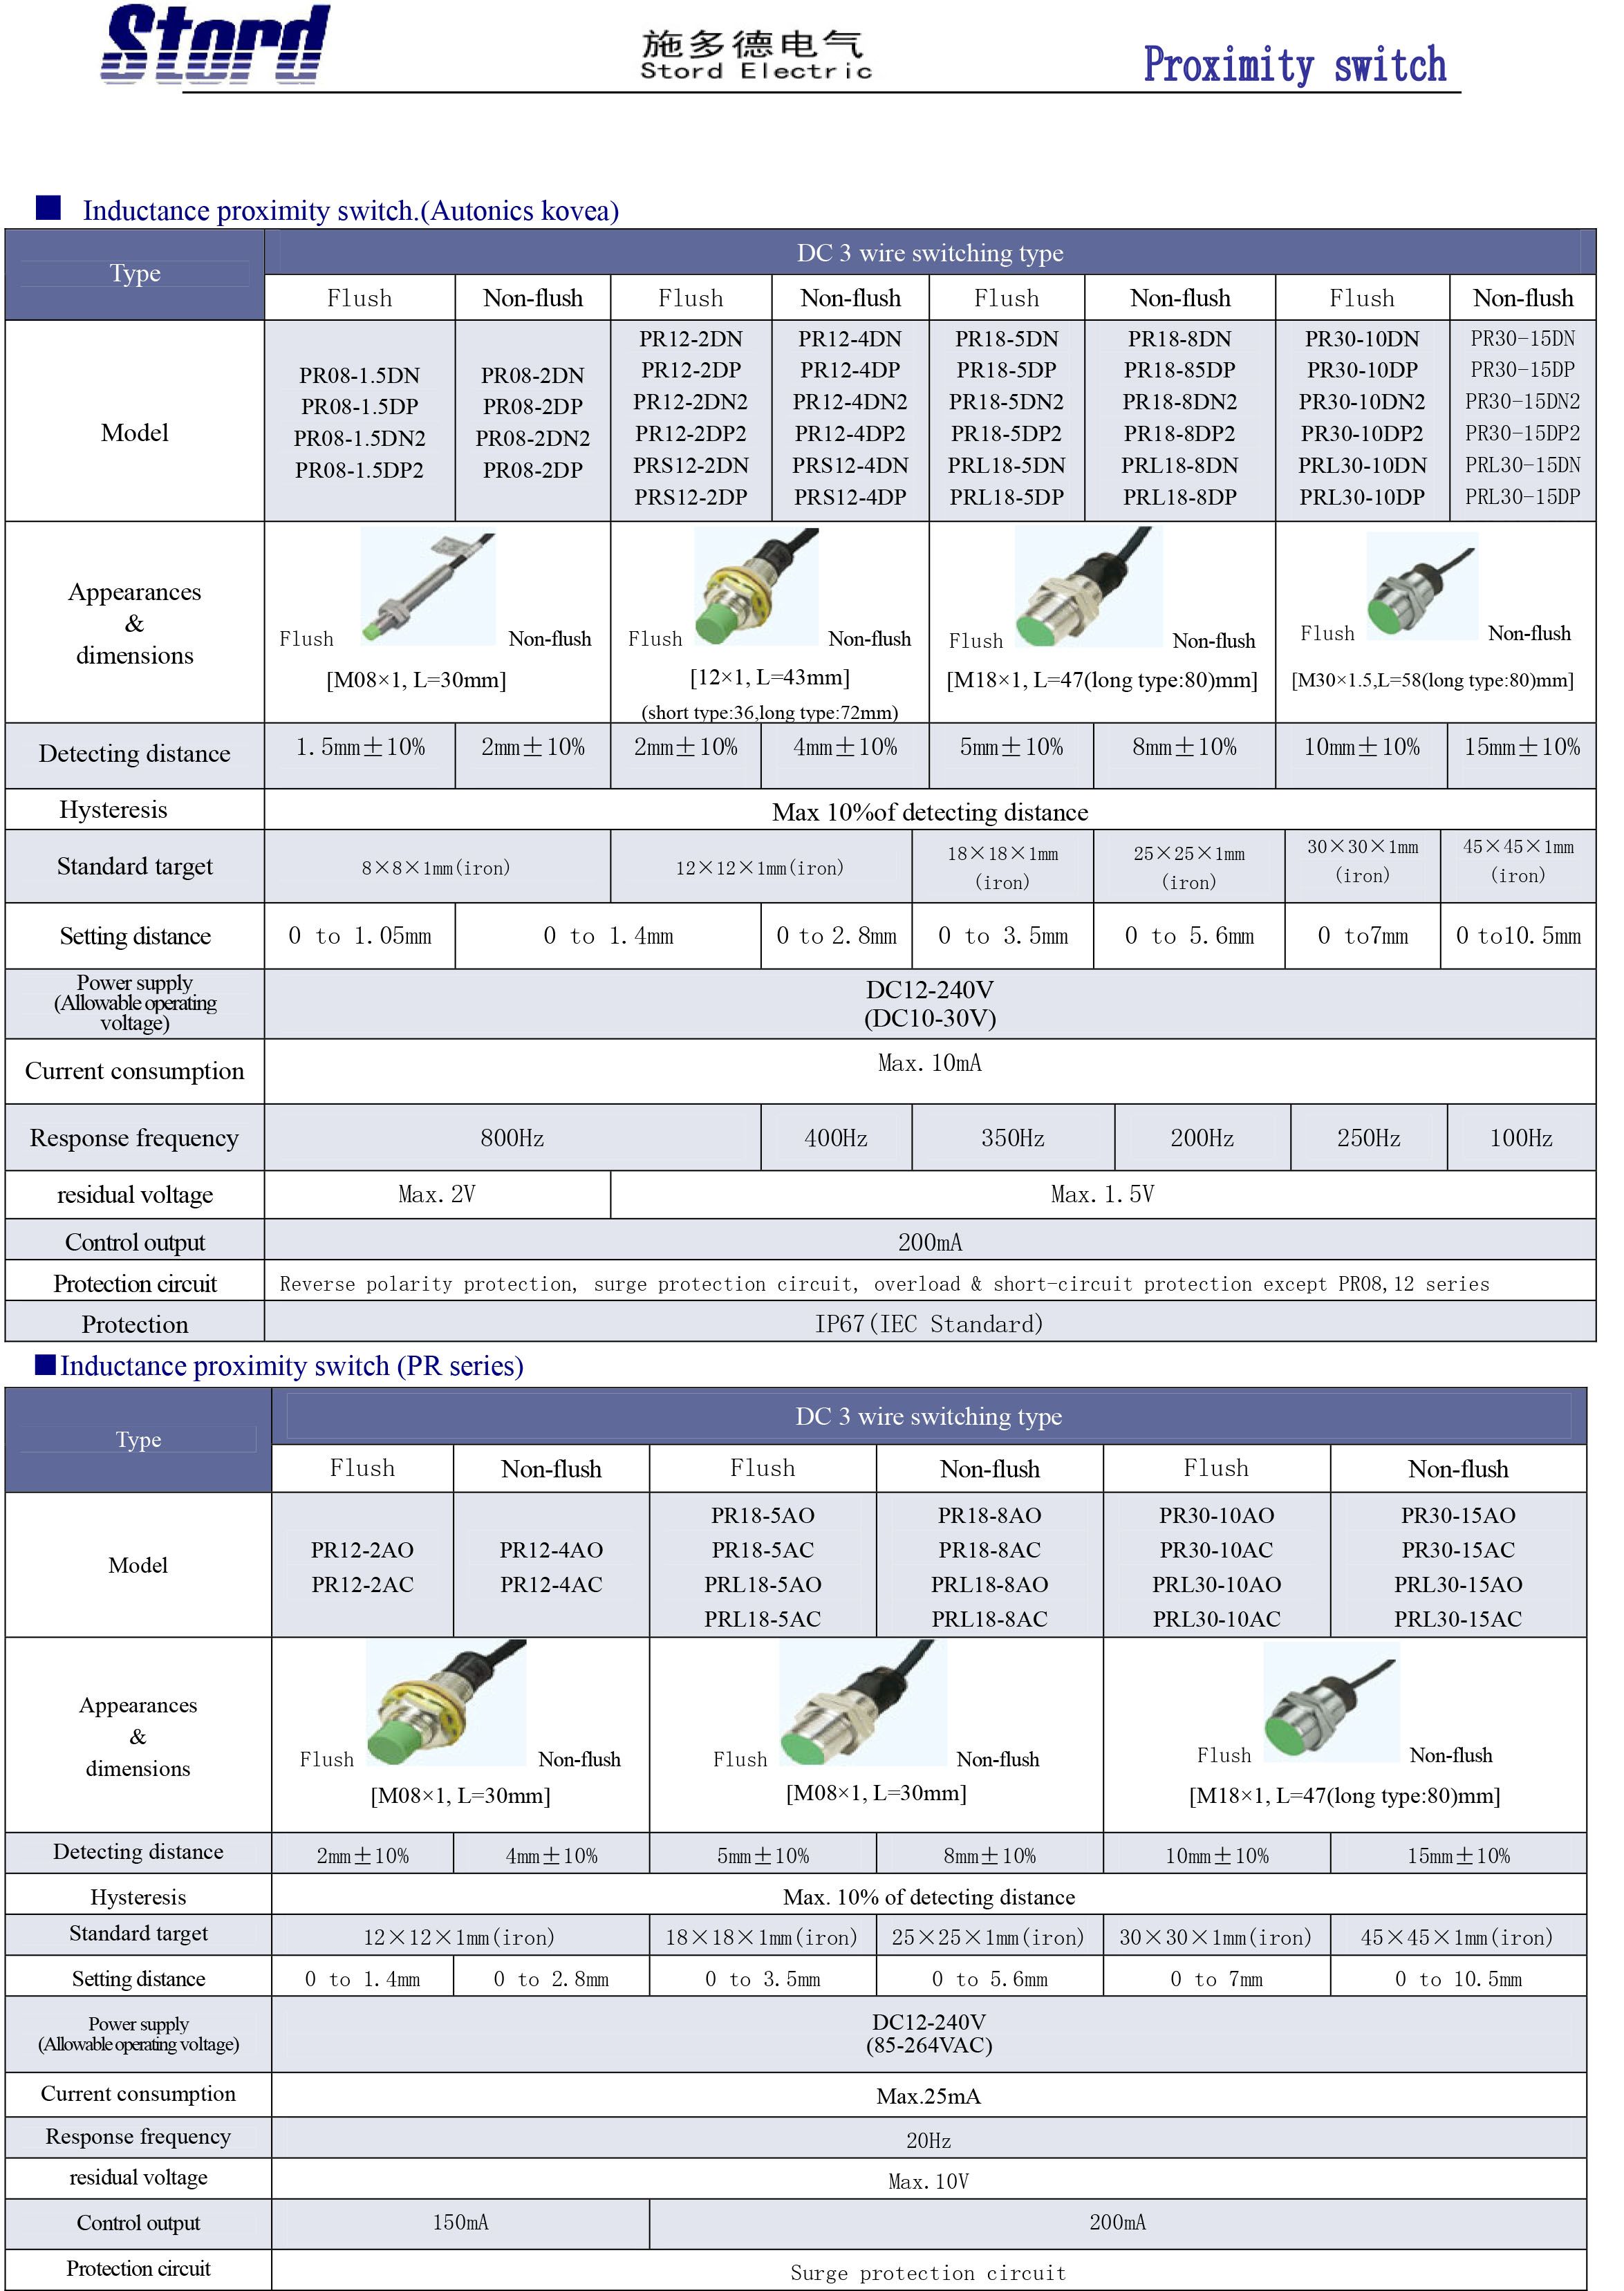
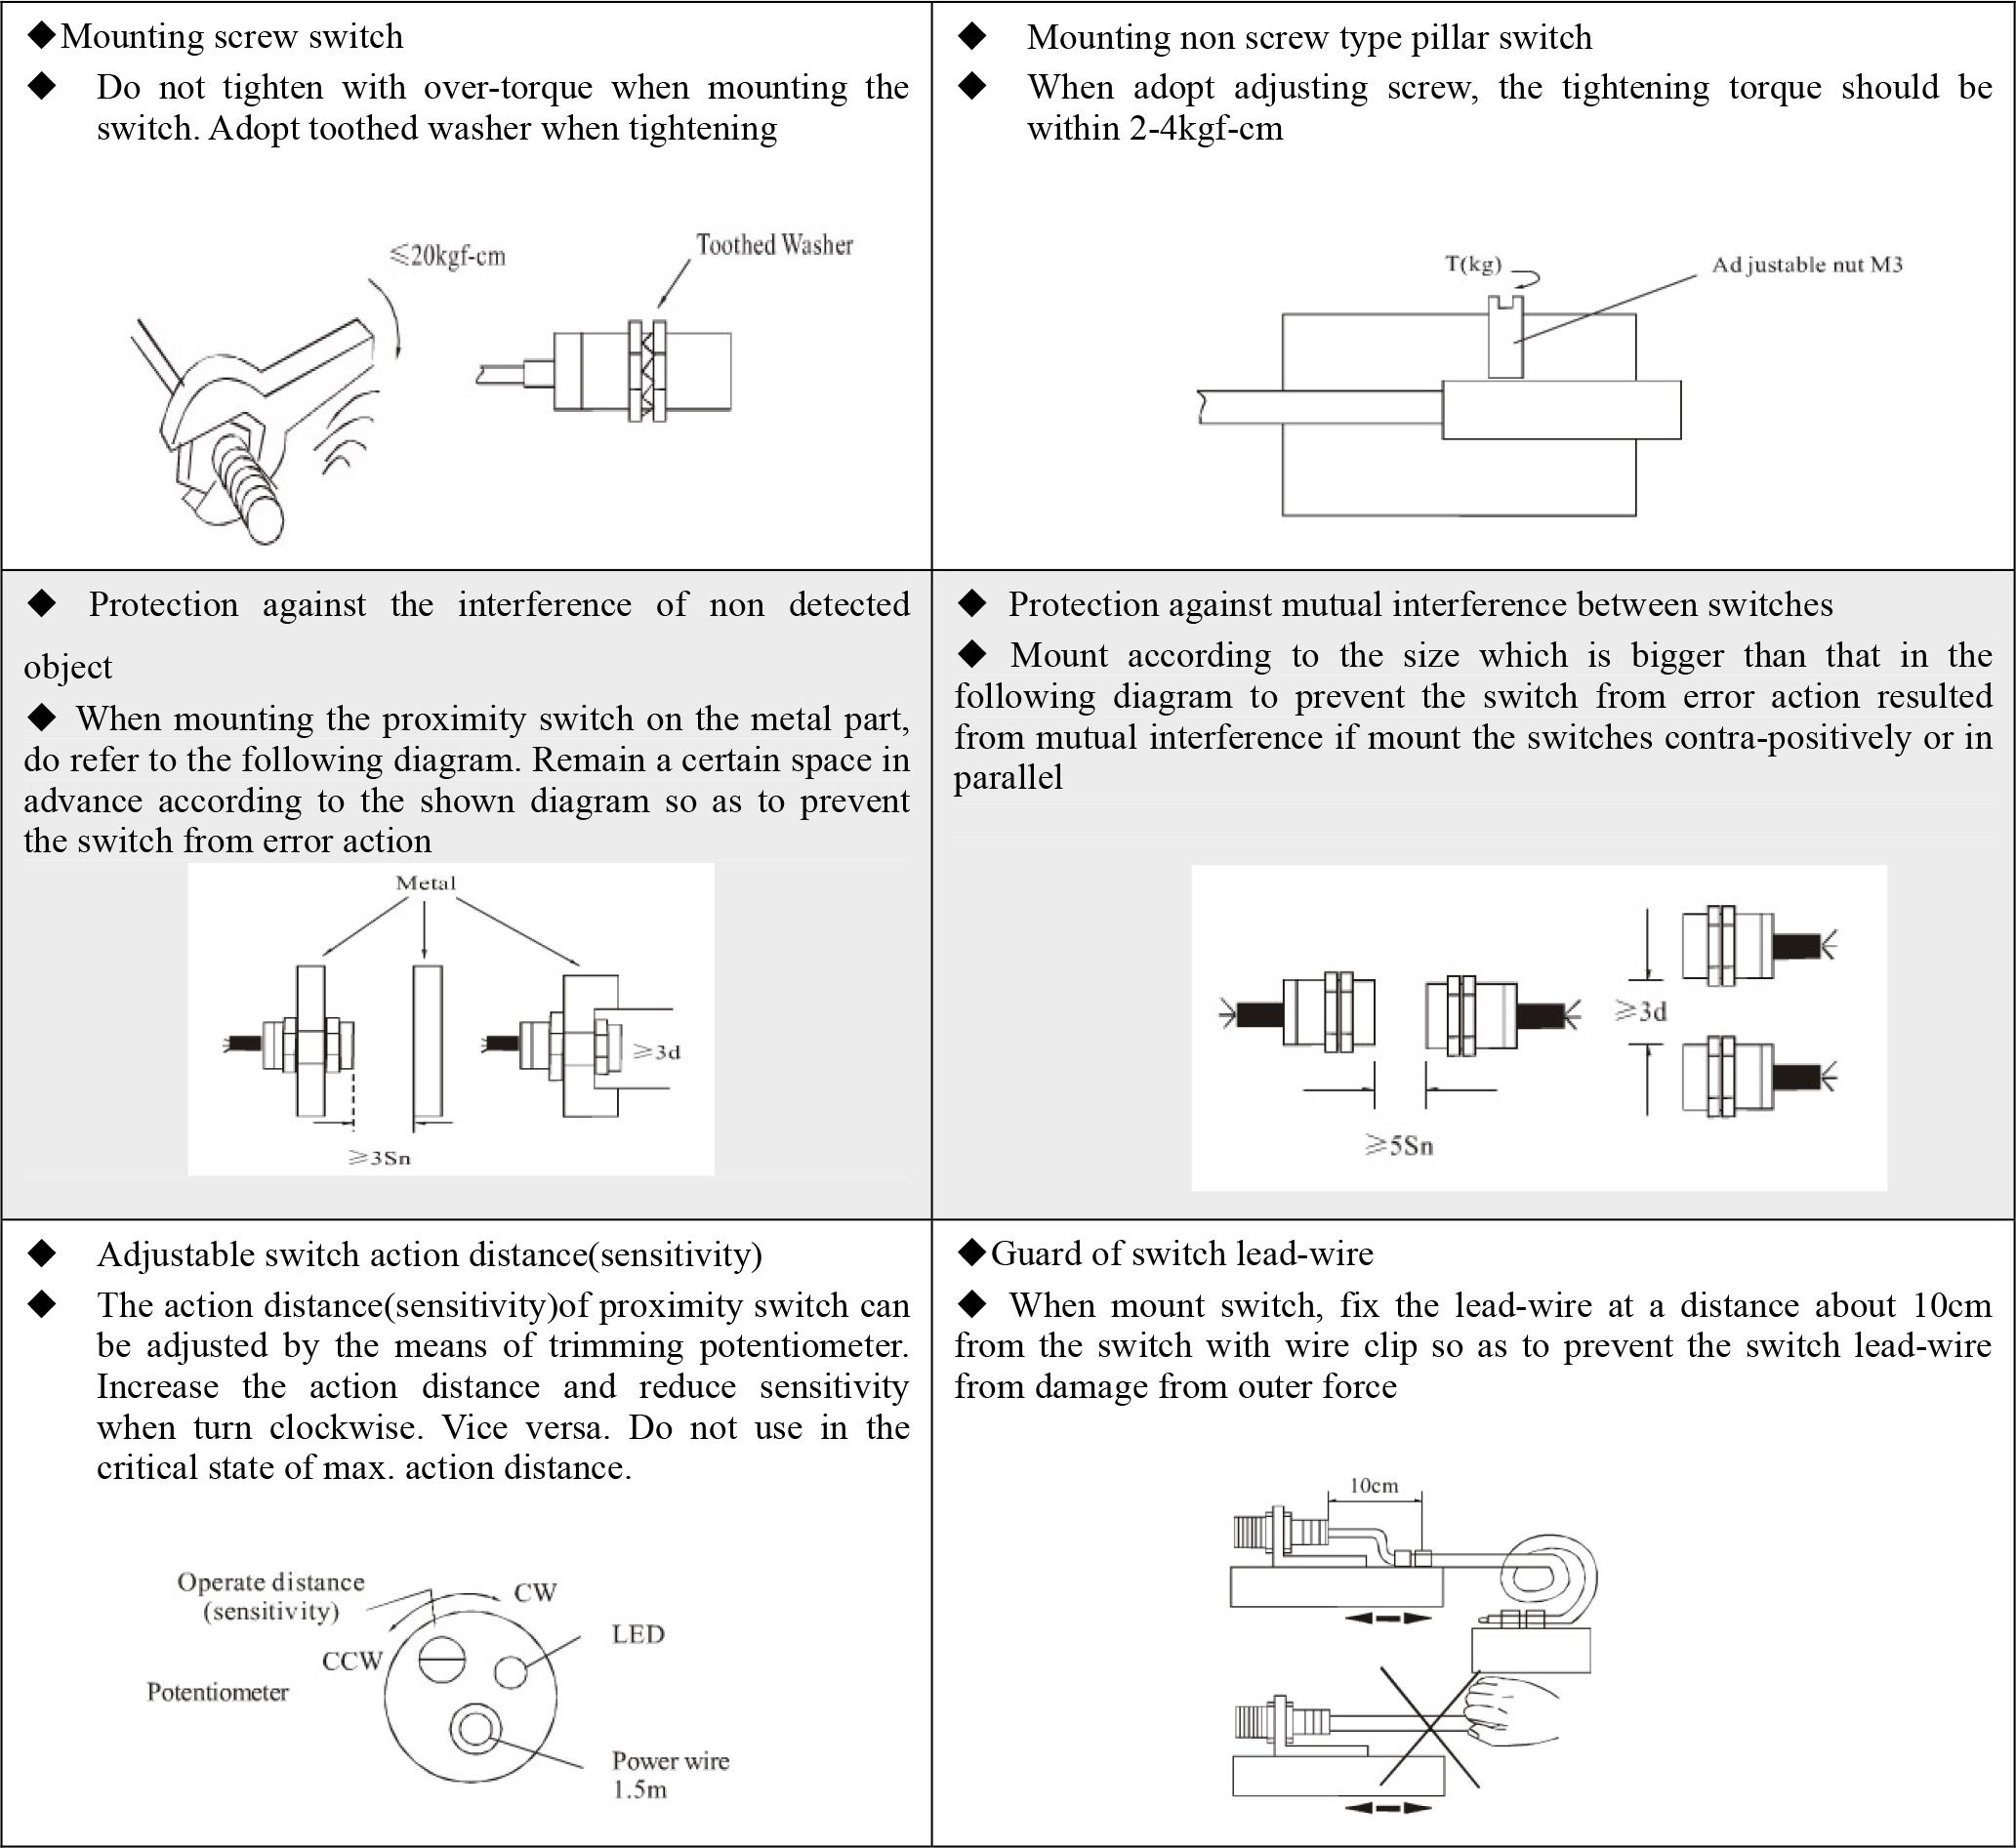
As tabelas preservadas abaixo incluem, entre outras, as séries LM e LMF e exemplos de versões AM. Estes são materiais de origem da Stord. O esquema de ligação e as instruções de montagem devem ser consultados na documentação do modelo selecionado.
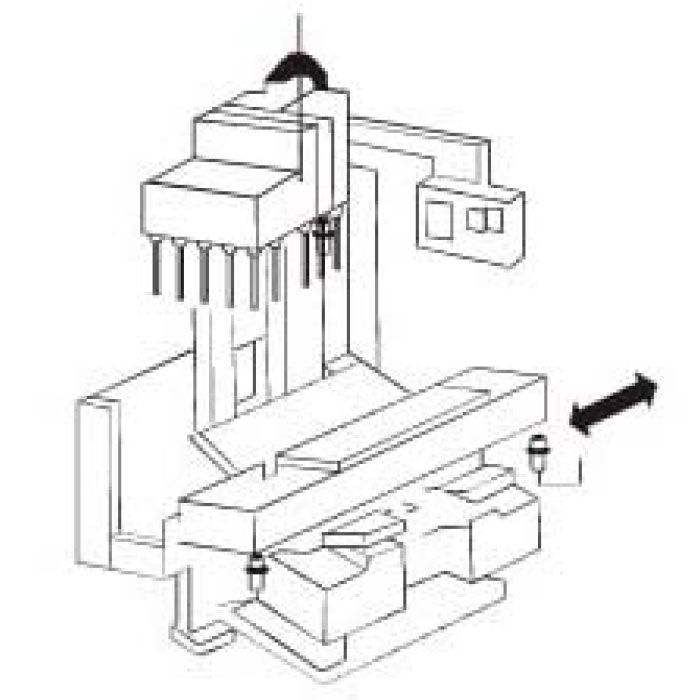
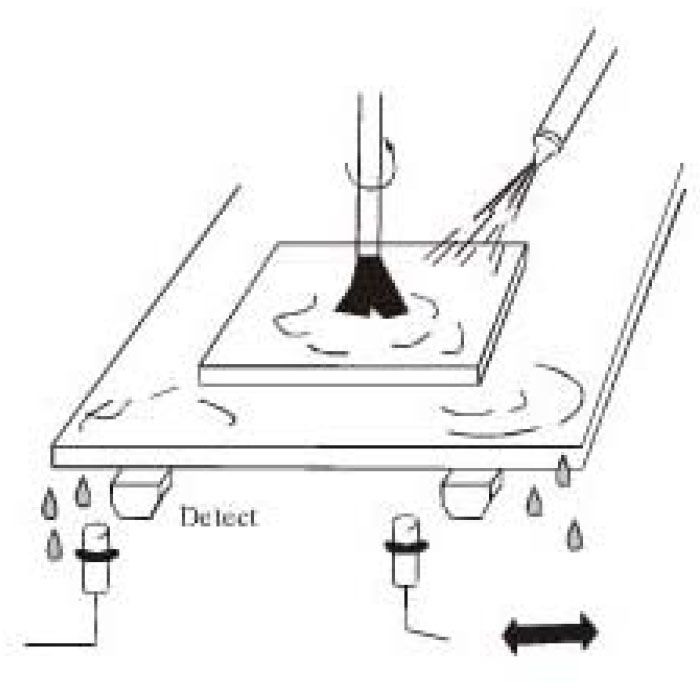
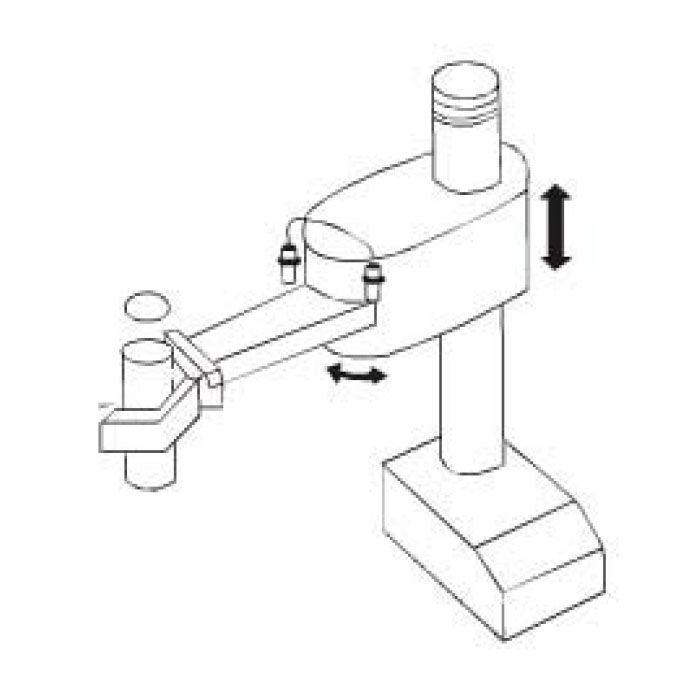
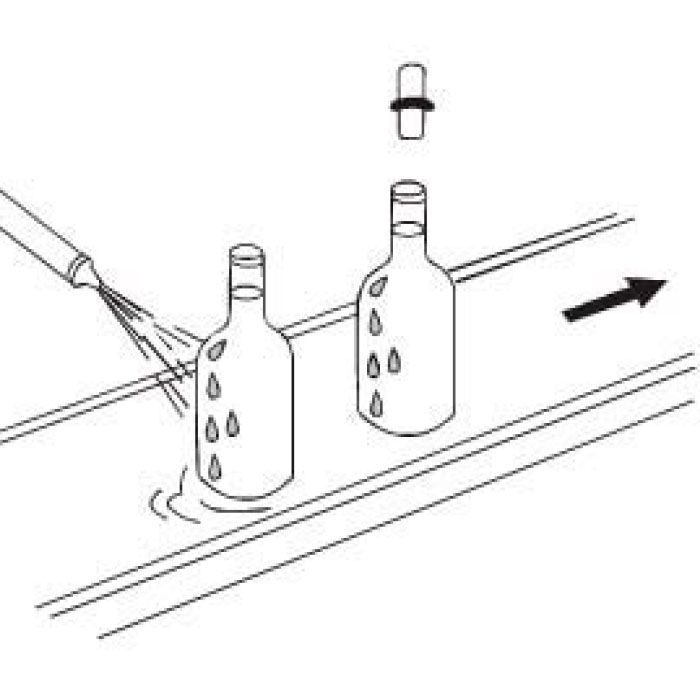
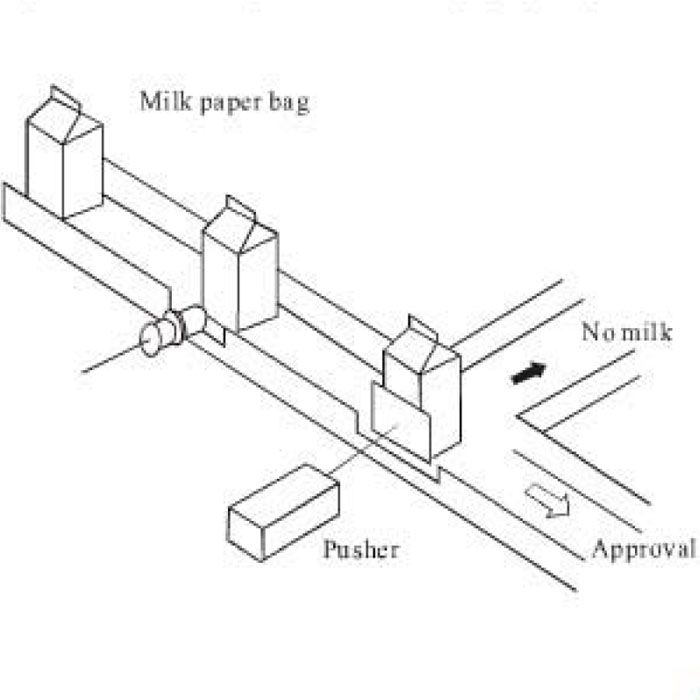
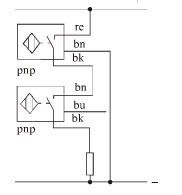
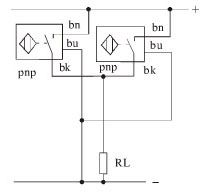
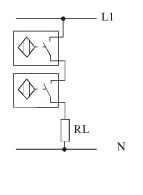
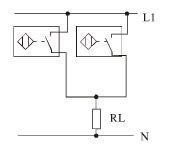
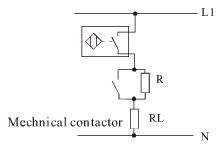
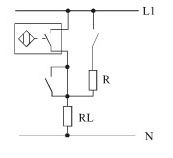
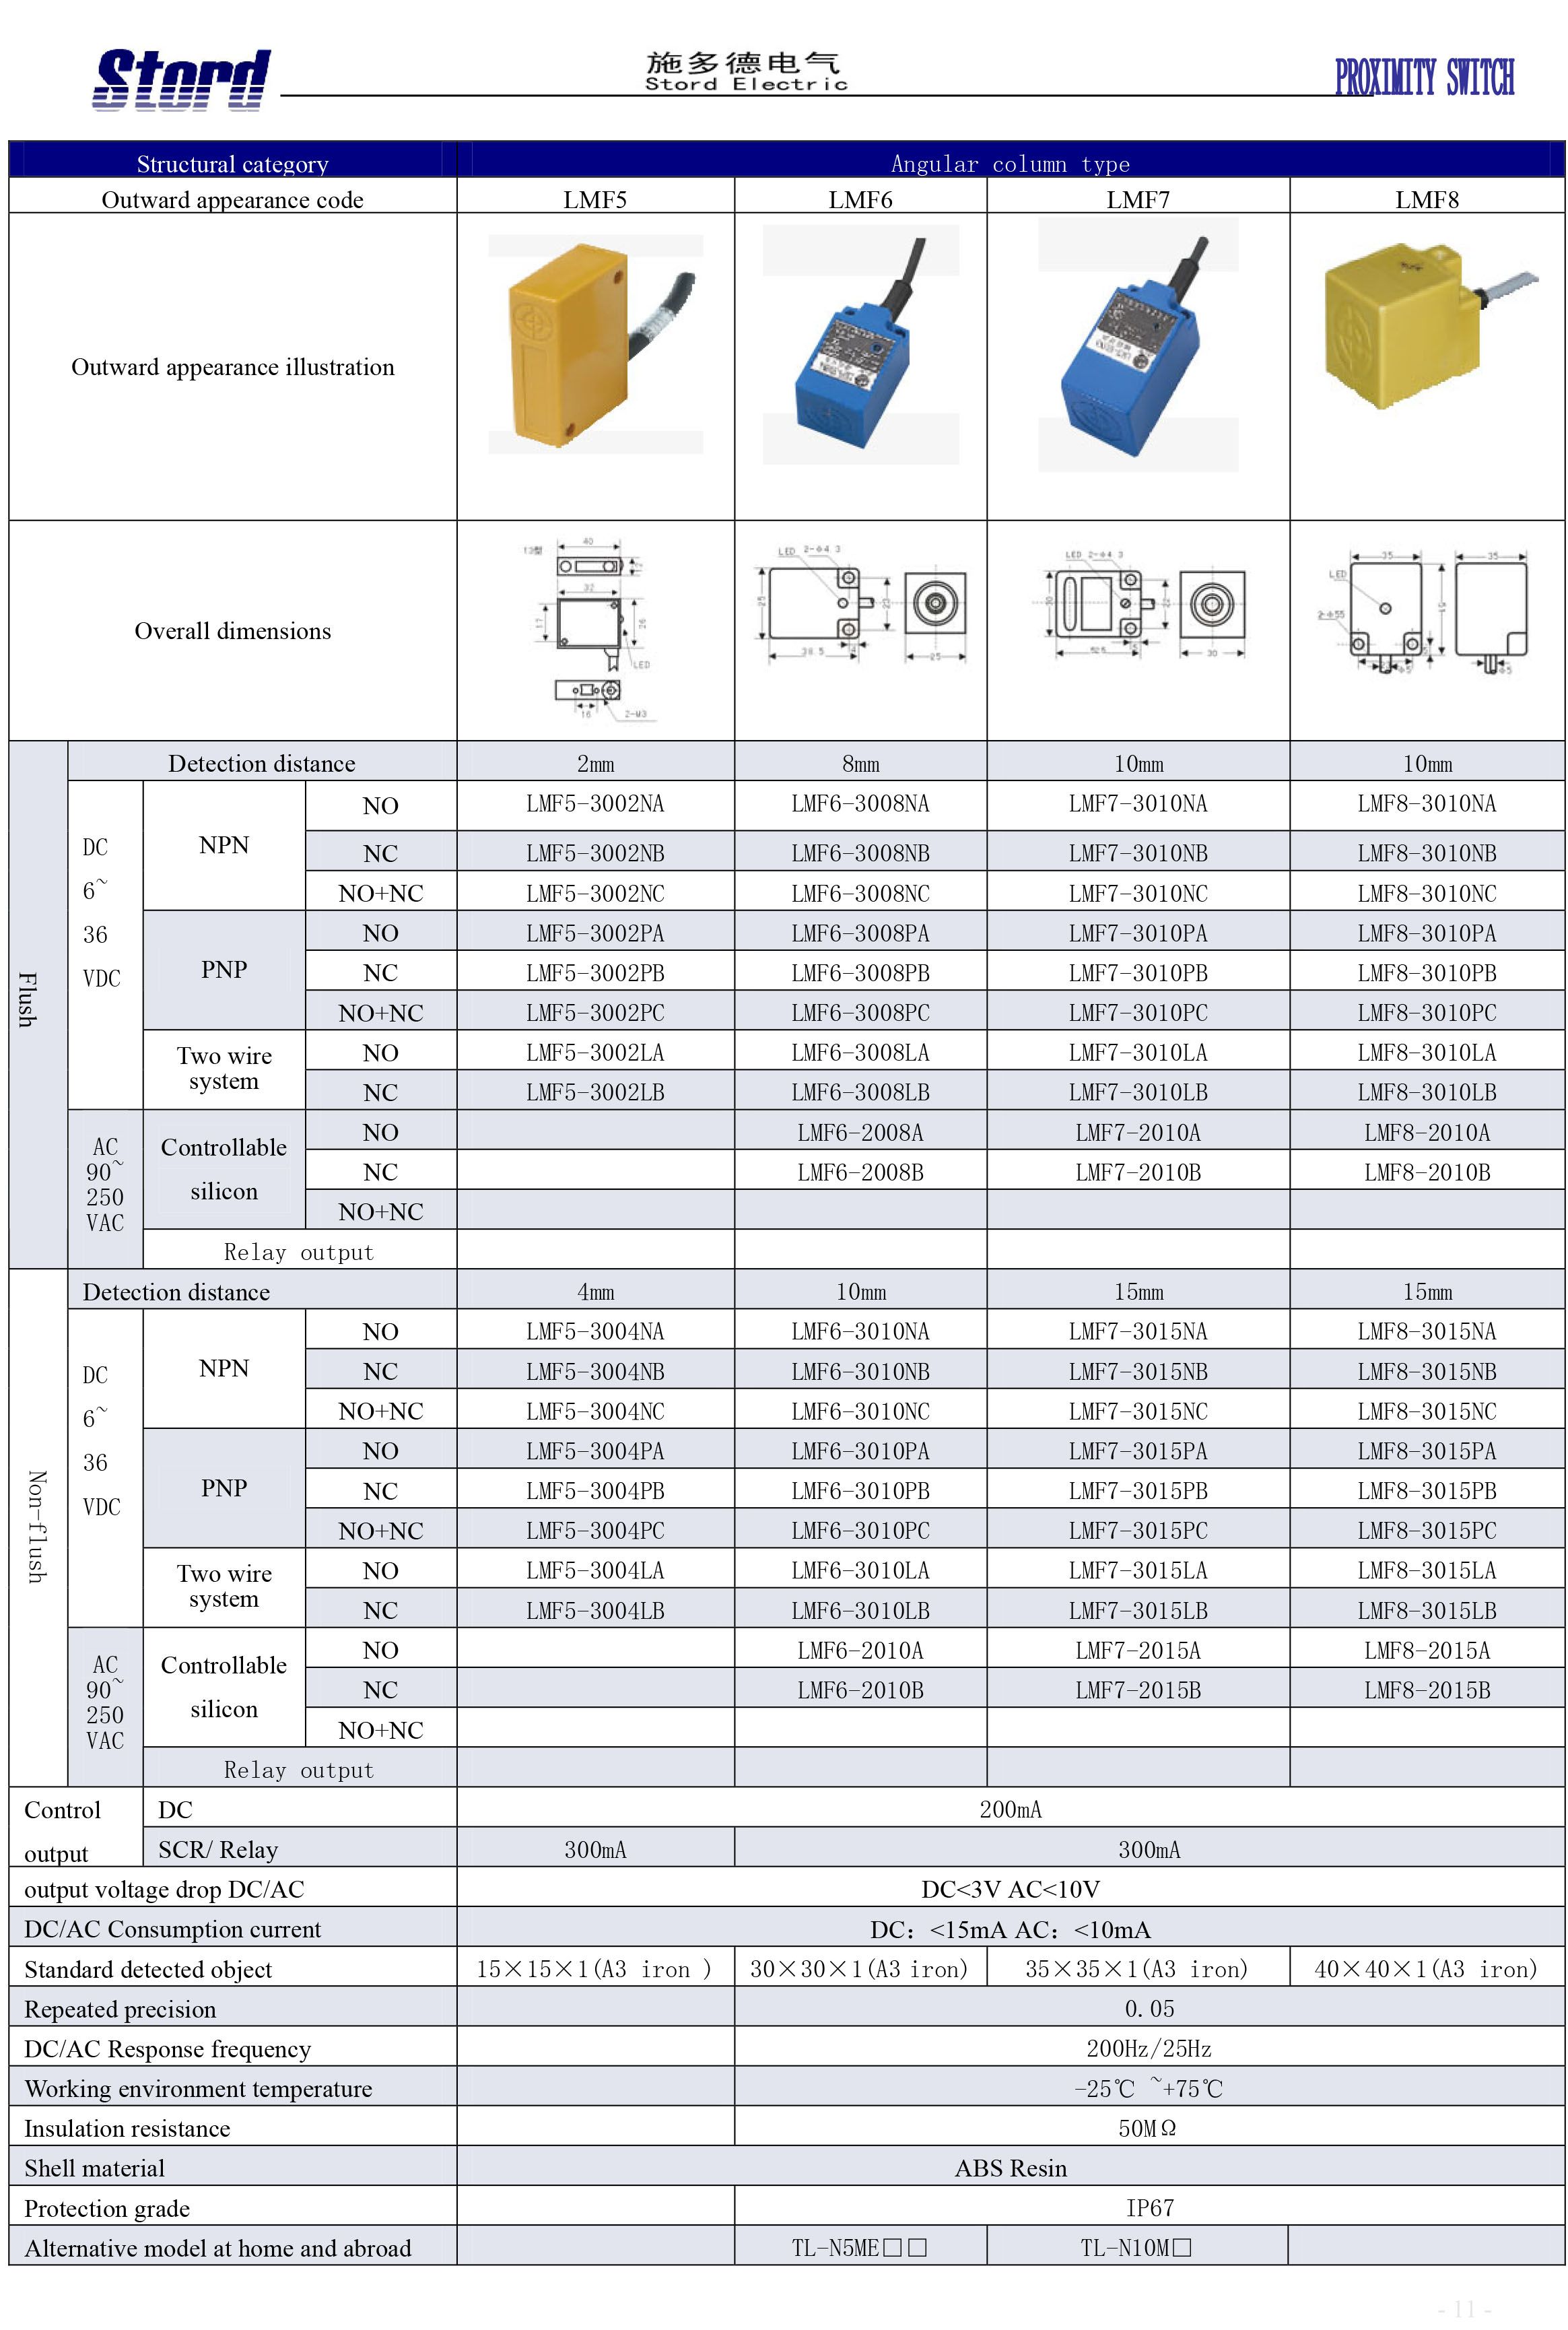
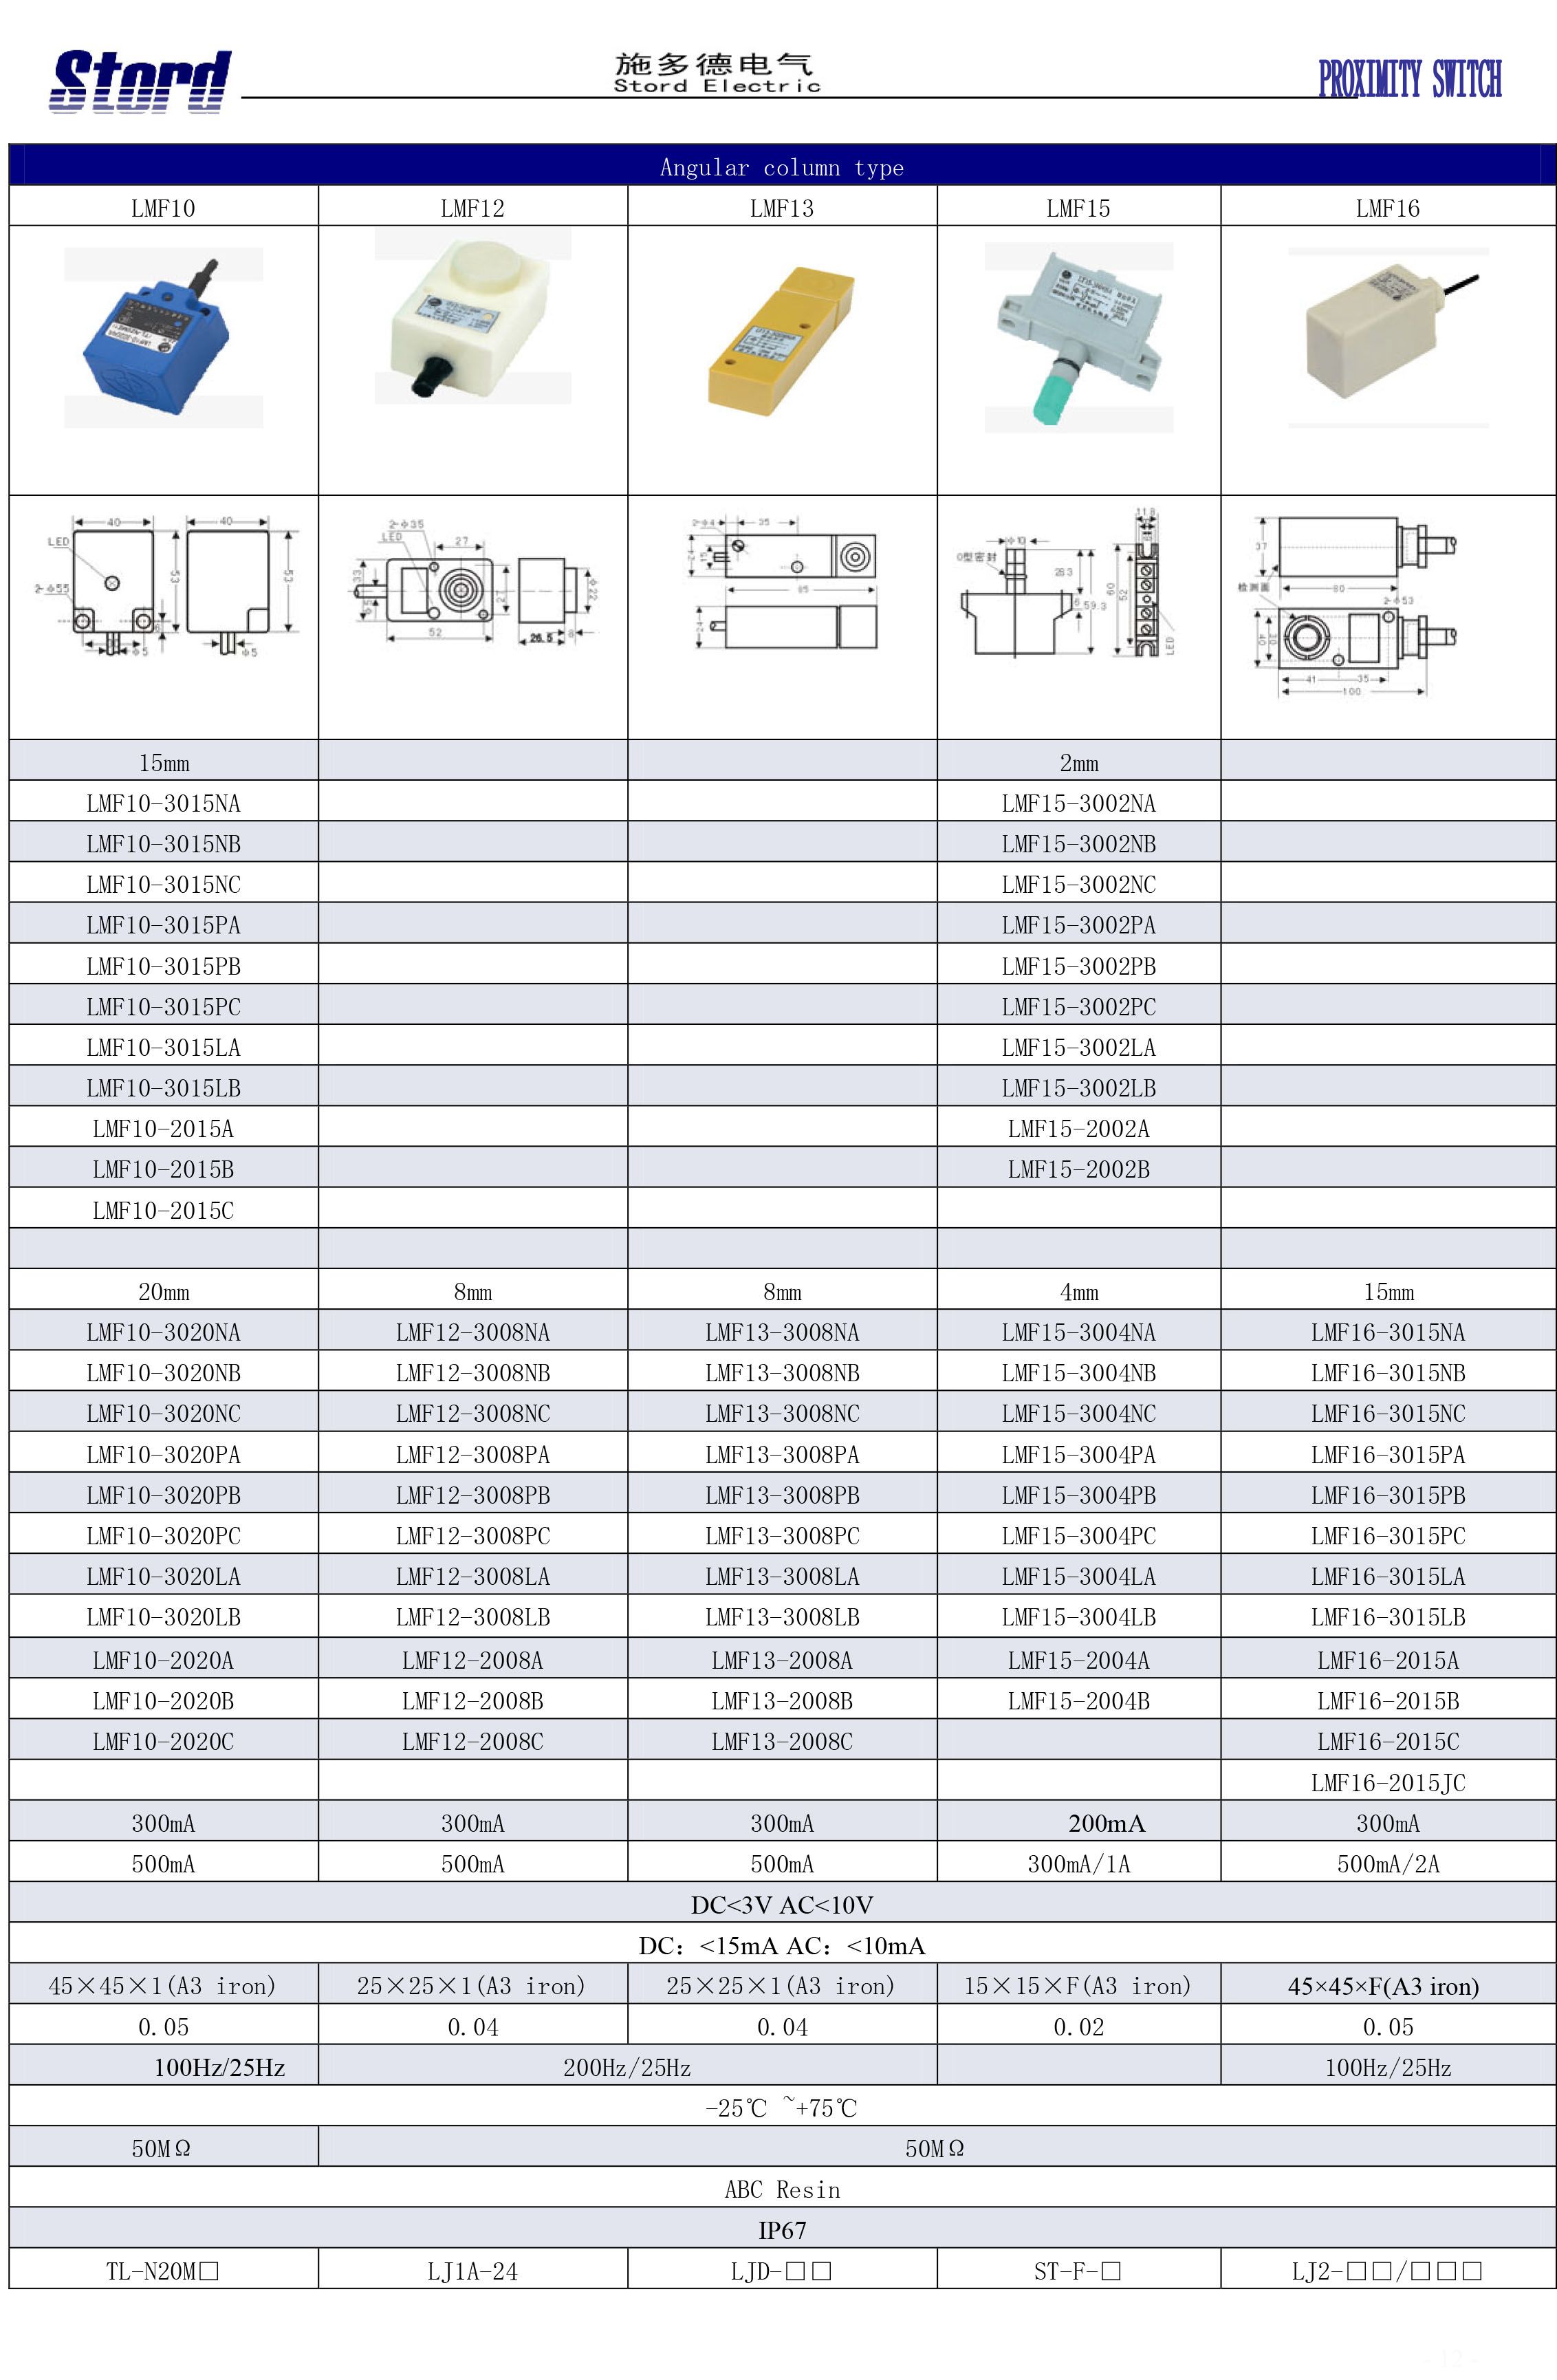
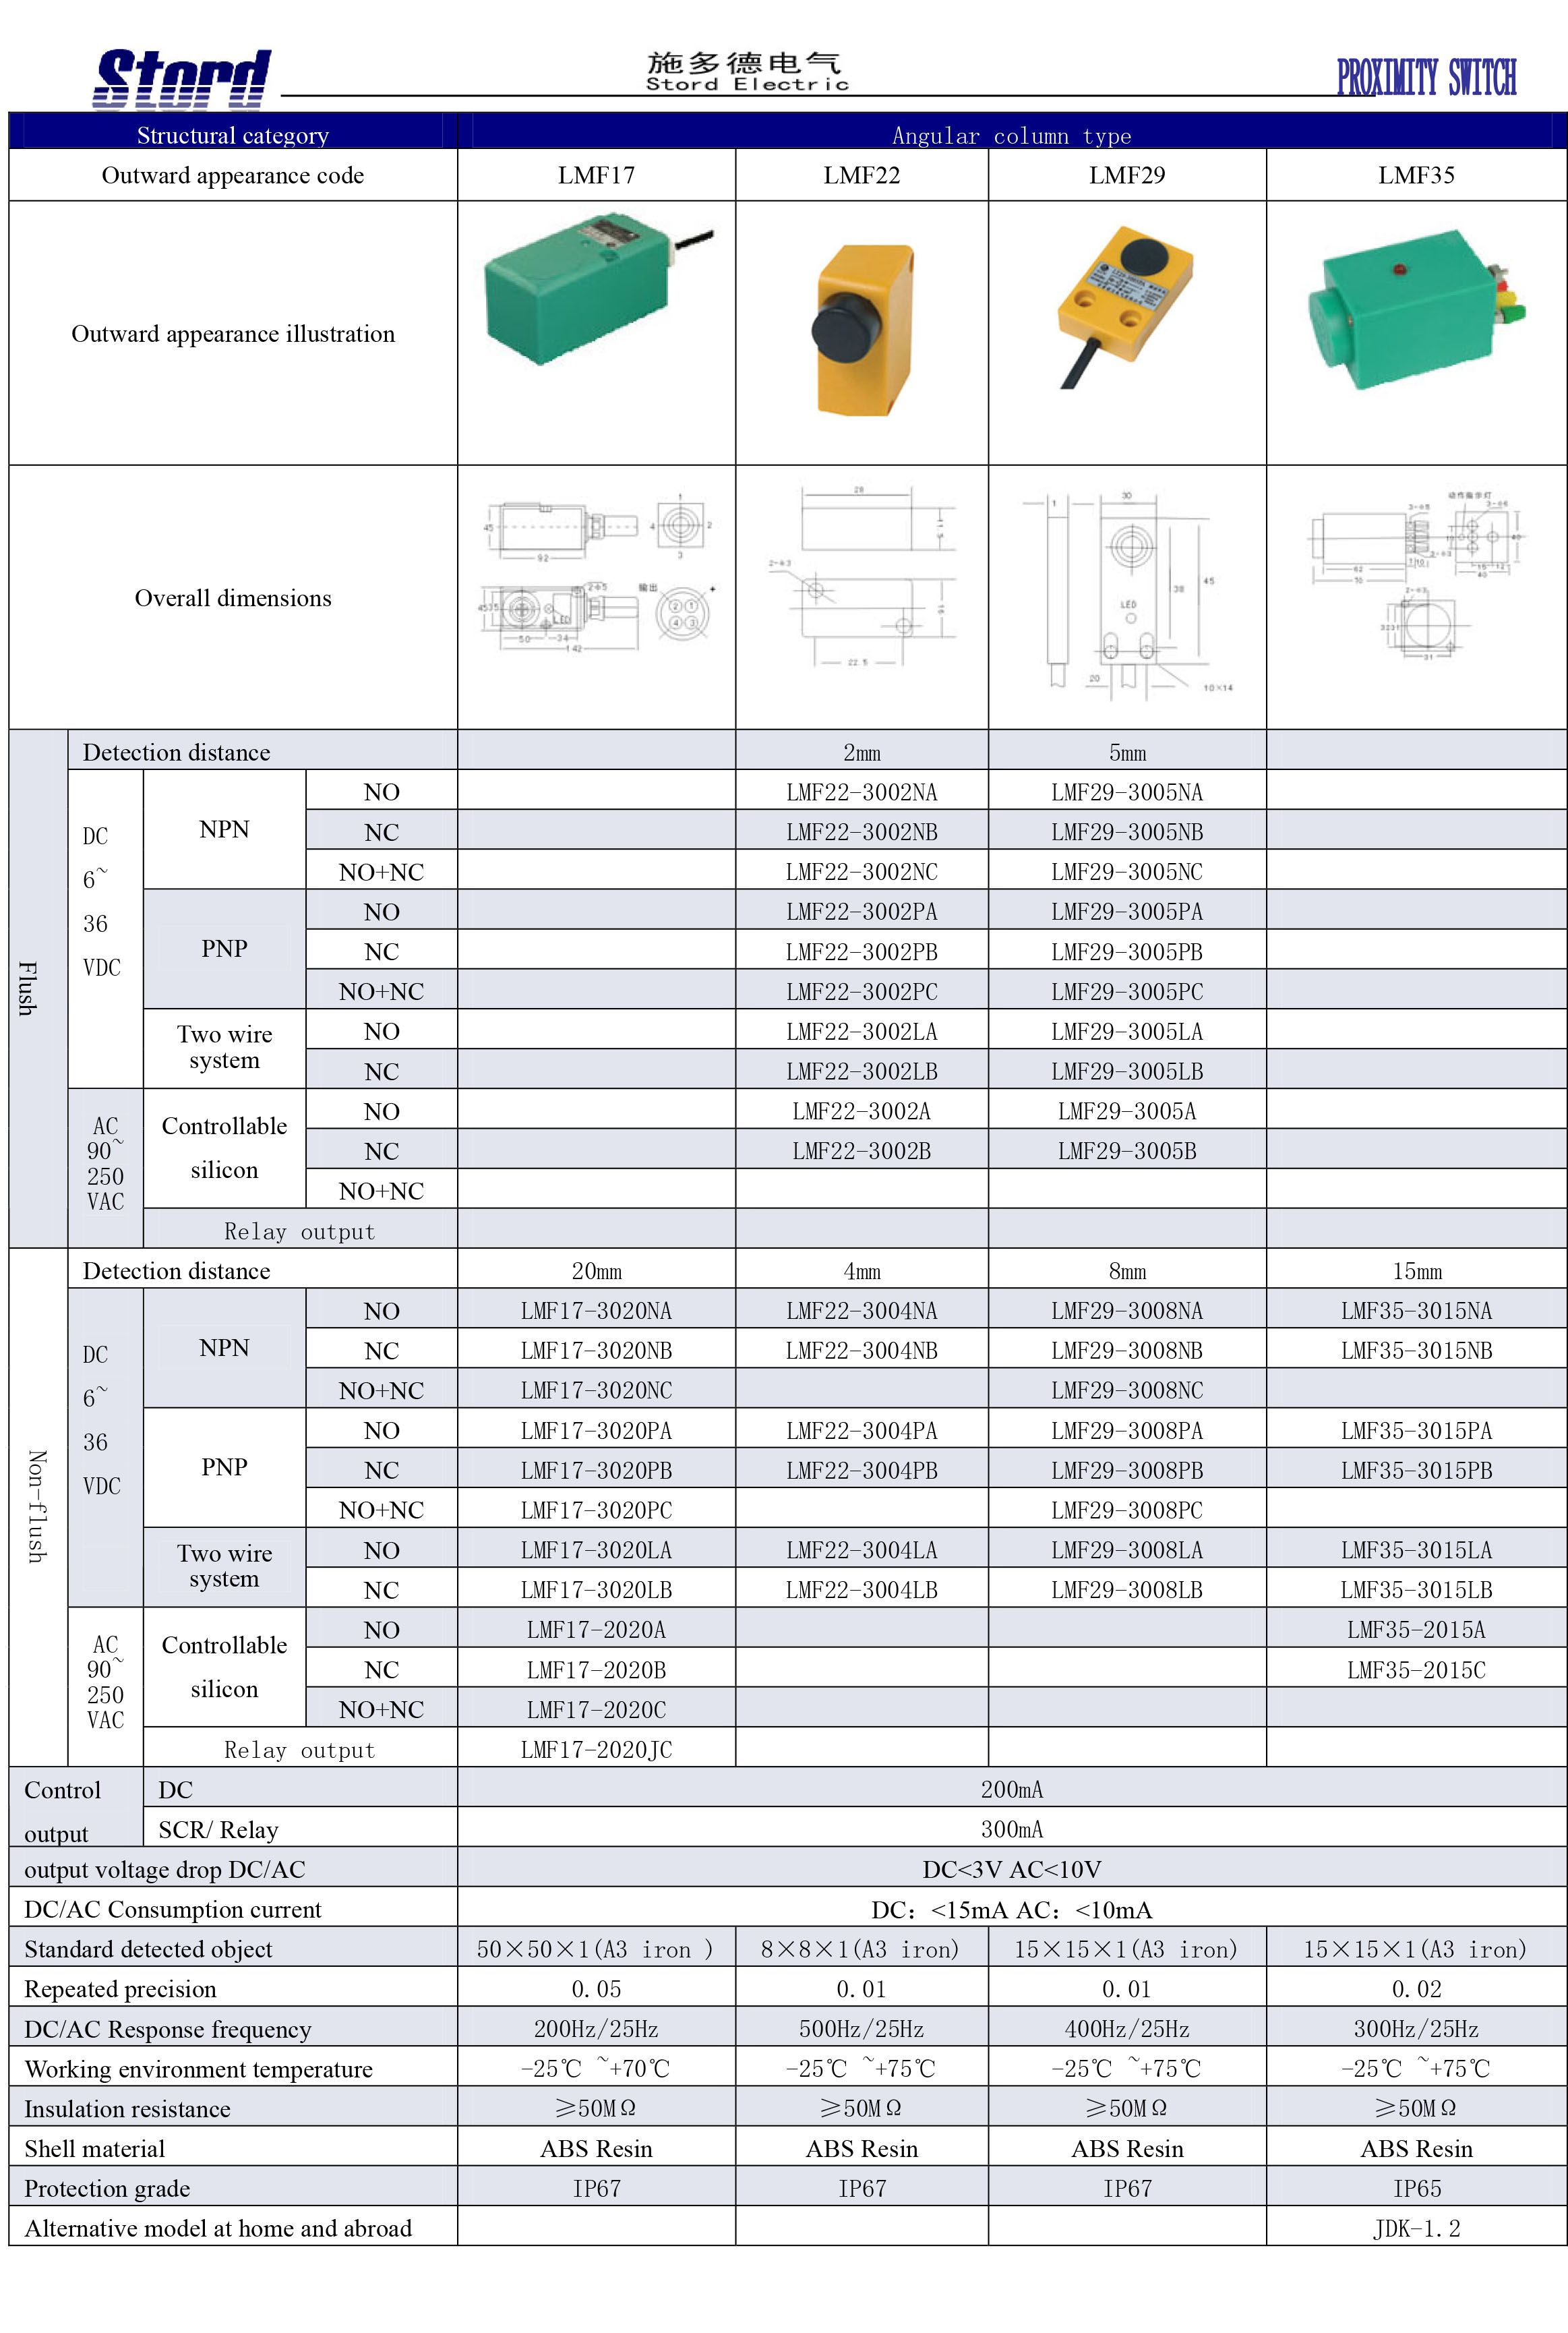
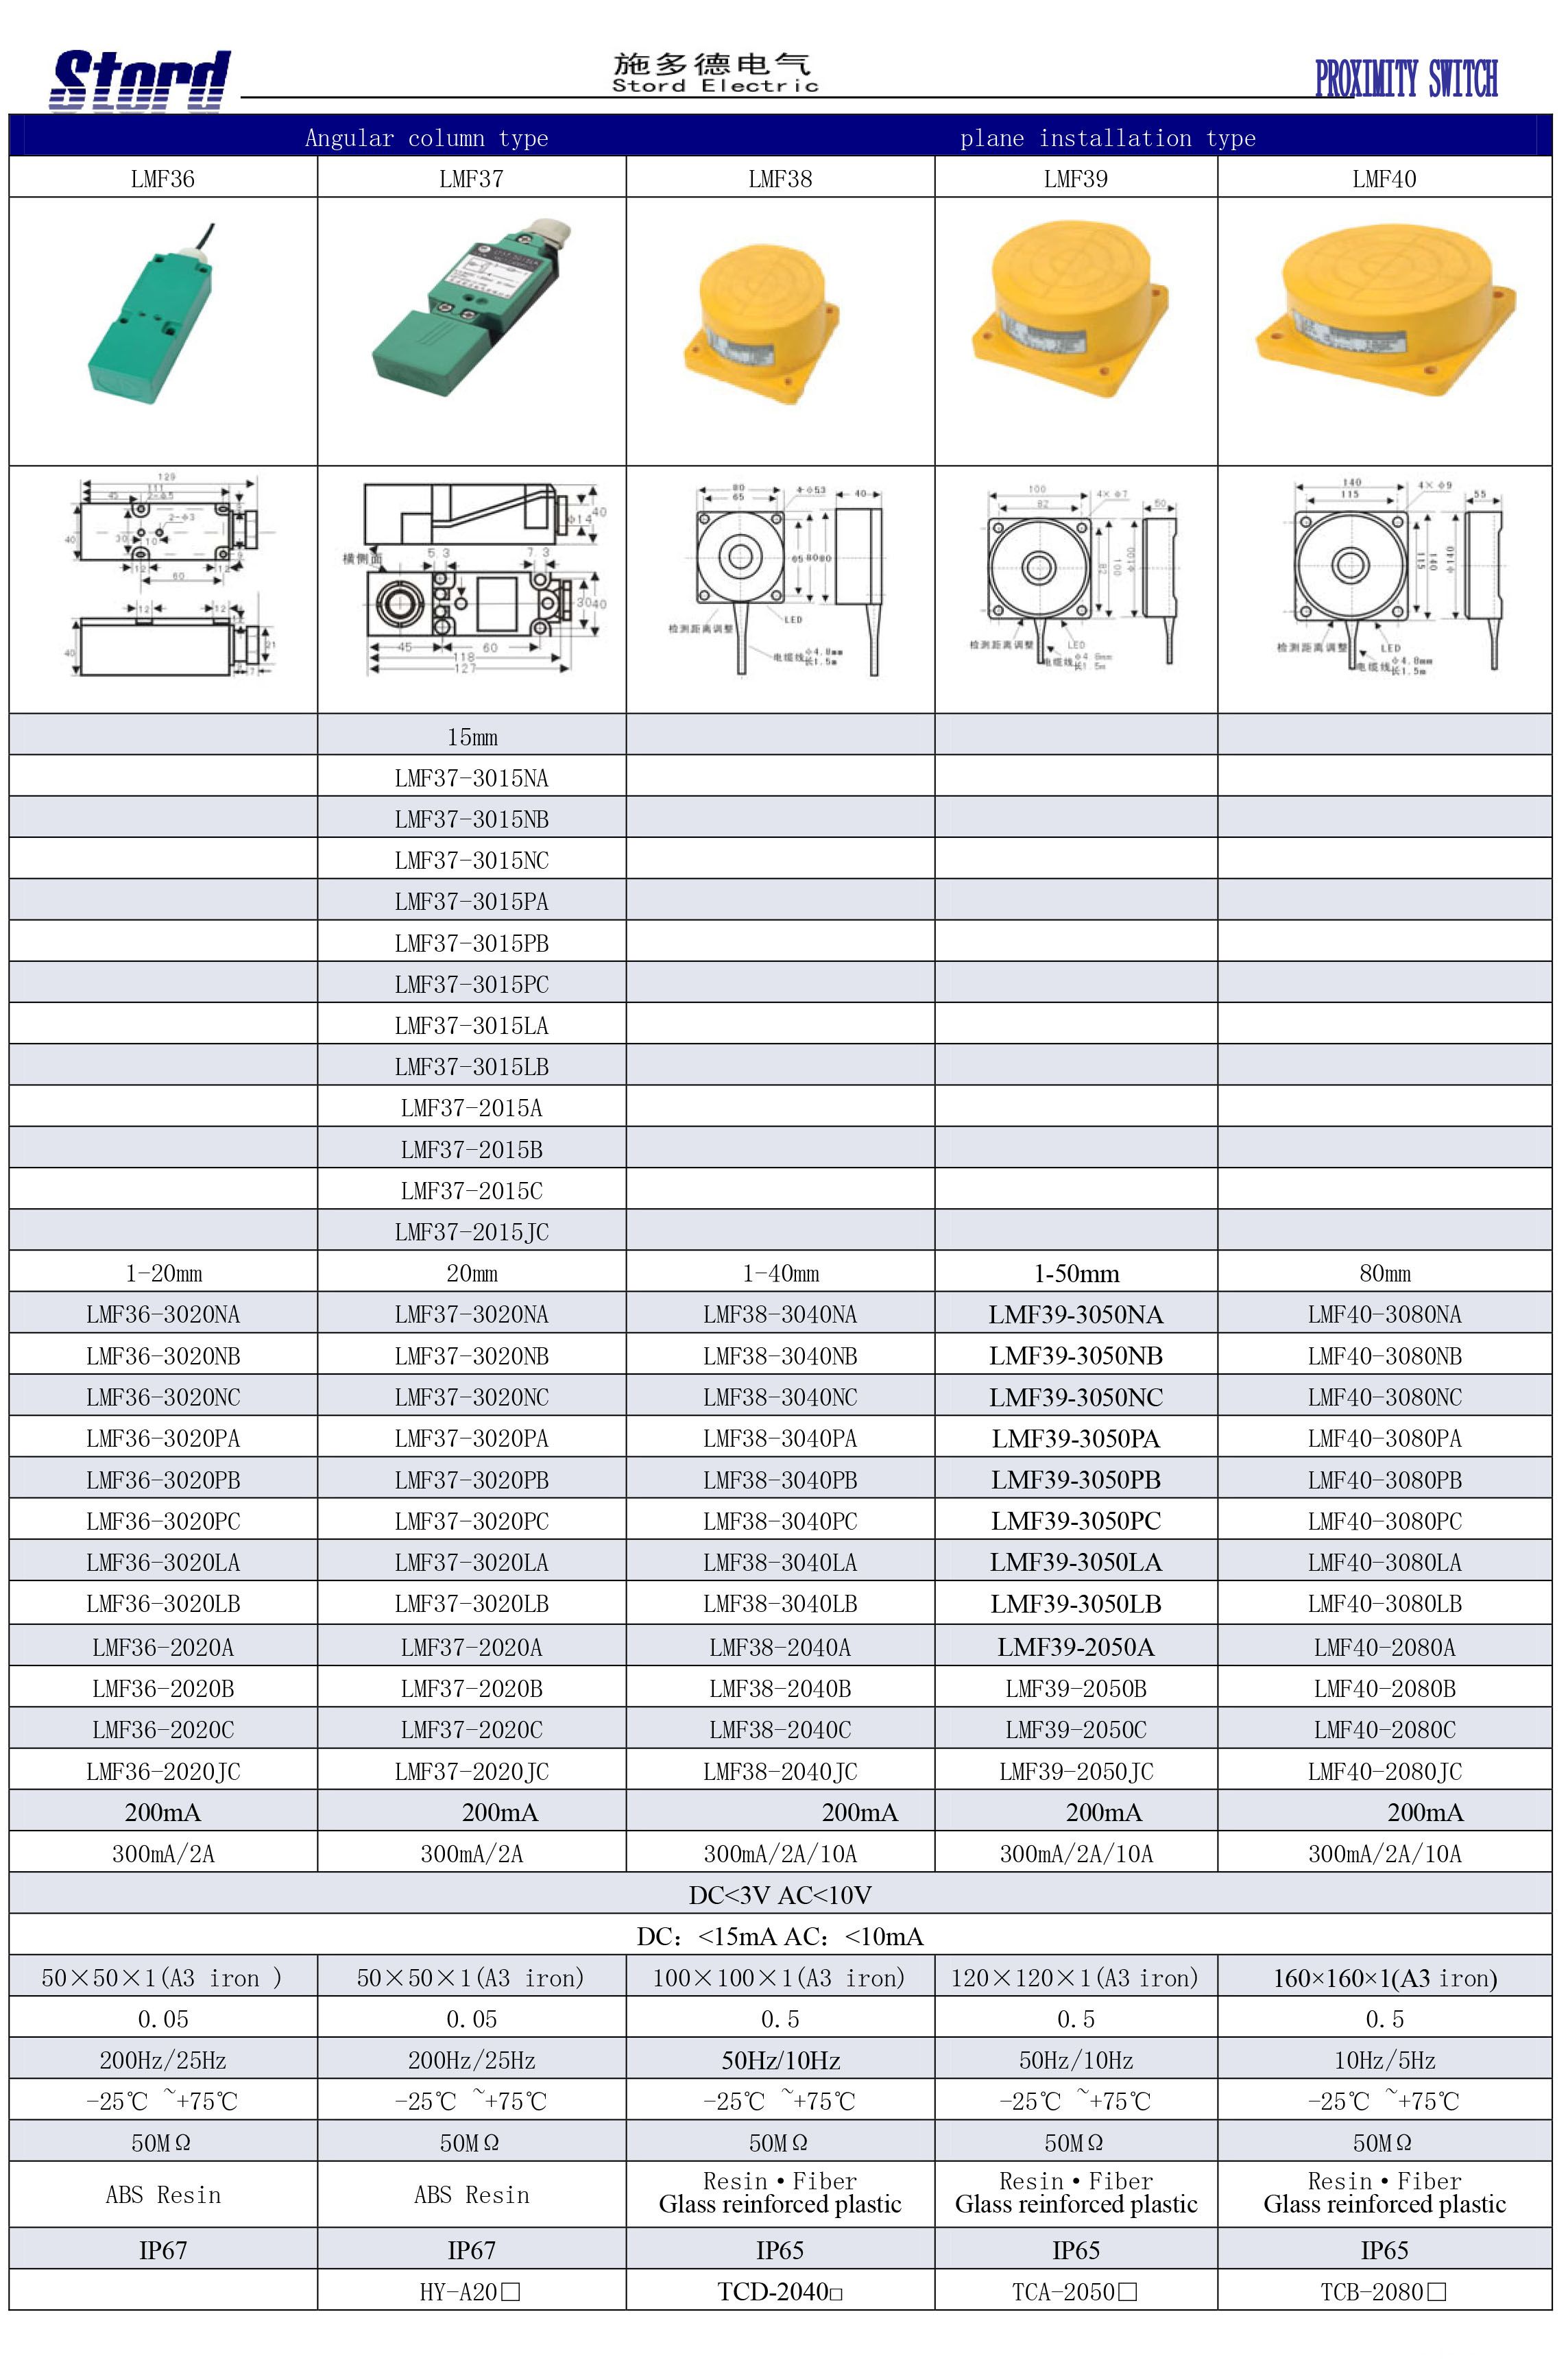
Deteção de várias posições no centro de processamento de maquinariaDeteção do batente de uma retificadoraDeteção da posição do braço de um robôDeteção da tampa de uma garrafaVerificação da presença de leite na embalagem de cartãoDeteção do espaçamentoDesloque o objeto detetado segundo o método indicado; a distância entre a posição de referência (plano de referência) e a atuação de deteção (reposição).Incluindo efeitos como a temperatura e a tensão, sem atuação errónea, a distância percorrida desde a superfície de deteção efetiva até ao objeto detetado.Utilize o objeto detetado como padrão para verificar o desempenho básico. A forma, as dimensões e o material estão definidos.Valor absoluto da diferença entre a distância de atuação e a distância de reposição.T1: quando o objeto detetado entra na zona de atuação, o tempo desde que o sensor de proximidade entra no estado de atuação até à apresentação da saída. T2: o tempo desde que o objeto sai da zona de atuação até ao desaparecimento da saída.Determine o número de vezes por segundo que a saída de seguimento é ativada, aproximando repetidamente o objeto detetado. O método de deteção breve está ilustrado no diagrama acima.Ligação em série de sensores CC de três fiosLigação em paralelo de sensores CC de três fiosLigação em série de um sensor CA de dois fiosLigação em paralelo de um sensor CA de dois fiosLigação em série de um interruptor de maquinaria e de um sensor CALigação em paralelo de um interruptor de maquinaria e de um sensor CASérie: LM6; LM8; LM12; LM14Série: LM18; LM22; LM24; M30; LM20Série: LM34; LM35; LM38; LM40Série: LM480; LMF1; LMF2; LMF3Série: LMF5; LMF6; LMF7; LMF8Série: LMF10; LMF12; LMF13; LMF15; LMF16Série: LMF17; LMF22; LMF29; LMF35Série: LMF36; LMF37; LMF38; LMF39; LMF40Série: LMF41; LMF42; LMF43; LMF50Série: LMF55; LM36; LM42; LM48; LM55Série: LMF45; LM370; LM8-□□T; LM8-□□T3Série: LM12-□T; LM12-□T3; LM18-□T; LM18-□T3; LM22-□TSérie: LM22-□T3; LM30-□T; LM30-□T3; LMF16-□TSérie: LM05; LM06; LMF4; LMF11Série: LMF21; LMF14; LMF27; LMF340; LMF30Série: LMF380; LMF23; LMF24; LMF25Série: LM12; LM18; LM24; LM30; LMF37; LMF38Série: AM8-3001LB; AM8-3002LB; AM18-3005LB; AM18-3008LB; AM12-3002LB; AM12-3004LB; AM30-3010LB; AM30-3015LB